Что такое шаговый двигатель
Шаговый двигатель это бесщёточный электродвигатель, вал которого поворачивается на фиксированный угол при каждом переключении тока в обмотках. Драйвер получает от контроллера импульсы и на каждый импульс переводит ротор в следующее положение. Число импульсов задаёт угол поворота, частота импульсов задаёт скорость. Поэтому оси станка с ЧПУ, гравера, плазмореза, лазерного станка или 3D-принтера можно перемещать на точное расстояние без датчика положения.
В таких станках ставят двухфазные гибридные двигатели с шагом 1.8°, это 200 полных шагов на оборот. Ошибка положения одного шага не накапливается: через 200 шагов вал возвращается в то же положение, если двигатель не пропустил ни одного шага под нагрузкой.
Как устроен гибридный шаговый двигатель
Ротор гибридного двигателя состоит из постоянного магнита, намагниченного вдоль оси, и двух зубчатых стальных чашек по краям. Одна чашка становится северным полюсом, другая южным. На каждой чашке 50 зубьев, шаг зубьев 7.2°, а зубья двух чашек сдвинуты друг относительно друга на половину шага, на 3.6°.
Статор имеет 8 полюсов с мелкими зубьями, обмотки полюсов собраны в две фазы A и B. Когда драйвер меняет ток в фазах, ротор поворачивается к ближайшему положению, где его зубья совпадают с зубьями возбуждённых полюсов. Это четверть шага зубьев: 7.2° / 4 = 1.8°. Полный оборот это 4 x 50 = 200 шагов.
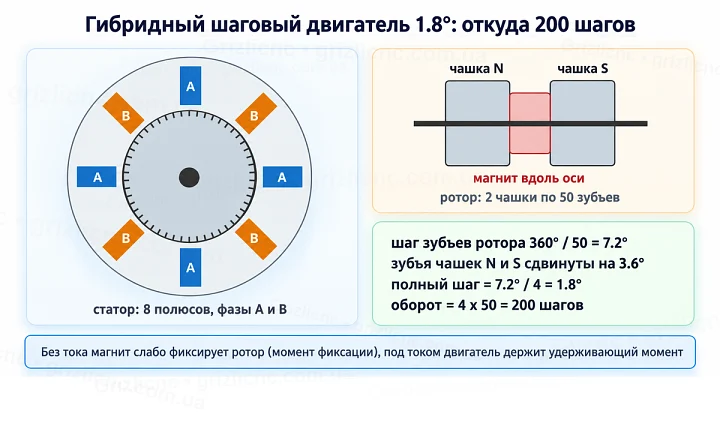
Под током двигатель держит вал на месте с удерживающим моментом. Без тока ротор тоже фиксируется, но слабо: магнит притягивает зубья к зубьям статора, это момент фиксации, его чувствуют рукой как мелкие щелчки при повороте вала. Щёток и коллектора нет, изнашиваются только подшипники.
Стандарт NEMA: что означает 17, 23 и 34
Обозначение NEMA пришло из американского стандарта ICS 16. Число это ширина квадратного фланца в десятых долях дюйма: NEMA 17 это 1.7 дюйма, NEMA 23 это 2.3 дюйма, NEMA 34 это 3.4 дюйма. Стандарт задаёт посадочные размеры: окружность крепёжных отверстий, диаметр посадочного буртика (центрирующего пояска вокруг вала) и диаметр вала. Длину корпуса, момент, ток и напряжение он не задаёт.
| Размер | Ширина по номеру NEMA | Фланец в характеристиках | Расстояние между отверстиями | Посадочный буртик | Вал по стандарту | Вал на практике |
|---|
| NEMA 17 | 43.2 мм | 42 мм | 31.0 мм | 22.0 мм | 5.0 мм | 5 мм |
| NEMA 23 | 58.4 мм | 57 мм | 47.1 мм | 38.1 мм | 6.35 мм | 6.35 мм или 8 мм |
| NEMA 34 | 86.4 мм | 86 мм | 69.6 мм | 73.0 мм | 9.53 мм | 14 мм |
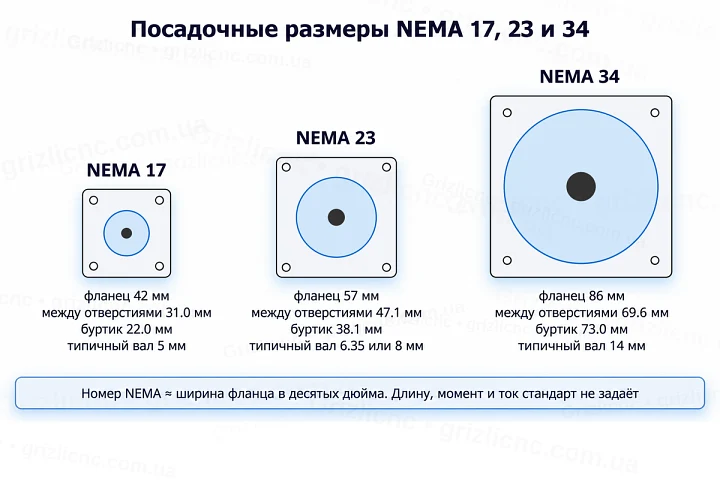
Размеры пересчитаны из дюймов стандарта: расстояние между соседними отверстиями это диаметр окружности отверстий, делённый на √2. Вал у двигателей в метрическом исполнении часто отличается от стандартного, поэтому муфту, шкив и редуктор подбирают по фактическому диаметру вала, а не по номеру NEMA. Кронштейн и редуктор с фланцем того же размера встают на двигатель любой длины.
Что означают цифры в характеристиках
- Удерживающий момент. Наибольший момент, который двигатель держит без вращения при номинальном токе в обмотках. На ходу момент меньше.
- Ток фазы. Номинальный ток одной обмотки, по нему настраивают драйвер.
- Индуктивность и сопротивление обмотки. От индуктивности зависит, как быстро нарастает ток и сколько момента остаётся на высоких оборотах. Номинальное напряжение обмотки равно току, умноженному на сопротивление, и оно намного ниже напряжения питания драйвера: драйвер сам ограничивает ток.
- Угол шага. 1.8° это 200 шагов на оборот.
- Длина корпуса. Чем длиннее пакет ротора и статора, тем больше момент, но растут и масса, и момент инерции ротора.
Момент указывают в Н·м, кг·см или унциях на дюйм. 1 Н·м равен 10.197 кг·см и 141.6 oz·in, в названиях двигателей это соотношение округляют до 1 Н·м = 10 кг·см.
| Н·м | кг·см | oz·in |
|---|
| 0.44 Н·м | 4.5 кг·см | 62 oz·in |
| 1.2 Н·м | 12.2 кг·см | 170 oz·in |
| 3 Н·м | 30.6 кг·см | 425 oz·in |
| 12 Н·м | 122.4 кг·см | 1699 oz·in |
Момент и скорость
Удерживающий момент двигатель развивает только на месте. С ростом скорости момент падает: ток в обмотке с индуктивностью не успевает нарасти за время шага, а вращающийся магнит ротора наводит в обмотках встречное напряжение. Поэтому двигатель подбирают не по удерживающему моменту, а по моменту на рабочей скорости, который производитель показывает на графике зависимости момента от скорости для конкретного драйвера и напряжения питания.
На графике две кривые. Нижняя показывает, с какой частотой шагов двигатель может стартовать сразу, без разгона. Верхняя показывает, какой момент он держит на скорости после плавного разгона. Между ними работают только с разгоном и торможением, которые задаёт контроллер.
Как рассчитать нужный момент
Для винтовой передачи момент на валу двигателя равен T = F x P / (2π x η), где F осевая сила в ньютонах, P шаг винта в метрах, η КПД передачи. При силе 300 Н, шаге 5 мм и КПД шарико-винтовой пары 0.9 нужно 0.265 Н·м, а с винтом шагом 10 мм уже 0.531 Н·м: вдвое больший шаг даёт вдвое большую скорость при тех же оборотах, но требует вдвое больше момента.
Для ремня и рейки момент равен силе, умноженной на радиус шкива или шестерни. На разгон нужен дополнительный момент: момент инерции, умноженный на угловое ускорение. Каретка 30 кг на винте с шагом 5 мм приводится к валу как момент инерции 1.9 x 10⁻⁵ кг·м², а сам стальной винт диаметром 16 мм и длиной 1 м даёт 5.05 x 10⁻⁵ кг·м². Разгон до 600 об/мин за 0.1 с требует на них 0.044 Н·м, к этому добавляют инерцию ротора и муфты. Для длинного винта его собственная инерция больше инерции каретки.
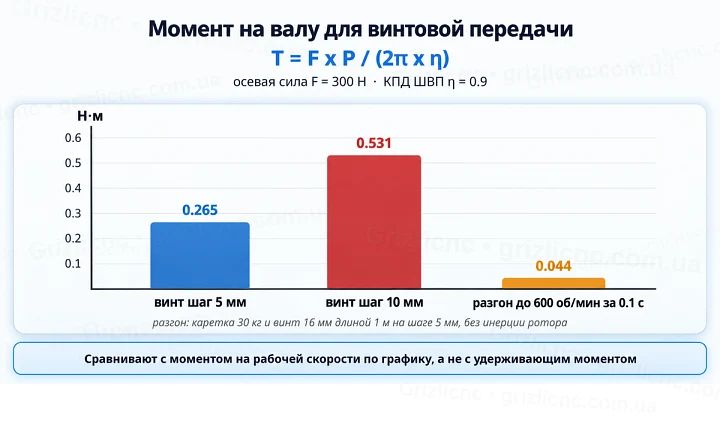
Сумму сил резания, трения и разгона сравнивают с моментом двигателя на рабочей скорости по графику, а не с удерживающим моментом, и оставляют запас на рост трения в направляющих и загрязнение винта.
Сколько шагов на миллиметр
Перемещение на шаг равно перемещению за оборот, делённому на 200. Контроллеру задают обратную величину, число шагов на миллиметр, с учётом микрошага драйвера.
| Передача | Ход за оборот | Ход на полный шаг | Шагов на мм, полный шаг | Шагов на мм, микрошаг 1/8 |
|---|
| Винт, шаг 5 мм | 5 мм | 0.025 мм | 40 | 320 |
| Винт, шаг 10 мм | 10 мм | 0.05 мм | 20 | 160 |
| Ремень GT2, шкив 20 зубьев | 40 мм | 0.2 мм | 5 | 40 |
| Рейка модуль 1, шестерня 20 зубьев | 62.83 мм | 0.3142 мм | 3.18 | 25.46 |
Скорость оси равна оборотам, умноженным на ход за оборот. Винт с шагом 5 мм на 600 об/мин даёт 3000 мм/мин. Ремень и рейка дают большую скорость при тех же оборотах, но меньшее разрешение и меньшую силу при том же моменте.
Как выбрать размер двигателя
- NEMA 17 с фланцем 42 мм и моментом до 0.56 Н·м ставят на 3D-принтеры, лазерные граверы и лёгкие станки с ремнём или винтом малого шага.
- NEMA 23 с фланцем 57 мм и моментом от 1.2 до 3 Н·м ставят на фрезерные станки по дереву, пластику и алюминию, плазменные и лазерные порталы.
- NEMA 34 с фланцем 86 мм и моментом от 4.6 до 12 Н·м ставят на тяжёлые порталы, длинные оси с рейкой и станки с массивными каретками.
Внутри одного размера момент растёт с длиной корпуса. Двигатель большего размера с тем же моментом стоит выбирать, если нужна большая жёсткость вала и подшипников или вал большего диаметра под нагрузку от ремня.
Редуктор или прямое подключение
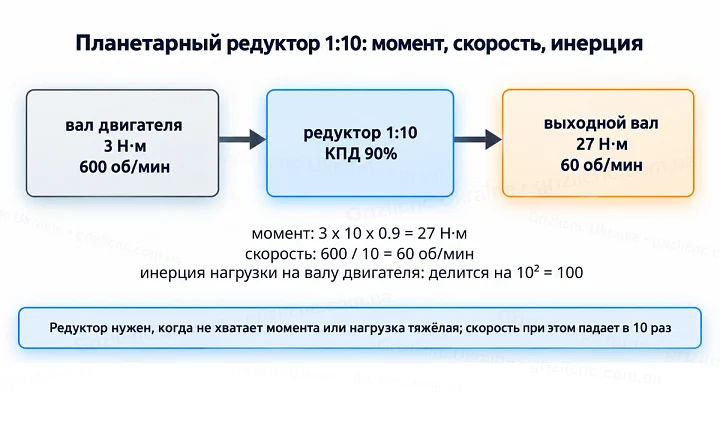
Редуктор с передаточным числом i умножает момент на i и на КПД, а скорость делит на i. Инерция нагрузки, приведённая к валу двигателя, уменьшается в i² раз, поэтому с редуктором двигатель легче разгоняет тяжёлую ось. Планетарный редуктор 1:10 с КПД 90% даёт девятикратный момент при соосном валу. Червячный редуктор того же передаточного числа даёт меньший момент, потому что КПД червячной передачи ниже и падает с ростом передаточного числа, зато он поворачивает ось на 90°. Цена редуктора это меньшая скорость и люфт в выходном валу.
Пропуск шагов и как его избежать
Без обратной связи контроллер не знает, пропустил ли двигатель шаг. Пропуск возникает, когда нужный момент больше того, что двигатель развивает на этой скорости: слишком резкий разгон, слишком высокая скорость, заедание в механике, удар фрезы о материал. Координата при этом смещается без сигнала об ошибке.
- Подбирать двигатель по моменту на рабочей скорости с запасом.
- Задавать в контроллере плавный разгон и торможение и проверять их на самой тяжёлой оси.
- Проходить быстро скорости, на которых двигатель гудит и вибрирует: это резонанс ротора с нагрузкой, микрошаг его ослабляет.
- Проверять механику вручную: при снятом двигателе ось должна идти без заеданий по всей длине.
- Где пропуск недопустим, ставить двигатель с энкодером и драйвер с обратной связью.
Типичные ошибки
- Выбирать двигатель по удерживающему моменту и не смотреть момент на рабочей скорости.
- Подбирать муфту или шкив по номеру NEMA, а не по фактическому диаметру вала.
- Ставить винт с большим шагом ради скорости и не пересчитать момент.
- Не учитывать инерцию длинного винта при расчёте разгона.
- Задать в контроллере шаги на миллиметр без учёта микрошага драйвера.
- Ставить редуктор там, где нужна скорость, а не момент.


