Что такое сервошаговый двигатель
Сервошаговый двигатель (его называют также шаговым двигателем с обратной связью, closed loop или hybrid servo) это обычный двухфазный гибридный шаговый двигатель, на задний торец которого установлен оптический энкодер, и специальный драйвер, который читает этот энкодер. Двигатель по-прежнему делает 200 полных шагов на оборот по 1.8°, а драйвер принимает от контроллера ЧПУ те же сигналы шага и направления, что и обычный шаговый драйвер.
Разница в том, что обычный шаговый драйвер не знает, где находится вал. Если нагрузка больше момента двигателя, ротор проскакивает шаги, и контроллер продолжает считать, что ось стоит там, куда её отправили. Деталь уходит в брак, а станок об этом не сообщает. Драйвер с обратной связью видит отставание вала, догоняет его и, если догнать не удалось, останавливается и выдаёт сигнал аварии.
Как работает замкнутый контур
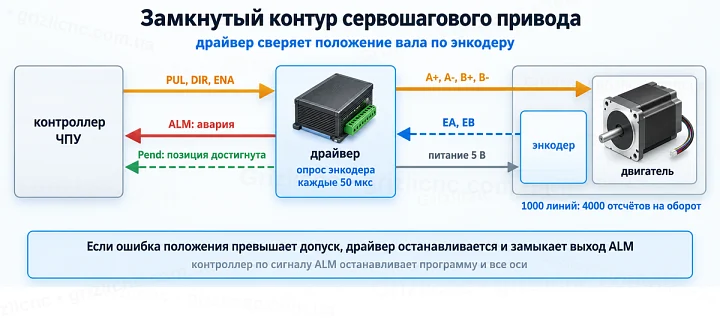
Драйвер сравнивает заданное положение, которое он насчитал по импульсам от контроллера, с реальным положением вала по энкодеру. По руководствам драйверов этого типа опрос энкодера идёт каждые 50 мкс. Если вал отстал, драйвер увеличивает ток и возвращает его в заданную точку. Если ошибка положения превышает допустимое значение, заданное параметром, срабатывает защита.
- Ток зависит от нагрузки. На холостом ходу и при остановке драйвер даёт меньший ток, двигатель и драйвер меньше греются.
- Вал не теряет шаги незаметно. При перегрузке, заклинивании оси или обрыве фазы драйвер останавливается и замыкает выход ALM.
- Выход ALM подключают ко входу контроллера, и контроллер останавливает программу вместе со всеми осями.
- По руководствам драйверов вибрация на низких оборотах у такого привода меньше, а разгон и торможение плавные: их формирует сам драйвер.
Шаговый, сервошаговый и серводвигатель: сравнение
Все три типа приводов управляются импульсами шага и направления и ставятся на одни и те же станки. Различаются они устройством двигателя, обратной связью и поведением при перегрузке.
| Параметр | Шаговый без энкодера | Сервошаговый | Серводвигатель переменного тока |
|---|
| Двигатель | Гибридный шаговый, 200 шагов | Гибридный шаговый, 200 шагов | Синхронный с постоянными магнитами |
| Обратная связь | Нет | Энкодер на валу | Энкодер на валу |
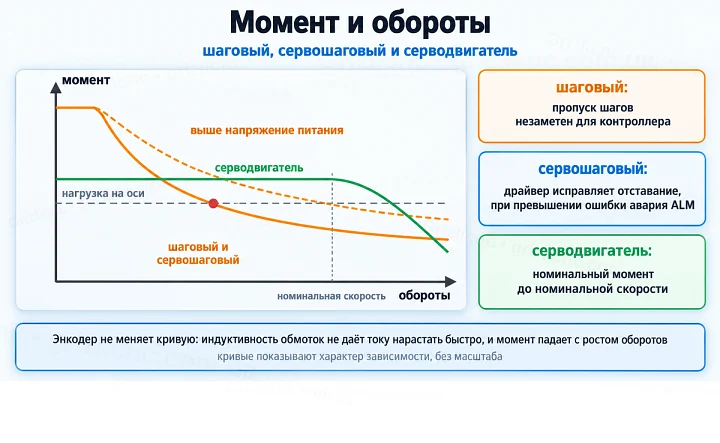
| Пропуск шагов | Незаметен для контроллера | Исправляется, при превышении ошибки авария | Исправляется, при превышении ошибки авария |
| Ток | Постоянный, не зависит от нагрузки | По нагрузке | По нагрузке |
| Момент на низких оборотах | Высокий | Высокий | Номинальный во всём диапазоне до номинальной скорости |
| Момент на высоких оборотах | Падает с ростом скорости | Падает с ростом скорости | Сохраняется до номинальной скорости |
| Настройка | Ток и микрошаг | Ток и микрошаг, контуры настроены с завода | Настройка коэффициентов контуров под нагрузку |
Сервошаговый привод занимает место между двумя другими. От шагового он берёт большой момент на низких оборотах и простое подключение, от серво контроль положения и сигнал аварии. Момент шагового двигателя с ростом скорости всё равно падает: индуктивность обмоток не даёт току нарастать быстро, и энкодер этого не меняет. Если ось должна держать момент на высоких оборотах, нужен серводвигатель.
Энкодер: разрешение и подключение
На двигателях NEMA 34 в этой категории стоят оптические энкодеры на 1000 линий, это число нанесено на плату энкодера. Энкодер выдаёт два сигнала A и B, сдвинутых на четверть периода. Драйвер считает все фронты обоих сигналов, поэтому на оборот приходится 1000 x 4 = 4000 отсчётов, это 0.09° на отсчёт. Драйверы этого типа работают с энкодерами на 1000 и 2500 линий, число линий выбирают параметром.
Сигналы энкодера идут парами: EA+ и EA-, EB+ и EB-. Драйвер питает энкодер напряжением 5 В по проводам VCC и EGND, ток до 80 мА. Кабель энкодера экранированный, на двигателе он заканчивается разъёмом, а удлинительный кабель соединяет его с клеммами драйвера.
Расчёт момента: винт и рейка
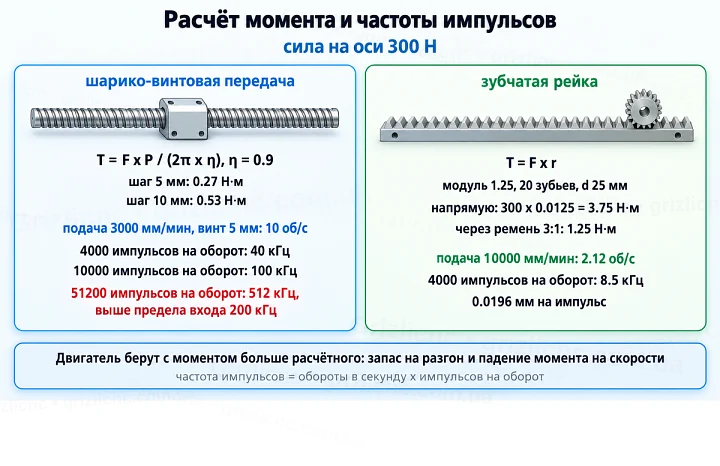
Момент на валу считают от силы, которую двигатель должен развить на оси. Для шарико-винтовой передачи T = F x P / (2π x η), где F сила, P шаг винта, η КПД передачи. Для зубчатой рейки T = F x r, где r радиус делительной окружности шестерни.
| Передача | Расчёт | Момент при силе 300 Н |
|---|
| Винт с шагом 5 мм, КПД 0.9 | 300 x 0.005 / (2π x 0.9) | 0.27 Н·м |
| Винт с шагом 10 мм, КПД 0.9 | 300 x 0.010 / (2π x 0.9) | 0.53 Н·м |
| Рейка модуль 1.25, шестерня 20 зубьев, d 25 мм | 300 x 0.0125 | 3.75 Н·м |
| Та же рейка через ремённую передачу 3:1 | 3.75 / 3 | 1.25 Н·м |
Расчёт показывает, почему портал на рейке без редуктора требует NEMA 34 с моментом 8.5 или 12 Н·м, а ось на винте обходится NEMA 23. К статической силе добавляют момент на разгон массы портала и запас на падение момента с ростом скорости, поэтому двигатель берут с моментом больше расчётного.
Микрошаг и частота импульсов
Число импульсов на оборот задают переключателями драйвера: от 800 до 51200, а также круглые значения 1000, 2000, 4000, 5000, 8000, 10000, 20000 и 40000. Частота импульсов, которую должен выдать контроллер, равна скорости вращения в оборотах в секунду, умноженной на число импульсов на оборот. Частота входа драйверов этого типа до 200 кГц.
| Ось | Импульсов на оборот | Перемещение на импульс | Частота при подаче |
|---|
| Винт 5 мм, подача 3000 мм/мин (10 об/с) | 4000 | 0.00125 мм | 40 кГц |
| Винт 5 мм, подача 3000 мм/мин (10 об/с) | 10000 | 0.0005 мм | 100 кГц |
| Винт 5 мм, подача 3000 мм/мин (10 об/с) | 51200 | 0.0001 мм | 512 кГц, выше предела входа |
| Рейка, шестерня d 25 мм, 10000 мм/мин (2.12 об/с) | 4000 | 0.0196 мм | 8.5 кГц |
Большое число импульсов на оборот не делает ось точнее энкодера и механики, а частоту поднимает выше того, что умеет выдать контроллер. Значение подбирают так, чтобы на максимальной подаче частота оставалась в пределах возможностей контроллера и входа драйвера.
Подключение двигателя и драйвера
- Обмотки двигателя: A+, A-, B+, B- на силовые клеммы драйвера, цвета проводов по наклейке двигателя. У двигателей этой категории A+ красный, A- зелёный, B+ жёлтый, B- синий.
- Энкодер: разъём кабеля энкодера к разъёму или клеммам EA+, EA-, EB+, EB-, VCC, EGND драйвера.
- Сигналы контроллера: PUL+ и PUL-, DIR+ и DIR-, ENA+ и ENA-. По руководствам входы работают с уровнями 5 и 24 В. По руководству драйвера для NEMA 23 сигнал DIR должен опережать фронт импульса PUL не меньше чем на 6 мкс, длительность импульса от 2.5 мкс.
- Выход ALM на вход аварии контроллера. У драйвера для NEMA 34 есть также выход Pend: «позиция достигнута».
- Питание драйвера на клеммы питания с соблюдением полярности.
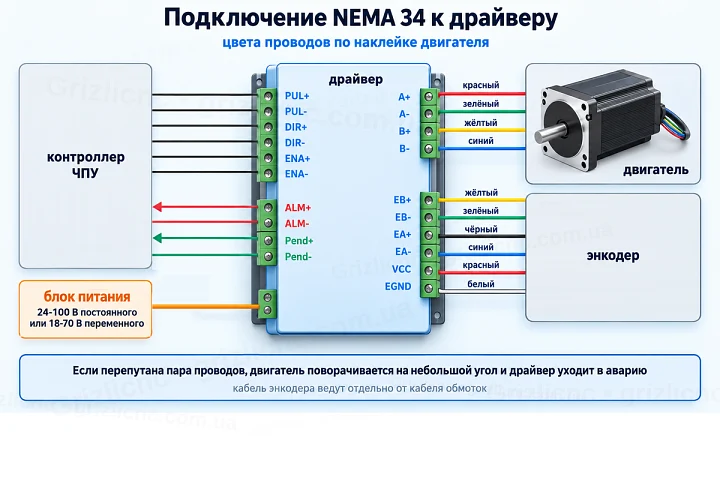
Если обмотки подключены в неправильном порядке или перепутана одна пара, двигатель поворачивается на небольшой угол и драйвер уходит в аварию: направление по энкодеру не совпадает с направлением поля. В этом случае проверяют цвета проводов по наклейке и подключение энкодера.
Питание драйвера
Драйвер для NEMA 23 питается напряжением 16-70 В постоянного тока, в руководстве типовое значение 36 В. Драйвер для NEMA 34 по маркировке на корпусе питается от 24-100 В постоянного или 18-70 В переменного тока. Чем выше напряжение в допустимых пределах, тем быстрее нарастает ток в обмотках и тем меньше падает момент на скорости.
Напряжение источника выбирают с запасом до верхнего предела драйвера: при торможении двигатель работает как генератор и поднимает напряжение на шине питания. Если напряжение превысит предел, драйвер отключится по защите от перенапряжения.
Настройка драйвера
С завода контуры тока и положения настроены под двигатели своего комплекта, и в обычных применениях по руководству параметры менять не нужно. На корпусе переключатели: SW1-SW4 задают число импульсов на оборот, SW5 направление вращения. У драйвера для NEMA 34 SW6 выбирает активный фронт импульса.
Остальные параметры меняют через последовательный порт драйвера и программу настройки: коэффициенты контура тока, допустимую ошибку положения, число линий энкодера, число импульсов для положения Default переключателей. Число линий в параметрах должно совпадать с энкодером двигателя, иначе драйвер неправильно считает положение и уходит в аварию.
Индикация и аварии
Зелёный индикатор горит при работе, красный при срабатывании защиты. Драйвер для NEMA 23 показывает причину числом вспышек красного индикатора.
| Вспышек | Причина |
|---|
| 1 | Перегрузка по току в обмотках |
| 2 | Ошибка опорного напряжения |
| 3 | Ошибка загрузки параметров |
| 4 | Превышение напряжения питания |
| 5 | Превышение допустимой ошибки положения |
| 6 | Обрыв фазы |
Кабели и помехи
Кабель обмоток двигателя излучает помехи от ШИМ драйвера, а кабель энкодера несёт слабые сигналы, поэтому их ведут раздельно и не укладывают вплотную к кабелю шпинделя. Кабели в кабель-канале берут гибкие, экранированные. Экран кабеля двигателя подключают со стороны драйвера, экран кабеля энкодера со стороны шкафа. Удлиняют кабель энкодера только экранированным кабелем с витыми парами для сигналов A и B.
Как выбрать сервошаговый двигатель
- Момент: по расчёту силы на оси с запасом на разгон и падение момента на скорости.
- Фланец: NEMA 23 (57 мм) для осей на винте и лёгких порталов, NEMA 34 (86 мм) для порталов на рейке, тяжёлых осей Z и плазменных балок.
- Ток фазы по наклейке двигателя должен укладываться в диапазон драйвера.
- Питание: напряжение блока питания в пределах драйвера с запасом на торможение.
- Контроллер: частота импульсов на максимальной подаче не выше возможностей контроллера и 200 кГц входа драйвера; вход аварии для сигнала ALM.
- Длина кабелей до шкафа: кабель энкодера и кабель обмоток в комплекте или удлинители нужной длины.
Частые ошибки
- Перепутаны провода обмоток, и драйвер уходит в аварию после первого поворота.
- Выход ALM не подключён к контроллеру: драйвер остановился, а программа продолжает работу на других осях.
- Число импульсов на оборот выбрано слишком большим, и контроллер не выдаёт нужную частоту на подаче.
- Сигнал DIR меняется одновременно с импульсом PUL, и ось делает шаг в неверную сторону.
- Напряжение блока питания у верхнего предела драйвера, и при резком торможении срабатывает защита от перенапряжения.
- Кабель энкодера проложен вплотную к кабелю шпинделя без экрана.