Три длины корпуса NEMA 34
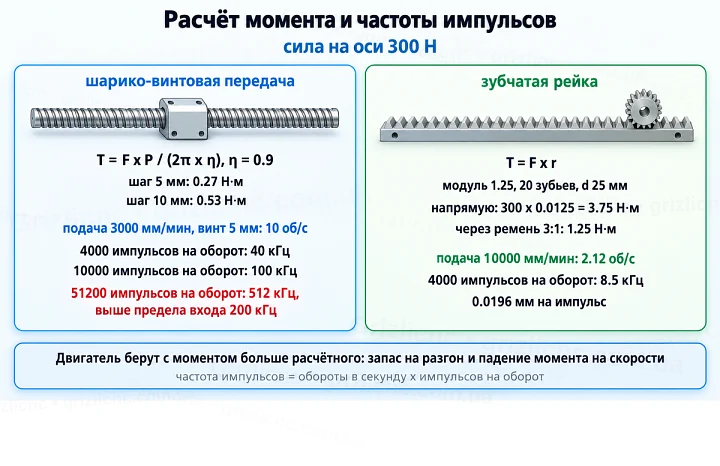
Двигатели NEMA 34 с энкодером в этой подкатегории отличаются длиной корпуса: чем длиннее пакет ротора, тем больше удерживающий момент и ток фазы. Фланец, вал Ø14 мм, энкодер и драйвер у них одинаковые, поэтому двигатель на оси можно заменить на более длинный без переделки моторной плиты и электрики. Последний столбец таблицы показывает силу на рейке модуля 1.25 с шестернёй на 20 зубьев (d 25 мм) при удерживающем моменте, без запаса.
| Удерживающий момент | Ток фазы | Длина корпуса | Сила на рейке напрямую | Сила через ремень 3:1 |
|---|
| 4.5 Н·м | 5 А | 101 мм | 360 Н | 1080 Н |
| 8.5 Н·м | 5.8 А | 137 мм | 680 Н | 2040 Н |
| 12 Н·м | 6 А | 180 мм | 960 Н | 2880 Н |
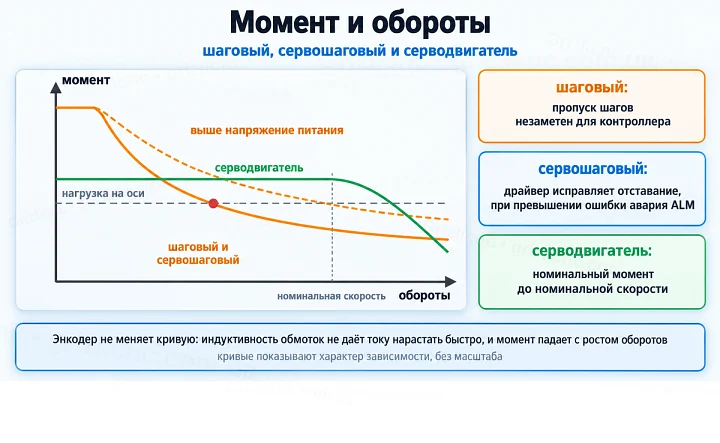
На скорости момент ниже удерживающего, к силе резания добавляется сила на разгон портала, поэтому двигатель берут с запасом. Для портала на рейке без редуктора выбирают 8.5 или 12 Н·м, 4.5 Н·м оставляют для оси Z, осей на винте и порталов с ремённой передачей.
Посадочные размеры фланца NEMA 34
| Размер | Значение |
|---|
| Сторона фланца | 86 мм |
| Расстояние между крепёжными отверстиями | 69.6 мм по квадрату, по стандарту NEMA |
| Диаметр центрирующего пояска | 73 мм, по стандарту NEMA |
| Диаметр вала | 14 мм |
Двигатель NEMA 34 длиной 180 мм с энкодером тяжёлый, и на подвижной каретке его масса добавляется к массе портала. Моторную плиту делают толстой, с расточкой под центрирующий поясок, чтобы фланец не прогибался от натяжения ремня или нагрузки на шестерню.
Разрешение на оси с энкодером 1000 линий
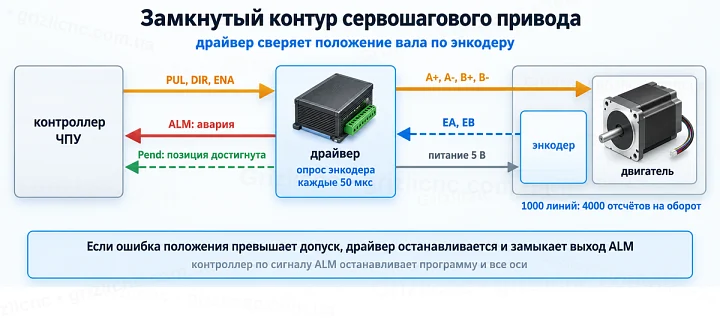
Энкодер на 1000 линий даёт драйверу 4000 отсчётов на оборот. На рейке с шестернёй d 25 мм окружность 78.54 мм, это 0.0196 мм перемещения на отсчёт. Ремённая передача 3:1 уменьшает это значение втрое, до 0.0065 мм, и втрое увеличивает силу на оси. Число импульсов на оборот на драйвере выбирают с учётом этого шага, большое значение не делает ось точнее отсчёта энкодера.
Обороты на подаче для рейки
Подача 10000 мм/мин на шестерне d 25 мм это 127 об/мин двигателя и 8.5 кГц импульсов при 4000 импульсах на оборот. Через ремень 3:1 та же подача это 382 об/мин и 25.5 кГц. Обороты выше, и момент на них ниже удерживающего, поэтому при выборе передаточного числа проверяют и силу на оси, и момент на рабочих оборотах.
Питание HBS86H: блок питания или трансформатор
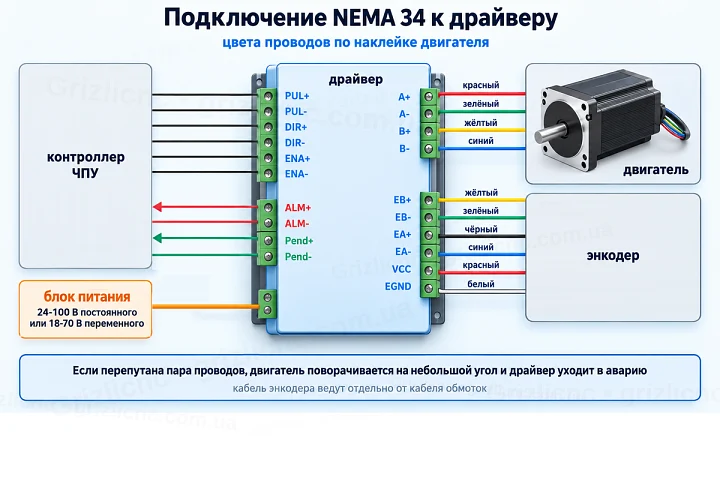
По маркировке на корпусе драйвер HBS86H питается от 24-100 В постоянного или 18-70 В переменного тока. Это даёт два варианта.
- Импульсный блок питания постоянного тока. Напряжение выбирают с запасом до 100 В на подъём напряжения при торможении тяжёлого портала.
- Трансформатор с вторичной обмоткой на 18-70 В переменного тока, подключённый к драйверу напрямую. Напряжение вторичной обмотки без нагрузки выше номинального, и в пределах 70 В держат именно его.
Двигатели на 12 Н·м берут ток фазы 6 А, поэтому сечение проводов питания и обмоток выбирают по этому току, а при нескольких осях каждый драйвер подключают к источнику отдельными проводами.
Кабели на большом станке
У комплектов NEMA 34 на 8.5 и 12 Н·м кабели двигателя и энкодера длиной 8 м. Нужную длину считают по трассе кабель-канала с учётом хода портала, а не по прямой от двигателя до шкафа. Если шкаф стоит дальше, кабель энкодера удлиняют экранированным кабелем с витыми парами. В кабель-канале кабели обмоток и энкодера разделяют перегородкой или укладывают в разные ряды.
Выходы ALM и Pend
У HBS86H два выхода для контроллера. ALM сообщает об аварии, его подключают ко входу аварии, чтобы контроллер остановил все оси. Pend сообщает, что вал пришёл в заданное положение. Этот сигнал используют там, где следующее действие начинается только после остановки оси, например при смене инструмента или перед опусканием плазменного резака.
Частые ошибки с NEMA 34 с энкодером
- Двигатель на 4.5 Н·м поставили на рейку без редуктора, и портал уходит в аварию по ошибке положения на разгоне.
- Трансформатор на 70 В номинала даёт без нагрузки больше 70 В, и драйвер отключается по перенапряжению.
- Кабель энкодера длиной 8 м смотан бухтой рядом с кабелем обмоток в шкафу.
- Моторная плита тонкая, и натяжение ремня перекашивает фланец.
- Шпонка или зажимная втулка шестерни не рассчитана на момент 12 Н·м, и шестерня проскальзывает на валу.


