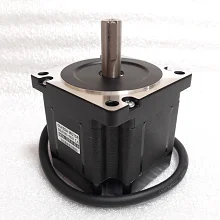
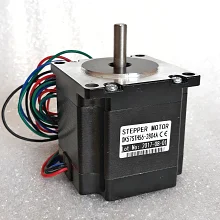
Що таке кроковий двигун
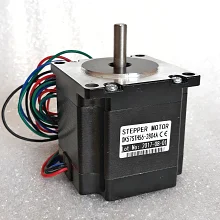
Кроковий двигун це безщітковий електродвигун, вал якого повертається на фіксований кут під час кожного перемикання струму в обмотках. Драйвер отримує від контролера імпульси й на кожен імпульс переводить ротор у наступне положення. Кількість імпульсів задає кут повороту, частота імпульсів задає швидкість. Тому осі верстата з ЧПУ, гравера, плазморіза, лазерного верстата або 3D-принтера можна переміщувати на точну відстань без датчика положення.
У таких верстатах ставлять двофазні гібридні двигуни з кроком 1.8°, це 200 повних кроків на оберт. Похибка положення одного кроку не накопичується: через 200 кроків вал повертається в те саме положення, якщо двигун не пропустив жодного кроку під навантаженням.
Як влаштований гібридний кроковий двигун
Ротор гібридного двигуна складається з постійного магніту, намагніченого вздовж осі, і двох зубчастих сталевих чашок по краях. Одна чашка стає північним полюсом, інша південним. На кожній чашці 50 зубців, крок зубців 7.2°, а зубці двох чашок зсунуті один відносно одного на половину кроку, на 3.6°.
Статор має 8 полюсів із дрібними зубцями, обмотки полюсів зібрані у дві фази A і B. Коли драйвер змінює струм у фазах, ротор повертається до найближчого положення, де його зубці збігаються із зубцями збуджених полюсів. Це чверть кроку зубців: 7.2° / 4 = 1.8°. Повний оберт це 4 x 50 = 200 кроків.
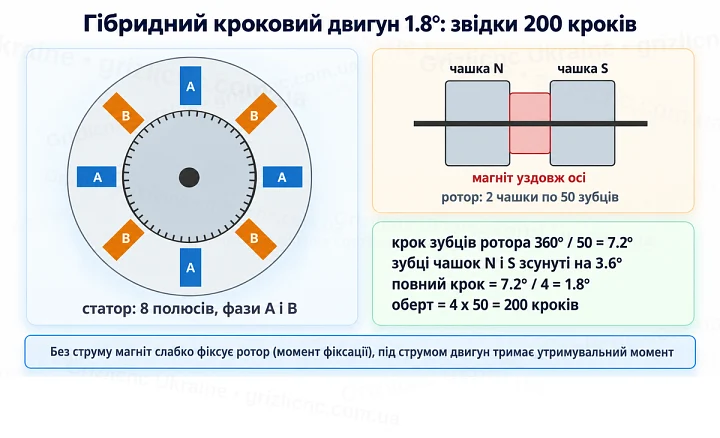
Під струмом двигун тримає вал на місці з утримувальним моментом. Без струму ротор теж фіксується, але слабко: магніт притягує зубці до зубців статора, це момент фіксації, його відчувають рукою як дрібні клацання під час повороту вала. Щіток і колектора немає, зношуються лише підшипники.
Стандарт NEMA: що означає 17, 23 і 34
Позначення NEMA прийшло з американського стандарту ICS 16. Число це ширина квадратного фланця в десятих частках дюйма: NEMA 17 це 1.7 дюйма, NEMA 23 це 2.3 дюйма, NEMA 34 це 3.4 дюйма. Стандарт задає посадкові розміри: коло кріпильних отворів, діаметр посадкового буртика (центрувального пояска навколо вала) і діаметр вала. Довжину корпусу, момент, струм і напругу він не задає.
| Розмір | Ширина за номером NEMA | Фланець у характеристиках | Відстань між отворами | Посадковий буртик | Вал за стандартом | Вал на практиці |
|---|
| NEMA 17 | 43.2 мм | 42 мм | 31.0 мм | 22.0 мм | 5.0 мм | 5 мм |
| NEMA 23 | 58.4 мм | 57 мм | 47.1 мм | 38.1 мм | 6.35 мм | 6.35 мм або 8 мм |
| NEMA 34 | 86.4 мм | 86 мм | 69.6 мм | 73.0 мм | 9.53 мм | 14 мм |
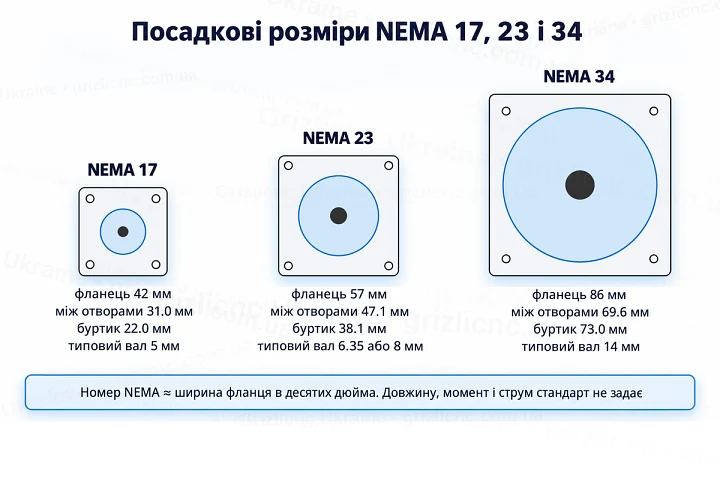
Розміри перераховано з дюймів стандарту: відстань між сусідніми отворами це діаметр кола отворів, поділений на √2. Вал у двигунів у метричному виконанні часто відрізняється від стандартного, тому муфту, шків і редуктор підбирають за фактичним діаметром вала, а не за номером NEMA. Кронштейн і редуктор із фланцем того самого розміру стають на двигун будь-якої довжини.
Що означають цифри в характеристиках
- Утримувальний момент. Найбільший момент, який двигун тримає без обертання за номінального струму в обмотках. На ходу момент менший.
- Струм фази. Номінальний струм однієї обмотки, за ним налаштовують драйвер.
- Індуктивність і опір обмотки. Від індуктивності залежить, як швидко наростає струм і скільки моменту залишається на високих обертах. Номінальна напруга обмотки дорівнює струму, помноженому на опір, і вона значно нижча за напругу живлення драйвера: драйвер сам обмежує струм.
- Кут кроку. 1.8° це 200 кроків на оберт.
- Довжина корпусу. Що довший пакет ротора й статора, то більший момент, але зростають і маса, і момент інерції ротора.
Момент указують у Н·м, кг·см або унціях на дюйм. 1 Н·м дорівнює 10.197 кг·см і 141.6 oz·in, у назвах двигунів це співвідношення округлюють до 1 Н·м = 10 кг·см.
| Н·м | кг·см | oz·in |
|---|
| 0.44 Н·м | 4.5 кг·см | 62 oz·in |
| 1.2 Н·м | 12.2 кг·см | 170 oz·in |
| 3 Н·м | 30.6 кг·см | 425 oz·in |
| 12 Н·м | 122.4 кг·см | 1699 oz·in |
Момент і швидкість
Утримувальний момент двигун розвиває лише на місці. Зі зростанням швидкості момент падає: струм в обмотці з індуктивністю не встигає нарости за час кроку, а магніт ротора, що обертається, наводить в обмотках зустрічну напругу. Тому двигун підбирають не за утримувальним моментом, а за моментом на робочій швидкості, який виробник показує на графіку залежності моменту від швидкості для конкретного драйвера й напруги живлення.
На графіку дві криві. Нижня показує, з якою частотою кроків двигун може стартувати одразу, без розгону. Верхня показує, який момент він тримає на швидкості після плавного розгону. Між ними працюють лише з розгоном і гальмуванням, які задає контролер.
Як розрахувати потрібний момент
Для гвинтової передачі момент на валу двигуна дорівнює T = F x P / (2π x η), де F осьова сила в ньютонах, P крок гвинта в метрах, η ККД передачі. За сили 300 Н, кроку 5 мм і ККД кулько-гвинтової пари 0.9 потрібно 0.265 Н·м, а з гвинтом кроком 10 мм уже 0.531 Н·м: удвічі більший крок дає вдвічі більшу швидкість за тих самих обертів, але потребує вдвічі більше моменту.
Для паса й рейки момент дорівнює силі, помноженій на радіус шківа або шестірні. На розгін потрібен додатковий момент: момент інерції, помножений на кутове прискорення. Каретка 30 кг на гвинті з кроком 5 мм зводиться до вала як момент інерції 1.9 x 10⁻⁵ кг·м², а сам сталевий гвинт діаметром 16 мм і довжиною 1 м дає 5.05 x 10⁻⁵ кг·м². Розгін до 600 об/хв за 0.1 с потребує на них 0.044 Н·м, до цього додають інерцію ротора й муфти. Для довгого гвинта його власна інерція більша за інерцію каретки.
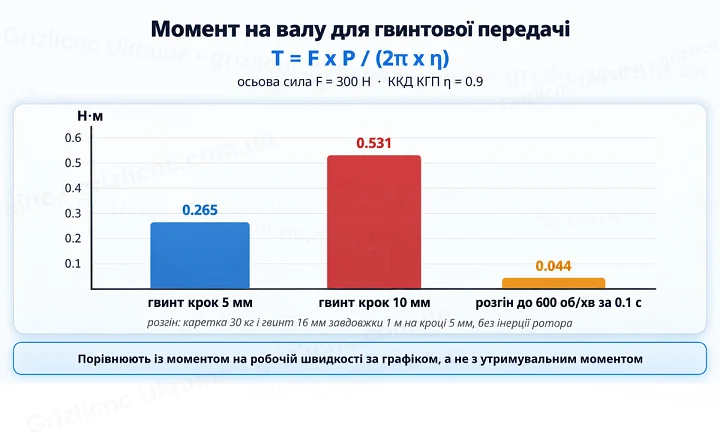
Суму сил різання, тертя й розгону порівнюють із моментом двигуна на робочій швидкості за графіком, а не з утримувальним моментом, і залишають запас на зростання тертя в направляючих і забруднення гвинта.
Скільки кроків на міліметр
Переміщення на крок дорівнює переміщенню за оберт, поділеному на 200. Контролеру задають обернену величину, кількість кроків на міліметр, з урахуванням мікрокроку драйвера.
| Передача | Хід за оберт | Хід на повний крок | Кроків на мм, повний крок | Кроків на мм, мікрокрок 1/8 |
|---|
| Гвинт, крок 5 мм | 5 мм | 0.025 мм | 40 | 320 |
| Гвинт, крок 10 мм | 10 мм | 0.05 мм | 20 | 160 |
| Пас GT2, шків 20 зубців | 40 мм | 0.2 мм | 5 | 40 |
| Рейка модуль 1, шестірня 20 зубців | 62.83 мм | 0.3142 мм | 3.18 | 25.46 |
Швидкість осі дорівнює обертам, помноженим на хід за оберт. Гвинт із кроком 5 мм на 600 об/хв дає 3000 мм/хв. Пас і рейка дають більшу швидкість за тих самих обертів, але меншу роздільність і меншу силу за того самого моменту.
Як вибрати розмір двигуна
- NEMA 17 із фланцем 42 мм і моментом до 0.56 Н·м ставлять на 3D-принтери, лазерні гравери й легкі верстати з пасом або гвинтом малого кроку.
- NEMA 23 із фланцем 57 мм і моментом від 1.2 до 3 Н·м ставлять на фрезерні верстати по дереву, пластику й алюмінію, плазмові та лазерні портали.
- NEMA 34 із фланцем 86 мм і моментом від 4.6 до 12 Н·м ставлять на важкі портали, довгі осі з рейкою й верстати з масивними каретками.
Усередині одного розміру момент зростає з довжиною корпусу. Двигун більшого розміру з тим самим моментом варто вибирати, якщо потрібна більша жорсткість вала й підшипників або вал більшого діаметра під навантаження від паса.
Редуктор чи пряме під’єднання
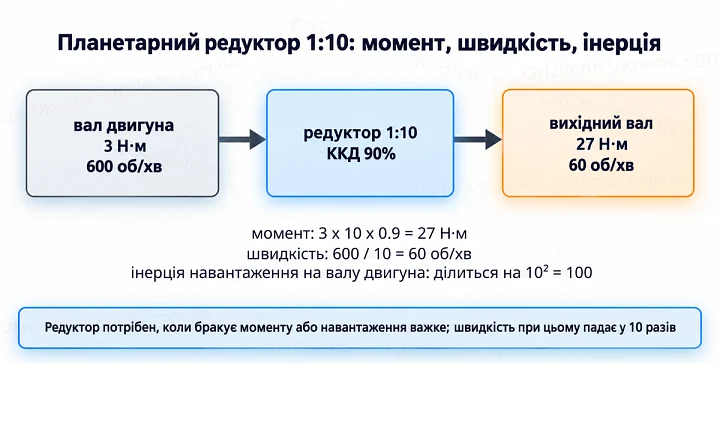
Редуктор із передавальним числом i множить момент на i та на ККД, а швидкість ділить на i. Інерція навантаження, зведена до вала двигуна, зменшується в i² разів, тому з редуктором двигун легше розганяє важку вісь. Планетарний редуктор 1:10 із ККД 90% дає дев’ятикратний момент за співвісного вала. Черв’ячний редуктор того самого передавального числа дає менший момент, бо ККД черв’ячної передачі нижчий і падає зі зростанням передавального числа, зате він повертає вісь на 90°. Ціна редуктора це менша швидкість і люфт у вихідному валу.
Пропуск кроків і як його уникнути
Без зворотного зв’язку контролер не знає, чи пропустив двигун крок. Пропуск виникає, коли потрібний момент більший за той, що двигун розвиває на цій швидкості: надто різкий розгін, надто висока швидкість, заїдання в механіці, удар фрези об матеріал. Координата при цьому зміщується без сигналу про помилку.
- Підбирати двигун за моментом на робочій швидкості із запасом.
- Задавати в контролері плавний розгін і гальмування й перевіряти їх на найважчій осі.
- Проходити швидко швидкості, на яких двигун гуде й вібрує: це резонанс ротора з навантаженням, мікрокрок його послаблює.
- Перевіряти механіку вручну: за знятого двигуна вісь має йти без заїдань по всій довжині.
- Де пропуск неприпустимий, ставити двигун з енкодером і драйвер зі зворотним зв’язком.
Типові помилки
- Вибирати двигун за утримувальним моментом і не дивитися момент на робочій швидкості.
- Підбирати муфту або шків за номером NEMA, а не за фактичним діаметром вала.
- Ставити гвинт із великим кроком заради швидкості й не перерахувати момент.
- Не враховувати інерцію довгого гвинта під час розрахунку розгону.
- Задати в контролері кроки на міліметр без урахування мікрокроку драйвера.
- Ставити редуктор там, де потрібна швидкість, а не момент.