Что такое драйвер шагового двигателя
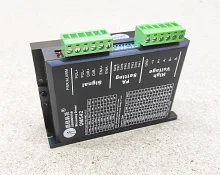
Драйвер шагового двигателя это силовой блок между контроллером станка и двигателем. Контроллер выдаёт только логические импульсы, а драйвер превращает их в ток нужной величины и направления в двух обмотках двигателя. Один импульс на входе STEP поворачивает вал на шаг или на долю шага, сигнал DIR задаёт направление. Чем точнее драйвер держит ток в обмотках, тем плавнее и тише работает ось и тем выше скорость, на которой двигатель ещё не теряет шаги.
Гибридный шаговый двигатель с шагом 1.8° делает 200 полных шагов за оборот, с шагом 0.9° делает 400. Драйвер делит каждый шаг на микрошаги, держит рабочий ток под конкретный двигатель и снижает ток при остановке, чтобы двигатель меньше грелся.
Как драйвер управляет обмотками
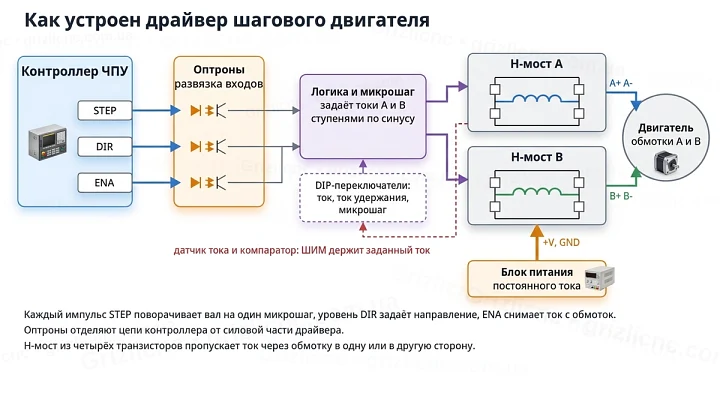
У двухфазного шагового двигателя две обмотки, A и B. Драйвер питает каждую обмотку через свой H-мост из четырёх транзисторов. Открывая транзисторы накрест, он пропускает ток через обмотку в одну или в другую сторону. Чередование направления тока в обмотках A и B вращает ротор.
Напряжение питания драйвера в несколько раз выше номинального напряжения обмотки, поэтому ток ограничивают широтно-импульсной модуляцией. Ток обмотки проходит через токоизмерительный резистор, компаратор сравнивает падение напряжения на нём с опорным значением и закрывает ключи, как только ток дошёл до заданного. Так работает, например, микросхема DRV8825: по документации Texas Instruments ток отсечки равен VREF / (5 · RSENSE).
Входы STEP, DIR и ENA в драйверах для станков развязаны оптронами. Светодиод оптрона стоит во входной цепи, а принимающий транзистор на стороне силовой части, поэтому помехи и потенциал силового питания не попадают на контроллер. У модулей на плате, таких как DRV8825, оптронов нет: входы подключаются к логике контроллера напрямую.
Сигналы STEP, DIR и ENA
- STEP (PUL, CLK). Каждый импульс перемещает вал на один микрошаг. Частота импульсов задаёт скорость, их количество задаёт перемещение.
- DIR (CW, CCW). Уровень сигнала задаёт направление вращения. Он должен установиться раньше, чем придёт фронт импульса STEP.
- ENA (EN, ENBL). Отключает ток в обмотках: вал освобождается и теряет удерживающий момент. Leadshine для DM542 рекомендует оставлять этот вход неподключённым, тогда драйвер всегда включён.
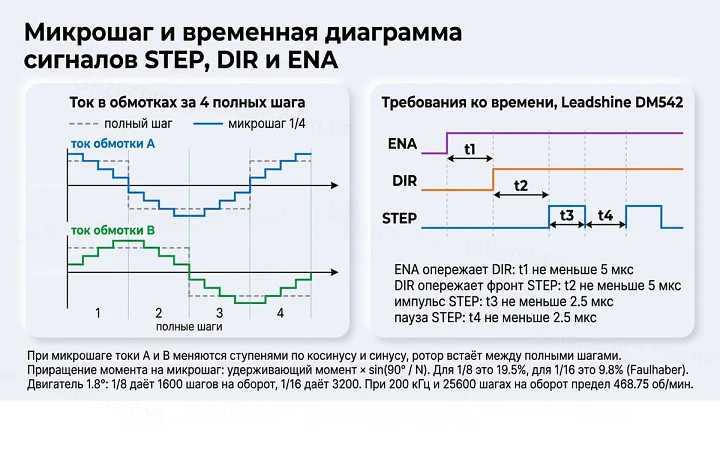
У каждого драйвера есть требования ко времени. В руководстве Leadshine DM542 длительность импульса и паузы не меньше 2.5 мкс, DIR опережает фронт STEP не меньше чем на 5 мкс, ENA опережает DIR не меньше чем на 5 мкс, частота импульсов до 200 кГц. Для DRV8825 Texas Instruments указывает импульс и паузу от 1.9 мкс и частоту STEP до 250 кГц. Если контроллер выдаёт слишком короткие импульсы, драйвер пропускает часть из них, и ось не доезжает до заданной точки.
Нужную частоту легко посчитать. Ось на винте с шагом 5 мм, драйвер настроен на 1600 шагов на оборот. Одному импульсу соответствует 5 / 1600 = 0.003125 мм. Подача 3000 мм/мин это 600 об/мин или 10 об/с, значит контроллер должен выдавать 16000 импульсов в секунду, то есть 16 кГц.
Микрошаг: плавность, момент и скорость
В полношаговом режиме ток в обмотках переключается скачками, ротор прыгает от шага к шагу, и на низких оборотах возникают вибрация и резонанс. При микрошаге драйвер меняет токи в обмотках A и B ступенями по синусу и косинусу. Ротор останавливается в промежуточных положениях между полными шагами, движение становится плавным и тихим.
Делитель задают переключателями. Для двигателя 1.8° режим 1/8 даёт 1600 шагов на оборот, 1/16 даёт 3200, 1/128 даёт 25600. Цифровые драйверы серии DM предлагают и десятичные значения, например 1000, 2000, 4000 и 10000 шагов на оборот: с ними перемещение на импульс получается круглым числом.
Микрошаг повышает плавность, но не точность в той же пропорции. В технической заметке Faulhaber приращение момента на один микрошаг равно удерживающему моменту, умноженному на sin(90° / N), где N число микрошагов на полный шаг. При 1/8 это 19.5% удерживающего момента, при 1/16 только 9.8%. Если трение и нагрузка больше этого приращения, вал сдвинется не после каждого импульса, а только после нескольких.
Высокий микрошаг ограничивает и скорость. При 25600 шагах на оборот и предельной частоте драйвера 200 кГц вал не может вращаться быстрее 200000 / 25600 = 7.8125 об/с, это 468.75 об/мин. На винте с шагом 5 мм режим 1600 шагов на оборот уже даёт 0.003125 мм на импульс, а для подачи 3000 мм/мин хватает 16 кГц.
Настройка тока и переключатели DIP
Ток задают переключателями на корпусе или потенциометром на плате. Производители приводят в таблицах пиковое значение тока (Peak, PK) и действующее (RMS, REF). Для синусоидального тока пиковое значение в 1.4 раза больше действующего: у Leadshine DM542 положению 4.20 А пикового тока соответствует 3.00 А действующего.
Ток на шильдике двигателя это действующее значение тока фазы. Leadshine рекомендует для четырёхпроводного двигателя умножать его на 1.4 и выбирать в таблице драйвера ближайшее значение пикового тока. Для двигателя с током фазы 3 А это 4.2 А пикового тока. Ток выше паспортного перегревает двигатель и драйвер, ток ниже паспортного снижает момент.
- Половинный ток при остановке. Переключатель SW4 у драйверов серии DM выбирает ток удержания: половина рабочего или полный. У DM542 ток снижается до 50% через одну секунду после последнего импульса. Потери в обмотке пропорциональны квадрату тока, поэтому при половинном токе они меньше в четыре раза.
- Модули на плате. У DRV8825 ток задают потенциометром по опорному напряжению VREF. На плате с токоизмерительными резисторами 0.1 Ом (маркировка R100) ток равен 2 · VREF, для тока 1 А выставляют VREF 0.5 В.
- Автонастройка. У Leadshine DM542 двойное переключение SW4 в течение одной секунды после включения запускает определение параметров двигателя. Её повторяют после замены двигателя или блока питания.
Как выбрать драйвер под двигатель
Драйвер подбирают по току двигателя, нужной скорости и требованиям к надёжности позиционирования.
- Ток. Пиковый ток драйвера должен быть не меньше тока фазы двигателя, умноженного на 1.4. Двигателю с током 2.8 А нужно 3.92 А пикового тока, это укладывается в предел 4.2 А у DM542. Двигателю с током 5 А нужно 7 А, это предел драйверов класса DM860H.
- Напряжение. Чем выше индуктивность обмотки и нужная скорость, тем выше должно быть питание. Leadshine указывает для DM542 с питанием 20-50 В двигатели NEMA 17-34. Драйверы класса DM860H с питанием до 80 В переменного или 110 В постоянного тока дают ток до 7.2 А, их ставят на двигатели с большим током и индуктивностью.
- Контроль положения. Если пропуск шагов недопустим, берут драйвер с обратной связью и двигатель с энкодером.
| Тип драйвера | Питание | Ток | Входы | Особенности |
|---|
| Модуль на плате, DRV8825 | 8.2-45 В | 1.5 А без радиатора и обдува, до 2.2 А с охлаждением | логика 2.2-5.25 В, без оптронов | ставится в разъём платы 3D принтера или CNC Shield, ток задают потенциометром |
| Драйвер класса TB6600 | 9-42 В или 12-48 В в зависимости от модели | до 3.5-5 А | оптроны | микрошаг до 1/16 или 1/32, ток и микрошаг задают переключателями |
| Цифровой драйвер DM542, DM556 | 20-50 В | пиковый до 4.2 и 5.6 А | оптроны | подавление резонанса, половинный ток при остановке |
| Цифровой драйвер DM860H | 18-80 В переменного или 24-110 В постоянного тока | пиковый до 7.2 А | оптроны | можно питать прямо от трансформатора переменного тока, вентилятор на радиаторе |
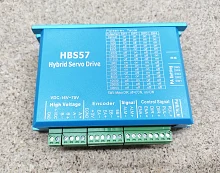
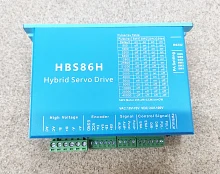
| Драйвер с обратной связью HBS57, HBS86H | 16-70 В постоянного тока или 18-70 В переменного и 24-100 В постоянного | по двигателю с энкодером | оптроны и вход энкодера | исправляет отставание ротора, выдаёт сигнал аварии ALM |
Напряжение питания: скорость и момент
В руководствах Leadshine правило сформулировано так: напряжение питания определяет работу двигателя на высоких оборотах, а ток определяет момент, особенно на низких. Причина в индуктивности обмотки. Ток в ней нарастает не мгновенно, скорость нарастания не больше U / L. При индуктивности 3 мГн и питании 24 В ток растёт на 8 А за миллисекунду, при 48 В на 16 А. Чтобы дойти до 3 А, нужно 0.375 мс и 0.1875 мс. На 900 об/мин двигатель с шагом 1.8° делает 3000 полных шагов в секунду, на шаг остаётся 0.33 мс. При 24 В ток не успевает дойти до заданного, и момент падает, при 48 В успевает. Сопротивление обмотки и противо-ЭДС ещё сильнее замедляют рост тока, поэтому реальный запас по скорости меньше расчётного.
Слишком высокое напряжение тоже вредно: двигатель сильнее вибрирует на низких оборотах и греется, а драйвер может уйти в защиту от перенапряжения. При торможении двигатель отдаёт энергию обратно и поднимает напряжение на входе драйвера. Поэтому Leadshine для DM542 с пределом 50 В рекомендует блок питания с номинальным выходом 20-45 В.
Ток блока питания зависит от его типа. Импульсный стабилизированный блок берут с запасом по току: Leadshine приводит пример блока на 4 А для двигателя с драйвером на 3 А. Нестабилизированный трансформаторный блок с конденсаторами может иметь ток 50-70% от тока двигателя, потому что драйвер берёт ток из конденсаторов только в открытой фазе ШИМ. Если от одного блока питаются несколько драйверов, каждый подключают к клеммам блока своими проводами, а не цепочкой от драйвера к драйверу.
Подключение к контроллеру: общий анод и общий катод
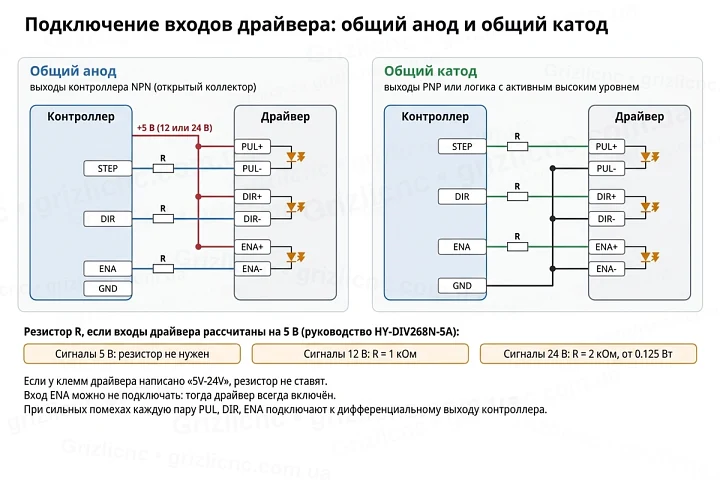
У каждого входа оптронного драйвера два вывода: PUL+ и PUL-, DIR+ и DIR-, ENA+ и ENA-. Это позволяет подключить драйвер к выходам контроллера любого типа.
- Общий анод. Выводы PUL+, DIR+ и ENA+ соединяют вместе и подают на них плюс питания сигналов контроллера. Выходы контроллера с открытым коллектором (NPN) подключают к PUL-, DIR- и ENA-, при срабатывании выход замыкает вход на общий провод.
- Общий катод. Выводы PUL-, DIR- и ENA- соединяют с общим проводом контроллера, а выходы PNP или логические выходы с активным высоким уровнем подключают к PUL+, DIR+ и ENA+.
- Дифференциальное подключение. Каждая пара получает свой сигнал с выхода линейного драйвера контроллера. Leadshine рекомендует такое подключение при сильных помехах.
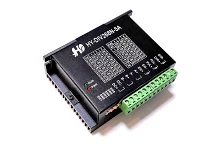
Входной ток оптрона у драйверов Leadshine 7-16 мА. Если входы рассчитаны на 5 В, а контроллер выдаёт 12 или 24 В, последовательно с каждым входом ставят резистор. Значения из руководства HY-DIV268N-5A:
| Напряжение сигналов контроллера | Резистор последовательно с входом | Мощность резистора |
|---|
| 5 В | не нужен | нет |
| 12 В | 1 кОм | от 0.125 Вт |
| 24 В | 2 кОм | от 0.125 Вт |
Часть драйверов принимает 5-24 В без резисторов, тогда у клемм на корпусе написано «5V-24V», по руководству Leadshine так работает и DM542. Если такой надписи нет и в руководстве указан уровень 5 В, резистор обязателен, иначе ток через светодиод оптрона превысит допустимый.
Подключение двигателя с 4, 6 и 8 выводами
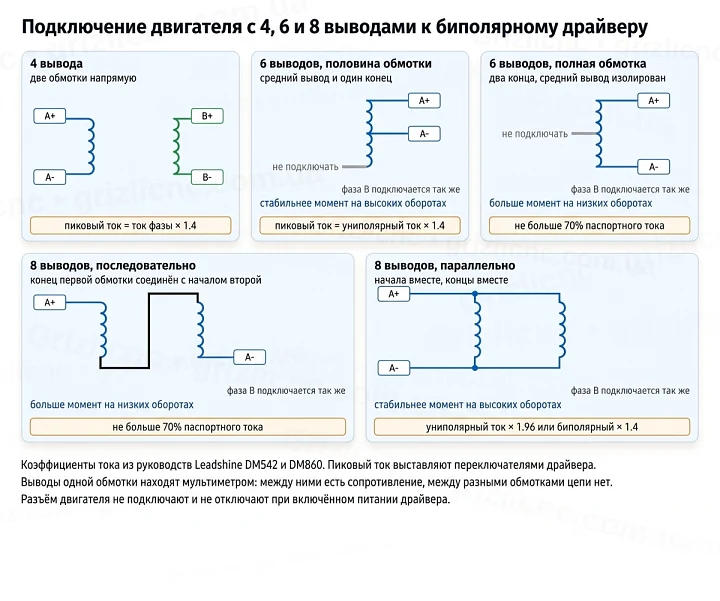
Драйверы этого класса биполярные: на выходе две пары клемм A+, A- и B+, B-, по одной на обмотку. Двигатель с любым числом выводов подключают так, чтобы получились две обмотки, а ток драйвера выставляют по схеме соединения. Коэффициенты в таблице взяты из руководств Leadshine.
| Выводов | Схема соединения | Что даёт | Пиковый ток драйвера |
|---|
| 4 | две обмотки напрямую к A+, A- и B+, B- | момент и скорость определяет индуктивность обмоток | ток фазы × 1.4 |
| 6 | половина обмотки: средний вывод и один конец | меньше индуктивность, момент стабильнее на высоких оборотах | униполярный ток фазы × 1.4 |
| 6 | полная обмотка: два конца, средний вывод не подключают | больше момент на низких оборотах | не больше 70% паспортного тока |
| 8 | обмотки фазы последовательно | наибольший момент на низких оборотах и наибольшая индуктивность | не больше 70% паспортного тока |
| 8 | обмотки фазы параллельно | меньше индуктивность, больше момент на высоких оборотах | униполярный ток × 1.96 или биполярный × 1.4 |
Пары выводов находят мультиметром: между выводами одной обмотки прибор показывает её сопротивление, между выводами разных обмоток цепь разорвана. Второй способ: если замкнуть между собой два вывода одной обмотки, вал вращается рукой заметно туже. Если поменять местами провода одной обмотки, двигатель будет вращаться в обратную сторону.
Подключать и отключать разъём двигателя при включённом питании нельзя. Leadshine предупреждает, что ток в обмотках течёт даже при остановленном двигателе, а разрыв цепи вызывает выброс противо-ЭДС, который может вывести драйвер из строя.
Разомкнутый и замкнутый контур
Шаговый привод без обратной связи работает по разомкнутому контуру. Контроллер считает, что вал повернулся ровно на столько шагов, сколько импульсов отправлено. Если нагрузка превысила момент двигателя, например фреза упёрлась в материал или скорость слишком высока для заданного тока и напряжения, двигатель пропускает шаги, и координата смещается без сигнала об ошибке.
Драйвер с обратной связью, его называют гибридным сервоприводом или closed loop, работает с двигателем, на котором стоит энкодер. По руководству HBS57 драйвер опрашивает энкодер каждые 50 мкс и сразу компенсирует отставание ротора. Энкодер на 1000 линий при счёте по четырём фронтам даёт 4000 отсчётов на оборот. Ток такой драйвер подстраивает по нагрузке, поэтому двигатель меньше греется. Если ошибка положения превысила допустимую, драйвер выдаёт сигнал на выход ALM, и контроллер может остановить программу.
Для такого драйвера нужен двигатель с энкодером, двигатель без энкодера к нему не подходит. Входы STEP, DIR и ENA у него те же, поэтому замена драйвера без обратной связи на драйвер с обратной связью не требует переделки контроллера, нужно только завести выход ALM на вход аварии.
Нагрев и охлаждение
Силовые транзисторы драйвера отдают тепло на алюминиевый корпус с рёбрами. Leadshine указывает для своих драйверов надёжную работу при температуре драйвера до 70 °C, температуре двигателя до 80 °C и окружающей температуре 0-50 °C.
- Драйвер ставят вертикально, рёбрами вдоль потока воздуха. Так Leadshine рекомендует получить наибольшую площадь теплоотдачи, а при нехватке добавить принудительное охлаждение.
- Вокруг драйвера оставляют свободное место, в руководстве HY-DIV268N-5A это 20 мм, рядом не ставят источники тепла.
- Режим половинного тока при остановке включают, если на оси не нужен полный удерживающий момент.
- У мощных драйверов, таких как DM860H и HBS86H, на радиаторе стоит вентилятор. Ему нужен свободный приток воздуха и чистый воздух без пыли и стружки.
Помехи и прокладка кабелей
- Сигнальные линии STEP и DIR ведут витой парой в экране, так рекомендует Leadshine для повышения помехоустойчивости.
- Сигнальные провода не укладывают в один жгут с проводами двигателя, расстояние между ними не меньше 10 см. Иначе помехи от кабеля двигателя наводят ложные импульсы, ось смещается и система работает нестабильно.
- Дифференциальное подключение входов устойчивее к помехам, чем подключение с общим анодом или катодом.
- Питание к нескольким драйверам разводят от клемм блока питания отдельными проводами: при подключении цепочкой драйверы мешают друг другу.
Типичные ошибки подключения и настройки
- Ток выставлен без пересчёта: двигатель с током фазы 3 А получает 3 А пикового тока, то есть 2.14 А действующего, на 29% меньше паспортного.
- Перепутаны обмотки: к A+ и A- подключены провода разных обмоток. Двигатель дрожит на месте и не вращается.
- Нет резистора при сигналах 12 или 24 В на входах, рассчитанных на 5 В. Светодиод оптрона перегружается и выходит из строя.
- Импульс STEP короче, чем требует драйвер, или DIR меняется одновременно с импульсом. Часть шагов теряется, и ось смещается.
- Слишком высокий микрошаг при ограниченной частоте контроллера. Скорость оси упирается в частоту импульсов, а не в возможности двигателя.
- Напряжение блока питания выбрано на пределе драйвера. При торможении противо-ЭДС поднимает напряжение выше предела, срабатывает защита или выходят из строя ключи.
- Разъём двигателя отключают при включённом драйвере.
- Драйвер с обратной связью подключён к двигателю без энкодера или с перепутанными фазами энкодера. Драйвер уходит в аварию по ошибке положения.