Сервошаговый двигатель NEMA 23 с энкодером для станка ЧПУ
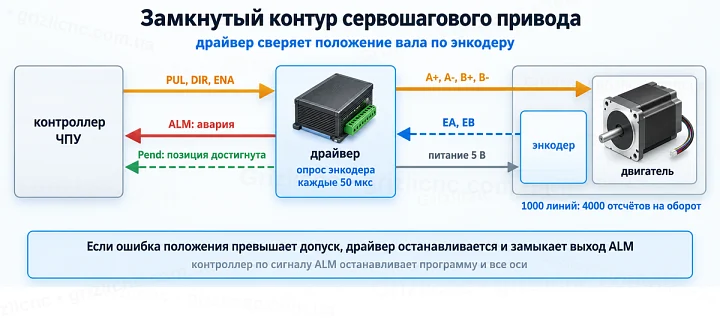
Сервошаговый двигатель NEMA 23 это шаговый двигатель с фланцем 57 мм, энкодером на заднем торце и драйвером, который работает в замкнутом контуре. Он подходит для осей на шарико-винтовой передаче, оси Z с лёгким шпинделем, лазерных и небольших фрезерных станков. В подкатегории комплект на 3 Н·м с током фазы 3.5 А и драйвером HBS57 на 16-70 В постоянного тока. Ниже разобраны посадочные размеры фланца, сила на оси при винте и рейке, обороты на подаче, выбор блока питания, монтаж с энкодером и ошибки, которые встречаются именно с двигателями этого размера.
Двигатель NEMA 23 3 Н·м, 3.5 А с энкодером и драйвер HBS57 в замкнутом контуре: без незаметной потери шагов, авария по ошибке положения, кабель 3 м.
Нет в наличии
Чем NEMA 23 с энкодером отличается от обычного NEMA 23
Фланец и посадочные размеры у двигателя с энкодером такие же, как у шагового NEMA 23 без обратной связи, поэтому он встаёт на те же моторные плиты и кронштейны. Отличия три: энкодер в корпусе на заднем торце удлиняет двигатель, из него выходит отдельный кабель энкодера с разъёмом, а работает двигатель только со своим драйвером, который читает этот энкодер. Замена обычного шагового двигателя на сервошаговый сводится к замене двигателя и драйвера, контроллер и программа управления остаются прежними.
Комплект NEMA 23 3 Н·м: двигатель с энкодером на заднем торце, кабели и драйвер HBS57
Посадочные размеры фланца NEMA 23
Размер
Значение по стандарту NEMA
Сторона фланца
57 мм
Расстояние между крепёжными отверстиями
47.14 мм по квадрату
Диаметр центрирующего пояска
38.1 мм
Центрирующий поясок входит в расточку моторной плиты и задаёт соосность вала с винтом. Если расточки нет и двигатель держится только на винтах, вал смещается при затяжке, муфта работает с перекосом и нагружает подшипники двигателя и винта.
Сила на оси при моменте 3 Н·м
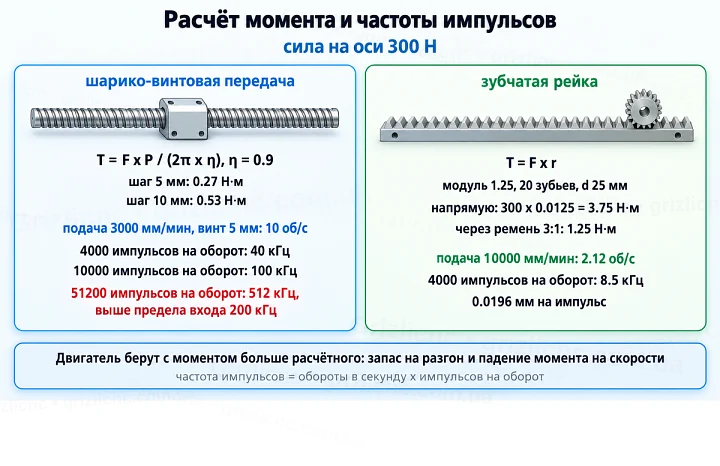
По формулам из основной статьи раздела можно посчитать и обратную задачу: какую силу на оси даёт двигатель с удерживающим моментом 3 Н·м. Это предельная статическая сила без запаса, на скорости момент меньше, поэтому рабочую силу берут ниже.
Передача
Расчёт
Сила на оси
Винт с шагом 5 мм, КПД 0.9
3 x 2π x 0.9 / 0.005
3393 Н
Винт с шагом 10 мм, КПД 0.9
3 x 2π x 0.9 / 0.010
1696 Н
Рейка модуль 1.25, шестерня 20 зубьев, d 25 мм
3 / 0.0125
240 Н
Та же рейка через ремённую передачу 3:1
240 x 3
720 Н
На винте запас силы большой, и NEMA 23 хватает для осей X, Y и Z небольших и средних станков. На рейке без редуктора сила в 240 Н не покрывает разгон портала, поэтому NEMA 23 на рейку ставят только через ремённую передачу или планетарный редуктор, а для тяжёлого портала берут NEMA 34.
Обороты двигателя на подаче
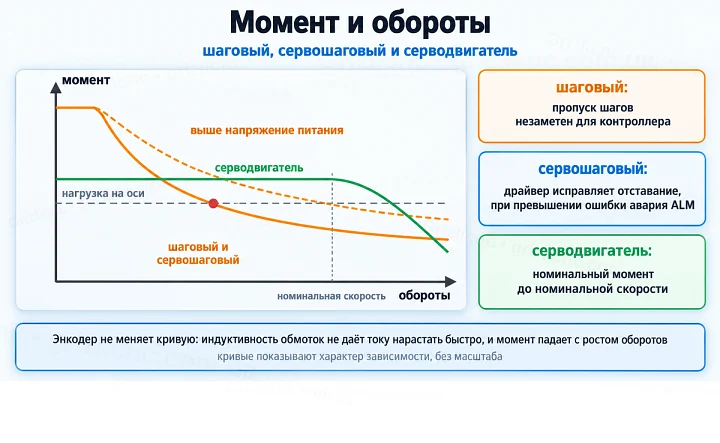
Момент шагового двигателя падает с ростом оборотов, поэтому кроме силы проверяют обороты на максимальной подаче. Подача 3000 мм/мин на винте с шагом 5 мм это 600 об/мин, на винте с шагом 10 мм это 300 об/мин. Винт с большим шагом снижает обороты двигателя на той же подаче, но и силу на оси даёт вдвое меньшую. Для лёгких осей с высокой подачей выгоднее шаг 10 мм, для нагруженной оси Z шаг 5 мм.
Драйвер и блок питания для NEMA 23
Драйвер HBS57 питается постоянным напряжением 16-70 В, в руководстве типовое значение 36 В. Блок питания на 48 В даёт больше момента на оборотах, чем 36 В, и оставляет запас до 70 В на подъём напряжения при торможении. Блок питания на 70 В и выше не подходит: при торможении напряжение на шине поднимается, и драйвер отключается по защите.
Если на станке три или четыре оси NEMA 23, их драйверы питают от одного блока питания отдельными проводами к каждому драйверу. Общие провода питания по цепочке от драйвера к драйверу дают падение напряжения и помехи между осями.
Монтаж двигателя с энкодером
Корпус энкодера на заднем торце не используют как упор и не зажимают в кронштейне: внутри стоит плата с оптическим диском.
За двигателем оставляют место под корпус энкодера и под изгиб кабеля с разъёмом.
Вал соединяют с винтом муфтой без люфта: люфт муфты энкодер не видит, он стоит на валу двигателя, а не на винте.
Кабель энкодера закрепляют на корпусе станка рядом с двигателем, чтобы разъём не нёс нагрузку от кабель-канала.
Кабель энкодера и расстояние до шкафа
В комплекте NEMA 23 экранированный кабель энкодера длиной 3 м. Если шкаф управления дальше, кабель удлиняют экранированным кабелем с витыми парами для сигналов EA и EB и проверяют, что питание энкодера 5 В на дальнем конце не просело. Кабель обмоток удлиняют отдельно от кабеля энкодера.
Когда NEMA 23 недостаточно
Портал на рейке без редуктора: по расчёту выше сила на оси 240 Н.
Ось Z с тяжёлым шпинделем на винте с большим шагом.
Подача на оси выше, чем двигатель держит на нужной силе: момент на оборотах ниже удерживающего.
Двигатель на оси греется выше, чем допускает изоляция обмоток, при работе с полной нагрузкой.
В этих случаях берут NEMA 34 с энкодером: момент 4.5, 8.5 или 12 Н·м и драйвер с питанием до 100 В постоянного тока.
Частые ошибки с NEMA 23 с энкодером
Двигатель заменили, а драйвер оставили обычный шаговый: энкодер не подключён, контур не замкнут.
Кабель энкодера удлинили неэкранированным проводом, и драйвер уходит в аварию по ошибке положения на подаче.
Двигатель закреплён без центрирующего пояска, и муфта работает с перекосом.
Блок питания на верхнем пределе 70 В, и при торможении срабатывает защита от перенапряжения.