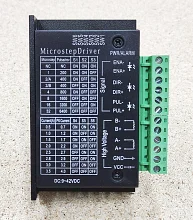
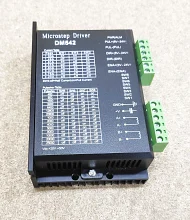
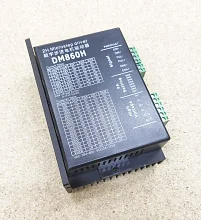
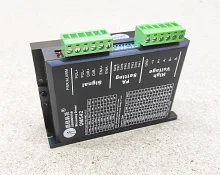
Що таке драйвер крокового двигуна
Драйвер крокового двигуна це силовий блок між контролером верстата й двигуном. Контролер видає лише логічні імпульси, а драйвер перетворює їх на струм потрібної величини й напрямку у двох обмотках двигуна. Один імпульс на вході STEP повертає вал на крок або на частку кроку, сигнал DIR задає напрямок. Що точніше драйвер тримає струм в обмотках, то плавніше й тихіше працює вісь і то вища швидкість, на якій двигун ще не втрачає кроки.
Гібридний кроковий двигун із кроком 1.8° робить 200 повних кроків за оберт, із кроком 0.9° робить 400. Драйвер ділить кожен крок на мікрокроки, тримає робочий струм під конкретний двигун і знижує струм під час зупинки, щоб двигун менше грівся.
Як драйвер керує обмотками
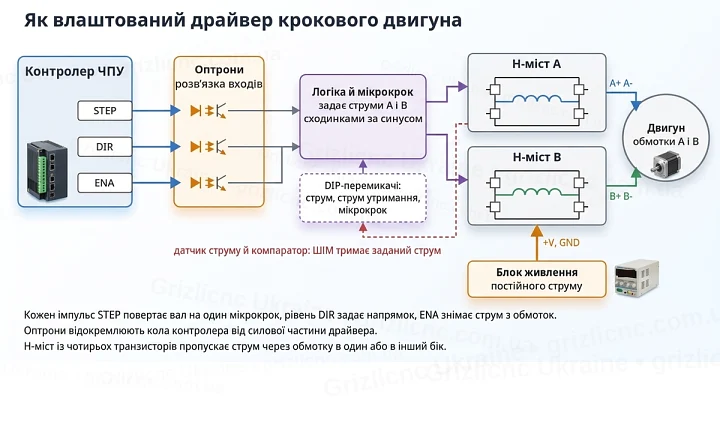
У двофазного крокового двигуна дві обмотки, A і B. Драйвер живить кожну обмотку через свій H-міст із чотирьох транзисторів. Відкриваючи транзистори навхрест, він пропускає струм через обмотку в один або в інший бік. Чергування напрямку струму в обмотках A і B обертає ротор.
Напруга живлення драйвера в кілька разів вища за номінальну напругу обмотки, тому струм обмежують широтно-імпульсною модуляцією. Струм обмотки проходить через струмовимірювальний резистор, компаратор порівнює спад напруги на ньому з опорним значенням і закриває ключі, щойно струм дійшов до заданого. Так працює, наприклад, мікросхема DRV8825: за документацією Texas Instruments струм відсічки дорівнює VREF / (5 · RSENSE).
Входи STEP, DIR і ENA в драйверах для верстатів розв’язані оптронами. Світлодіод оптрона стоїть у вхідному колі, а приймальний транзистор з боку силової частини, тому завади й потенціал силового живлення не потрапляють на контролер. У модулів на платі, як-от DRV8825, оптронів немає: входи під’єднуються до логіки контролера напряму.
Сигнали STEP, DIR і ENA
- STEP (PUL, CLK). Кожен імпульс переміщує вал на один мікрокрок. Частота імпульсів задає швидкість, їхня кількість задає переміщення.
- DIR (CW, CCW). Рівень сигналу задає напрямок обертання. Він має встановитися раніше, ніж прийде фронт імпульсу STEP.
- ENA (EN, ENBL). Вимикає струм в обмотках: вал звільняється й втрачає утримувальний момент. Leadshine для DM542 радить залишати цей вхід непід’єднаним, тоді драйвер завжди увімкнений.
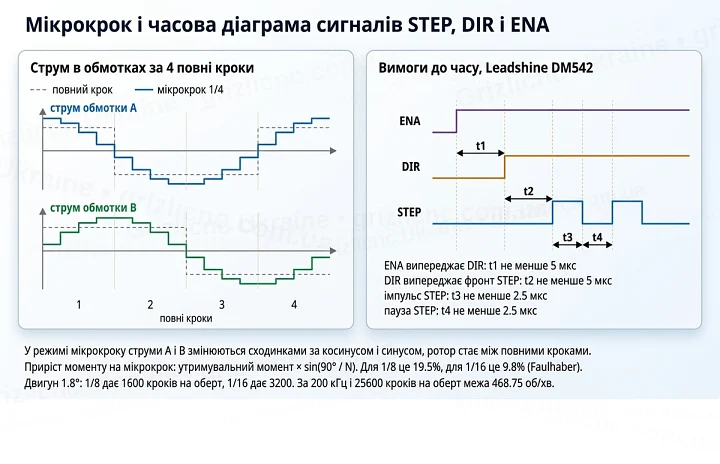
Кожен драйвер має вимоги до часу. У посібнику Leadshine DM542 тривалість імпульсу й паузи не менше 2.5 мкс, DIR випереджає фронт STEP не менше ніж на 5 мкс, ENA випереджає DIR не менше ніж на 5 мкс, частота імпульсів до 200 кГц. Для DRV8825 Texas Instruments вказує імпульс і паузу від 1.9 мкс і частоту STEP до 250 кГц. Якщо контролер видає надто короткі імпульси, драйвер пропускає частину з них, і вісь не доїжджає до заданої точки.
Потрібну частоту легко порахувати. Вісь на гвинті з кроком 5 мм, драйвер налаштований на 1600 кроків на оберт. Одному імпульсу відповідає 5 / 1600 = 0.003125 мм. Подача 3000 мм/хв це 600 об/хв або 10 об/с, отже контролер має видавати 16000 імпульсів за секунду, тобто 16 кГц.
Мікрокрок: плавність, момент і швидкість
У повнокроковому режимі струм в обмотках перемикається стрибками, ротор стрибає від кроку до кроку, і на низьких обертах виникають вібрація та резонанс. У режимі мікрокроку драйвер змінює струми в обмотках A і B сходинками за синусом і косинусом. Ротор зупиняється в проміжних положеннях між повними кроками, рух стає плавним і тихим.
Дільник задають перемикачами. Для двигуна 1.8° режим 1/8 дає 1600 кроків на оберт, 1/16 дає 3200, 1/128 дає 25600. Цифрові драйвери серії DM пропонують і десяткові значення, наприклад 1000, 2000, 4000 і 10000 кроків на оберт: з ними переміщення на імпульс виходить круглим числом.
Мікрокрок підвищує плавність, але не точність у тій самій пропорції. У технічній нотатці Faulhaber приріст моменту на один мікрокрок дорівнює утримувальному моменту, помноженому на sin(90° / N), де N кількість мікрокроків на повний крок. За 1/8 це 19.5% утримувального моменту, за 1/16 лише 9.8%. Якщо тертя й навантаження більші за цей приріст, вал зрушить не після кожного імпульсу, а лише після кількох.
Високий мікрокрок обмежує й швидкість. Якщо драйвер налаштований на 25600 кроків на оберт, а його гранична частота 200 кГц, вал не може обертатися швидше за 200000 / 25600 = 7.8125 об/с, це 468.75 об/хв. На гвинті з кроком 5 мм режим 1600 кроків на оберт уже дає 0.003125 мм на імпульс, а для подачі 3000 мм/хв вистачає 16 кГц.
Налаштування струму й перемикачі DIP
Струм задають перемикачами на корпусі або потенціометром на платі. Виробники наводять у таблицях пікове значення струму (Peak, PK) і діюче (RMS, REF). Для синусоїдного струму пікове значення в 1.4 раза більше, ніж діюче: у Leadshine DM542 положенню 4.20 А пікового струму відповідає 3.00 А діючого.
Струм на шильдику двигуна це діюче значення струму фази. Leadshine радить для чотирипровідного двигуна множити його на 1.4 і вибирати в таблиці драйвера найближче значення пікового струму. Для двигуна зі струмом фази 3 А це 4.2 А пікового струму. Струм вищий за паспортний перегріває двигун і драйвер, струм нижчий за паспортний знижує момент.
- Половинний струм під час зупинки. Перемикач SW4 у драйверів серії DM вибирає струм утримання: половина робочого або повний. У DM542 струм знижується до 50% через одну секунду після останнього імпульсу. Втрати в обмотці пропорційні квадрату струму, тому за половинного струму вони менші вчетверо.
- Модулі на платі. У DRV8825 струм задають потенціометром за опорною напругою VREF. На платі зі струмовимірювальними резисторами 0.1 Ом (маркування R100) струм дорівнює 2 · VREF, для струму 1 А виставляють VREF 0.5 В.
- Автоналаштування. У Leadshine DM542 подвійне перемикання SW4 протягом однієї секунди після ввімкнення запускає визначення параметрів двигуна. Його повторюють після заміни двигуна або блока живлення.
Як вибрати драйвер під двигун
Драйвер добирають за струмом двигуна, потрібною швидкістю та вимогами до надійності позиціювання.
- Струм. Піковий струм драйвера має бути не меншим за струм фази двигуна, помножений на 1.4. Двигуну зі струмом 2.8 А потрібно 3.92 А пікового струму, це вкладається в межу 4.2 А у DM542. Двигуну зі струмом 5 А потрібно 7 А, це межа драйверів класу DM860H.
- Напруга. Що вища індуктивність обмотки й потрібна швидкість, то вищим має бути живлення. Leadshine вказує для DM542 з живленням 20-50 В двигуни NEMA 17-34. Драйвери класу DM860H з живленням до 80 В змінного або 110 В постійного струму дають струм до 7.2 А, їх ставлять на двигуни з великим струмом та індуктивністю.
- Контроль положення. Якщо пропуск кроків неприпустимий, беруть драйвер зі зворотним зв’язком і двигун з енкодером.
| Тип драйвера | Живлення | Струм | Входи | Особливості |
|---|
| Модуль на платі, DRV8825 | 8.2-45 В | 1.5 А без радіатора й обдуву, до 2.2 А з охолодженням | логіка 2.2-5.25 В, без оптронів | ставиться в роз’єм плати 3D принтера або CNC Shield, струм задають потенціометром |
| Драйвер класу TB6600 | 9-42 В або 12-48 В залежно від моделі | до 3.5-5 А | оптрони | мікрокрок до 1/16 або 1/32, струм і мікрокрок задають перемикачами |
| Цифровий драйвер DM542, DM556 | 20-50 В | піковий до 4.2 і 5.6 А | оптрони | придушення резонансу, половинний струм під час зупинки |
| Цифровий драйвер DM860H | 18-80 В змінного або 24-110 В постійного струму | піковий до 7.2 А | оптрони | можна живити прямо від трансформатора змінного струму, вентилятор на радіаторі |
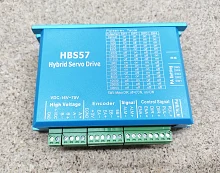
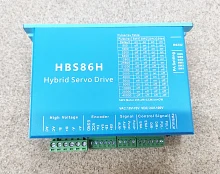
| Драйвер зі зворотним зв’язком HBS57, HBS86H | 16-70 В постійного струму або 18-70 В змінного та 24-100 В постійного | за двигуном з енкодером | оптрони та вхід енкодера | виправляє відставання ротора, видає сигнал аварії ALM |
Напруга живлення: швидкість і момент
У посібниках Leadshine правило сформульоване так: напруга живлення визначає роботу двигуна на високих обертах, а струм визначає момент, особливо на низьких. Причина в індуктивності обмотки. Струм у ній наростає не миттєво, швидкість наростання не більша за U / L. За індуктивності 3 мГн і живлення 24 В струм зростає на 8 А за мілісекунду, за 48 В на 16 А. Щоб дійти до 3 А, потрібно 0.375 мс і 0.1875 мс. На 900 об/хв двигун із кроком 1.8° робить 3000 повних кроків за секунду, на крок лишається 0.33 мс. За 24 В струм не встигає дійти до заданого, і момент падає, за 48 В встигає. Опір обмотки й проти-ЕРС ще сильніше сповільнюють зростання струму, тому реальний запас за швидкістю менший за розрахунковий.
Надто висока напруга теж шкідлива: двигун сильніше вібрує на низьких обертах і гріється, а драйвер може піти в захист від перенапруги. Під час гальмування двигун віддає енергію назад і піднімає напругу на вході драйвера. Тому Leadshine для DM542 з межею 50 В радить блок живлення з номінальним виходом 20-45 В.
Струм блока живлення залежить від його типу. Імпульсний стабілізований блок беруть із запасом за струмом: Leadshine наводить приклад блока на 4 А для двигуна з драйвером на 3 А. Нестабілізований трансформаторний блок із конденсаторами може мати струм 50-70% від струму двигуна, бо драйвер бере струм із конденсаторів лише у відкритій фазі ШІМ. Якщо від одного блока живляться кілька драйверів, кожен під’єднують до клем блока своїми дротами, а не ланцюжком від драйвера до драйвера.
Під’єднання до контролера: спільний анод і спільний катод
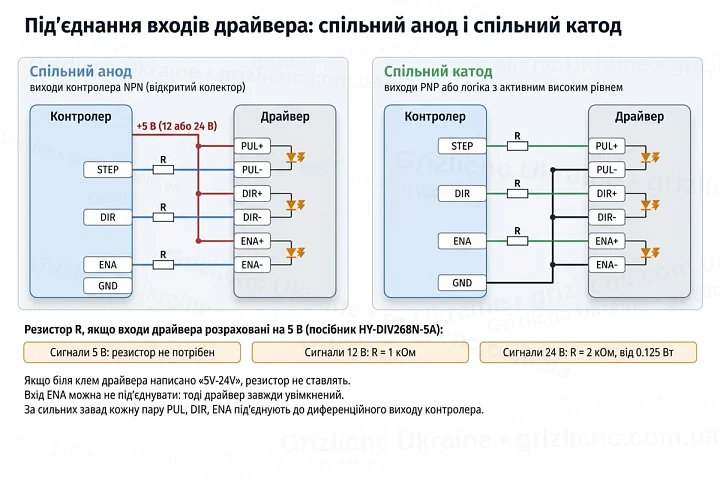
Кожен вхід оптронного драйвера має два виводи: PUL+ і PUL-, DIR+ і DIR-, ENA+ і ENA-. Це дає змогу під’єднати драйвер до виходів контролера будь-якого типу.
- Спільний анод. Виводи PUL+, DIR+ і ENA+ з’єднують разом і подають на них плюс живлення сигналів контролера. Виходи контролера з відкритим колектором (NPN) під’єднують до PUL-, DIR- і ENA-, під час спрацювання вихід замикає вхід на спільний провід.
- Спільний катод. Виводи PUL-, DIR- і ENA- з’єднують зі спільним проводом контролера, а виходи PNP або логічні виходи з активним високим рівнем під’єднують до PUL+, DIR+ і ENA+.
- Диференційне під’єднання. Кожна пара отримує свій сигнал із виходу лінійного драйвера контролера. Leadshine радить таке під’єднання за сильних завад.
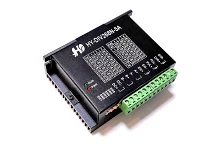
Вхідний струм оптрона в драйверів Leadshine 7-16 мА. Якщо входи розраховані на 5 В, а контролер видає 12 або 24 В, послідовно з кожним входом ставлять резистор. Значення з посібника HY-DIV268N-5A:
| Напруга сигналів контролера | Резистор послідовно з входом | Потужність резистора |
|---|
| 5 В | не потрібен | немає |
| 12 В | 1 кОм | від 0.125 Вт |
| 24 В | 2 кОм | від 0.125 Вт |
Частина драйверів приймає 5-24 В без резисторів, тоді біля клем на корпусі написано «5V-24V», за посібником Leadshine так працює і DM542. Якщо такого напису немає і в посібнику вказано рівень 5 В, резистор обов’язковий, інакше струм через світлодіод оптрона перевищить допустимий.
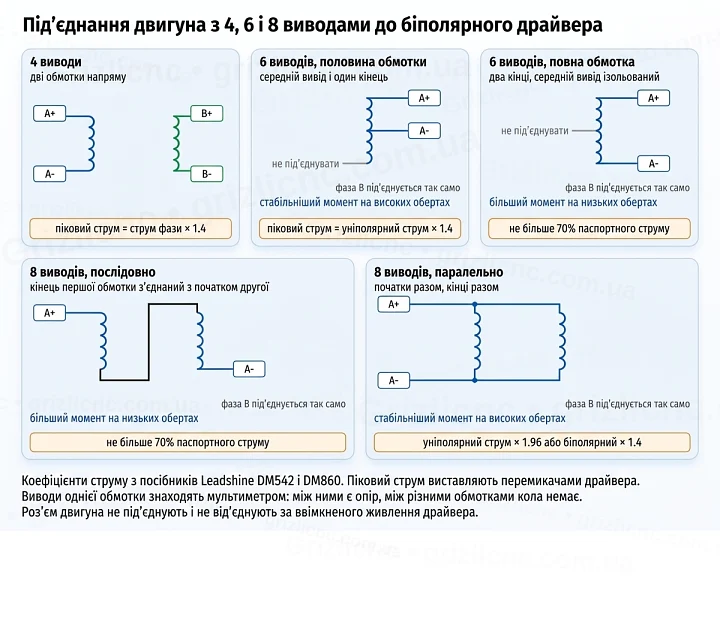
Під’єднання двигуна з 4, 6 і 8 виводами
Драйвери цього класу біполярні: на виході дві пари клем A+, A- і B+, B-, по одній на обмотку. Двигун із будь-якою кількістю виводів під’єднують так, щоб вийшло дві обмотки, а струм драйвера виставляють за схемою з’єднання. Коефіцієнти в таблиці взяті з посібників Leadshine.
| Виводів | Схема з’єднання | Що дає | Піковий струм драйвера |
|---|
| 4 | дві обмотки напряму до A+, A- і B+, B- | момент і швидкість визначає індуктивність обмоток | струм фази × 1.4 |
| 6 | половина обмотки: середній вивід і один кінець | менша індуктивність, момент стабільніший на високих обертах | уніполярний струм фази × 1.4 |
| 6 | повна обмотка: два кінці, середній вивід не під’єднують | більший момент на низьких обертах | не більше 70% паспортного струму |
| 8 | обмотки фази послідовно | найбільший момент на низьких обертах і найбільша індуктивність | не більше 70% паспортного струму |
| 8 | обмотки фази паралельно | менша індуктивність, більший момент на високих обертах | уніполярний струм × 1.96 або біполярний × 1.4 |
Пари виводів знаходять мультиметром: між виводами однієї обмотки прилад показує її опір, між виводами різних обмоток коло розірване. Другий спосіб: якщо замкнути між собою два виводи однієї обмотки, вал обертається рукою помітно тугіше. Якщо поміняти місцями дроти однієї обмотки, двигун обертатиметься у зворотний бік.
Під’єднувати й від’єднувати роз’єм двигуна за ввімкненого живлення не можна. Leadshine попереджає, що струм в обмотках тече навіть за зупиненого двигуна, а розрив кола спричиняє викид проти-ЕРС, який може вивести драйвер з ладу.
Розімкнений і замкнений контур
Кроковий привід без зворотного зв’язку працює за розімкненим контуром. Контролер вважає, що вал повернувся рівно на стільки кроків, скільки імпульсів надіслано. Якщо навантаження перевищило момент двигуна, наприклад фреза вперлася в матеріал або швидкість надто висока для заданого струму й напруги, двигун пропускає кроки, і координата зміщується без сигналу про помилку.
Драйвер зі зворотним зв’язком, його називають гібридним сервоприводом або closed loop, працює з двигуном, на якому стоїть енкодер. За посібником HBS57 драйвер опитує енкодер кожні 50 мкс і одразу компенсує відставання ротора. Енкодер на 1000 ліній у разі підрахунку за чотирма фронтами дає 4000 відліків на оберт. Струм такий драйвер підлаштовує під навантаження, тому двигун менше гріється. Якщо помилка положення перевищила допустиму, драйвер видає сигнал на вихід ALM, і контролер може зупинити програму.
Для такого драйвера потрібен двигун з енкодером, двигун без енкодера до нього не підходить. Входи STEP, DIR і ENA в нього ті самі, тому заміна драйвера без зворотного зв’язку на драйвер зі зворотним зв’язком не потребує переробки контролера, потрібно лише завести вихід ALM на вхід аварії.
Нагрівання й охолодження
Силові транзистори драйвера віддають тепло на алюмінієвий корпус із ребрами. Leadshine вказує для своїх драйверів надійну роботу за температури драйвера до 70 °C, температури двигуна до 80 °C і температури довкілля 0-50 °C.
- Драйвер ставлять вертикально, ребрами вздовж потоку повітря. Так Leadshine радить отримати найбільшу площу тепловіддачі, а за нестачі додати примусове охолодження.
- Довкола драйвера залишають вільне місце, у посібнику HY-DIV268N-5A це 20 мм, поруч не ставлять джерела тепла.
- Режим половинного струму під час зупинки вмикають, якщо на осі не потрібен повний утримувальний момент.
- У потужних драйверів, як-от DM860H і HBS86H, на радіаторі стоїть вентилятор. Йому потрібен вільний приплив повітря й чисте повітря без пилу та стружки.
Завади й прокладання кабелів
- Сигнальні лінії STEP і DIR ведуть витою парою в екрані, так радить Leadshine для підвищення завадостійкості.
- Сигнальні дроти не вкладають в один джгут із дротами двигуна, відстань між ними не менше 10 см. Інакше завади від кабелю двигуна наводять хибні імпульси, вісь зміщується й система працює нестабільно.
- Диференційне під’єднання входів стійкіше до завад, ніж під’єднання зі спільним анодом або катодом.
- Живлення до кількох драйверів розводять від клем блока живлення окремими дротами: у разі під’єднання ланцюжком драйвери заважають один одному.
Типові помилки під’єднання й налаштування
- Струм виставлено без перерахунку: двигун зі струмом фази 3 А отримує 3 А пікового струму, тобто 2.14 А діючого, на 29% менше за паспортний.
- Переплутані обмотки: до A+ і A- під’єднані дроти різних обмоток. Двигун тремтить на місці й не обертається.
- Немає резистора за сигналів 12 або 24 В на входах, розрахованих на 5 В. Світлодіод оптрона перевантажується й виходить з ладу.
- Імпульс STEP коротший, ніж вимагає драйвер, або DIR змінюється одночасно з імпульсом. Частина кроків губиться, і вісь зміщується.
- Надто високий мікрокрок за обмеженої частоти контролера. Швидкість осі впирається в частоту імпульсів, а не в можливості двигуна.
- Напругу блока живлення вибрано на межі драйвера. Під час гальмування проти-ЕРС піднімає напругу вище за межу, спрацьовує захист або виходять з ладу ключі.
- Роз’єм двигуна від’єднують за ввімкненого драйвера.
- Драйвер зі зворотним зв’язком під’єднано до двигуна без енкодера або з переплутаними фазами енкодера. Драйвер іде в аварію через помилку положення.