Що робить контролер верстата з ЧПУ
Верстат із ЧПУ виконує керувальну програму, і на шляху від креслення до руху інструмента в кожної ланки своє завдання. У CAM-програмі за моделлю деталі будують траєкторію інструмента, постпроцесор перекладає її в G-код. Контролер читає G-код, розраховує рух з урахуванням розгону й гальмування та перетворює його на імпульси кроку й рівень напрямку для кожної осі. Драйвер за цими логічними сигналами подає струм в обмотки крокового двигуна або керує сервоприводом, а двигун через гвинт, пас або рейку рухає вісь.
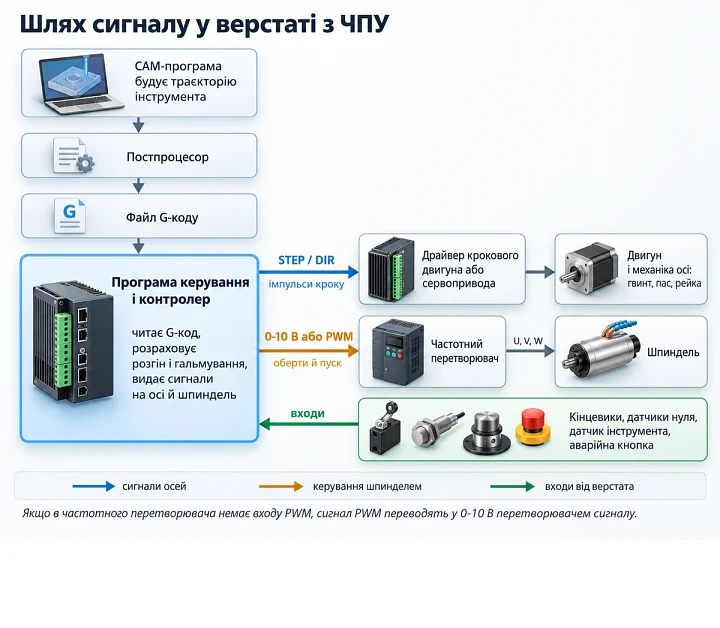
Крім осей контролер читає кінцевики, датчик інструмента й аварійну кнопку, вмикає шпиндель і задає його оберти через частотний перетворювач, керує охолодженням, обдувом і витяжкою. Тип контролера визначає, чи потрібен верстату комп’ютер під час обробки, яка програма ним керує і скільки імпульсів за секунду він здатен видати.
Автономні DSP контролери
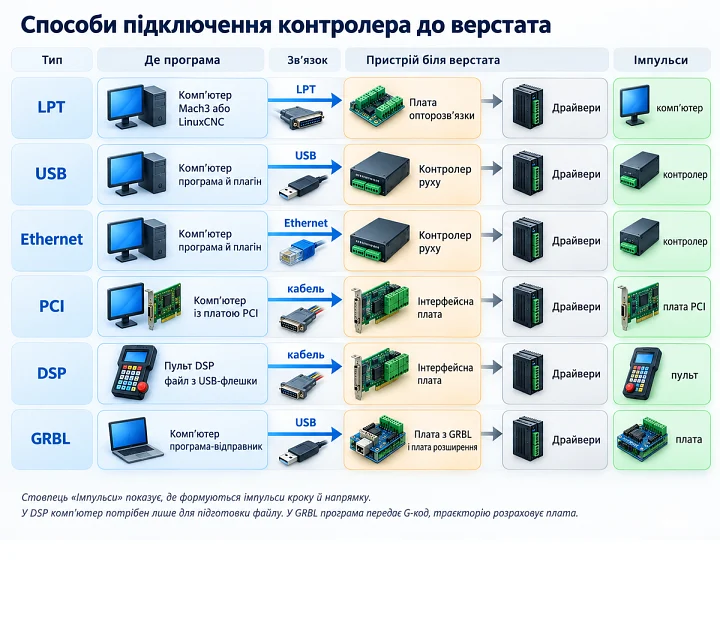
В автономній системі процесор DSP стоїть у пульті. Пульт читає файл керувальної програми з USB-флешки й сам формує імпульси для драйверів, а комп’ютер потрібен лише для підготовки файлу. Тому збій Windows або зависання програми на комп’ютері не зупиняють обробку. Пульт з’єднується кабелем з інтерфейсною платою в електрошафі, до якої підключають драйвери, датчики й керування шпинделем.
Можливості такої системи задає прошивка пульта. Наприклад, за посібником RichAuto серії A1X пульт читає файли G-коду, PLT, bitmap і DXF з флешки FAT16 або FAT32 і видає імпульси з частотою до 1 МГц. Обмеження теж від прошивки: пульт відкриває лише перелічені в посібнику формати, екран малий, а редагувати програму й налагоджувати верстат зручніше на комп’ютері. DSP контролери ставлять на виробничі фрезерні й гравірувальні верстати, де завдання повторюються, а комп’ютер поруч із верстатом тримати незручно.
Керування з комп’ютера через порт LPT
У схемі з портом LPT імпульси кроку й напрямку формує сама програма на комп’ютері, Mach3 або LinuxCNC, а плата оптороз’язки лише розводить сигнали порту на клеми драйверів і пропускає входи від верстата через оптрони. Це найпростіша й найдешевша схема, але в неї жорсткі вимоги до комп’ютера.
За даними розробника Mach3 драйвер порту LPT працює лише на 32-розрядних настільних комп’ютерах з Windows від 2000 до 7 і не працює в 64-розрядних версіях та в Windows 8 і новіших. Потрібен справжній паралельний порт: перехідник USB-LPT для керування верстатом не підходить. Частоту імпульсів обмежує частота ядра Mach3: при 25 кГц програма видає до 25 000 імпульсів за секунду. LinuxCNC працює з портом LPT на ядрі Linux з підтримкою реального часу, а для високих частот використовує плати FPGA з підключенням через PCI або Ethernet.
Контролери з підключенням через USB та Ethernet
Зовнішній контролер руху отримує від комп’ютера дані траєкторії, а імпульси формує сам, тому точність імпульсів не залежить від завантаження Windows. Саме такий контролер розробник Mach3 рекомендує для 64-розрядних версій Windows. Для роботи в Mach3 встановлюють плагін контролера.
USB є в будь-якому сучасному комп’ютері й ноутбуці, але зв’язок через USB чутливий до завад: під час увімкнення шпинделя або частотного перетворювача він може обірватися посеред обробки. Захищають його екранованим кабелем, феритовим фільтром і окремим прокладанням сигнальних і силових кабелів. В Ethernet мережевий порт за стандартом гальванічно розв’язаний трансформаторами, а кабель можна прокласти довше, ніж USB. Контролер Ethernet підключають напряму до мережевої карти комп’ютера й задають йому адресу за інструкцією виробника.
Плати PCI
Плата PCI ставиться в комп’ютер і працює в парі з інтерфейсною платою в електрошафі верстата. Так влаштована система NC Studio: програма для Windows розраховує траєкторію, плата видає сигнали на інтерфейсну плату, до якої підключені драйвери, кінцевики й шпиндель. Програма й плата працюють як одна система, але потрібен настільний комп’ютер із вільним слотом PCI: у багатьох сучасних материнських платах є лише слоти PCI Express. Версія програми має збігатися з версією драйвера плати.
Мікроконтролерні плати з GRBL
GRBL це відкрита прошивка, яка перетворює плату Arduino Uno на мікроконтролері ATmega328P на контролер верстата. За документацією GRBL прошивка керує трьома осями й видає стабільні імпульси з частотою до 30 кГц. Комп’ютер із програмою-відправником передає G-код через USB рядок за рядком, а траєкторію й розгон розраховує сама плата. У версії GRBL 1.1 є лазерний режим, у якому потужність лазера змінюється разом зі швидкістю руху.
Зверху на плату ставлять плату розширення з гніздами під модулі драйверів. Таку систему обирають для аматорських фрезерів, лазерних граверів і навчальних верстатів. Обмеження випливають із мікроконтролера: мало входів і виходів, частота імпульсів нижча, ніж у DSP і зовнішніх контролерів руху, а зв’язок через USB потребує такого самого захисту від завад.
Який тип вибрати під верстат і завдання
| Тип | Комп’ютер під час обробки | Сильні сторони | Обмеження | Де застосовують |
|---|
| Автономний DSP | Не потрібен | Не залежить від комп’ютера й Windows, пульт біля верстата | Формати файлів і налаштування обмежені прошивкою, малий екран | Виробничі фрезерні й гравірувальні верстати з повторюваними завданнями |
| Плата оптороз’язки LPT | Потрібен, імпульси формує комп’ютер | Проста й недорога схема | Потрібен справжній порт LPT, для Mach3 32-розрядна Windows до версії 7, частота кроків залежить від комп’ютера | Старі й аматорські верстати на Mach3 або LinuxCNC |
| Контролер USB | Потрібен, імпульси формує контролер | Працює із сучасними комп’ютерами й ноутбуками | Потрібен плагін для програми, зв’язок USB чутливий до завад | Аматорські й невеликі виробничі верстати на Mach3 |
| Контролер Ethernet | Потрібен, імпульси формує контролер | Мережевий порт розв’язаний від комп’ютера, кабель можна прокласти довше за USB | Потрібні налаштування мережі й підтримка в програмі | Верстати, де комп’ютер стоїть далеко або зв’язок USB збоїть від завад |
| Плата PCI | Потрібен, плата стоїть у комп’ютері | Програма й плата працюють як одна система | Потрібен комп’ютер зі слотом PCI, прив’язка до версії програми й драйвера | Фрезерні верстати із системою NC Studio |
| Плата з GRBL | Потрібен, програма лише надсилає G-код | Низька ціна, відкрита прошивка, багато програм-відправників | На ATmega328P три осі й до 30 кГц імпульсів, мало входів і виходів | Аматорські фрезери, лазерні гравери, навчальні верстати |
Параметри вибору контролера
- Кількість осей. Контролер має видавати крок і напрямок на кожну вісь, включно з поворотною. Якщо вісь Y приводять два двигуни, їх підключають до одного виходу через два драйвери або до двох виходів, якщо програма підтримує підпорядковану вісь.
- Частота кроків. Потрібна частота дорівнює кількості імпульсів на 1 мм, помноженій на швидкість у мм/с. Двигун із кроком 1,8° робить 200 кроків на оберт. При мікрокроці 1/8 це 1600 імпульсів на оберт, на гвинті з кроком 5 мм 320 імпульсів на 1 мм. Швидкість 3000 мм/хв це 50 мм/с, отже потрібно 320 × 50 = 16 000 імпульсів за секунду, тобто 16 кГц. При мікрокроці 1/16 частота подвоюється до 32 кГц і вже вища за 30 кГц у GRBL і 25 кГц у Mach3 через LPT при частоті ядра 25 кГц.
- Входи й виходи. Входів має вистачати на кінцевики всіх осей, датчики нуля, датчик інструмента й аварійну кнопку, виходів на шпиндель, охолодження, обдув і витяжку. Входи з оптронною розв’язкою захищають контролер від завад і помилок у проводці.
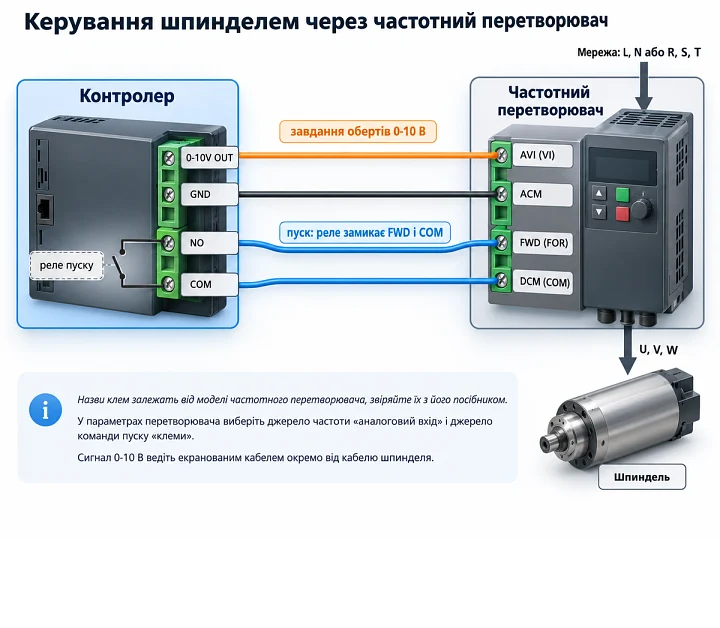
- Керування шпинделем. Частотному перетворювачу оберти задають аналоговим сигналом 0-10 В на його вхід завдання, пуск і напрямок дискретними сигналами через виходи або реле. Вихід PWM підходить для регуляторів із керуванням PWM, для частотного перетворювача сигнал PWM переводять у 0-10 В перетворювачем. Частина частотних перетворювачів приймає команди через RS-485, якщо це підтримують програма й контролер.
- Сумісність із програмою. Зовнішній контролер працює лише з тими програмами, для яких у нього є плагін або драйвер. Перевіряйте підтримку потрібної версії Mach3, Mach4, NC Studio, LinuxCNC або програми-відправника для GRBL і версію Windows.
- Завадостійкість. Оптронна розв’язка входів, окреме живлення логіки, екрановані роз’єми та зв’язок через Ethernet або екранований кабель USB знижують ризик збоїв від шпинделя й частотного перетворювача.
Завади, екранування й заземлення
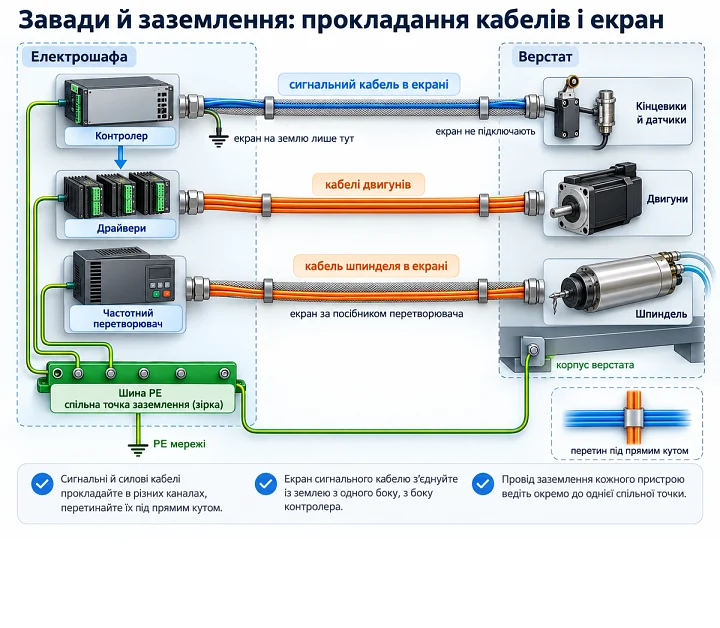
Частотний перетворювач і драйвери двигунів перемикають великі струми з високою частотою, і завади від них і від силових кабелів шпинделя й двигунів наводяться на сусідні дроти. Для контролера це хибні спрацювання кінцевиків, зайві або пропущені кроки й обрив зв’язку з комп’ютером.
- Сигнальні дроти, кабелі USB, LPT і Ethernet прокладайте окремо від силових кабелів шпинделя й двигунів, а перетинайте їх під прямим кутом.
- Кабель від частотного перетворювача до шпинделя беріть екранований і заземлюйте екран за посібником перетворювача.
- Екран сигнального кабелю з’єднуйте із землею так, як указано в документації контролера або перетворювача, щоб через екран не замикався контур заземлення.
- Феритовий фільтр на кабелі ставте ближче до пристрою, який збивається від завад.
- Заземлення корпусу верстата, електрошафи, шпинделя й перетворювача зводьте в одну точку на шині PE.
Типові помилки підключення й налаштування
- Не та схема входів драйвера. Входи кроку й напрямку драйвера це світлодіоди оптопар. Виходи, що замикають лінію на спільний провід, підключають за схемою зі спільним анодом, виходи, що видають напругу, за схемою зі спільним катодом.
- Короткий імпульс кроку. Тривалість імпульсу й час встановлення напрямку мають бути не меншими за вимоги драйвера. Наприклад, для мікросхеми TB6600HG документація Toshiba вказує мінімальну тривалість імпульсу 2,2 мкс.
- Неправильна кількість імпульсів на 1 мм. Якщо не перерахувати її після зміни мікрокроку, гвинта або шківа, розміри деталі відходять пропорційно помилці.
- Кінцевики на нормально розімкнених контактах. Нормально замкнені контакти безпечніші: обрив дроту спрацьовує як натиснутий кінцевик, і верстат зупиняється.
- Аварійна кнопка лише на вході контролера. Кнопка аварійної зупинки має ще й розмикати коло живлення приводів і шпинделя, щоб верстат зупинився навіть під час зависання контролера.
- Підключення двигуна під напругою. Розрив кола обмотки під струмом дає викид напруги на вихідних ключах драйвера.
- Енергозбереження USB. Якщо Windows вимикає порт USB для економії енергії, зв’язок із контролером зникає. Вимкніть енергозбереження для портів USB і мережевої карти.
Практичні поради щодо запуску
- Перший запуск робіть без інструмента, на малій швидкості й малому прискоренні, перевірте напрямок кожної осі й спрацювання кінцевиків.
- Перевірте кількість імпульсів на 1 мм: задайте переміщення, наприклад на 100 мм, і виміряйте фактичний хід осі.
- Швидкість і прискорення підвищуйте поступово, доки вісь не почне втрачати кроки, і залиште запас нижче цієї межі.
- Налаштуйте пошук нуля за датчиками й програмні обмеження ходу, щоб вісь не впиралася в механічні упори.
- Перевірте аварійну кнопку й зупинку програми до першої реальної обробки.
- Збережіть копію налаштувань контролера або файлу конфігурації програми після налагодження.