Три довжини корпусу NEMA 34
Двигуни NEMA 34 з енкодером у цій підкатегорії відрізняються довжиною корпусу: що довший пакет ротора, то більший утримувальний момент і струм фази. Фланець, вал Ø14 мм, енкодер і драйвер у них однакові, тому двигун на осі можна замінити на довший без переробки моторної плити й електрики. Останній стовпець таблиці показує силу на рейці модуля 1.25 із шестернею на 20 зубів (d 25 мм) при утримувальному моменті, без запасу.
| Утримувальний момент | Струм фази | Довжина корпусу | Сила на рейці напряму | Сила через пас 3:1 |
|---|
| 4.5 Н·м | 5 А | 101 мм | 360 Н | 1080 Н |
| 8.5 Н·м | 5.8 А | 137 мм | 680 Н | 2040 Н |
| 12 Н·м | 6 А | 180 мм | 960 Н | 2880 Н |
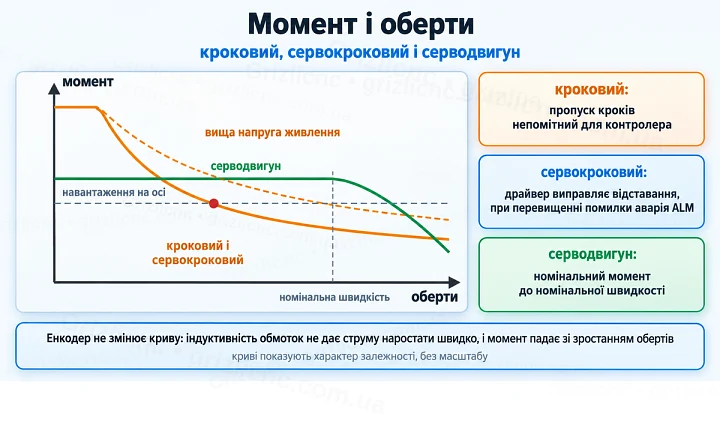
На швидкості момент нижчий за утримувальний, до сили різання додається сила на розгін порталу, тому двигун беруть із запасом. Для порталу на рейці без редуктора обирають 8.5 або 12 Н·м, 4.5 Н·м залишають для осі Z, осей на гвинті і порталів із пасовою передачею.
Посадкові розміри фланця NEMA 34
| Розмір | Значення |
|---|
| Сторона фланця | 86 мм |
| Відстань між кріпильними отворами | 69.6 мм по квадрату, за стандартом NEMA |
| Діаметр центрувального пояска | 73 мм, за стандартом NEMA |
| Діаметр вала | 14 мм |
Двигун NEMA 34 довжиною 180 мм з енкодером важкий, і на рухомій каретці його маса додається до маси порталу. Моторну плиту роблять товстою, з розточкою під центрувальний поясок, щоб фланець не прогинався від натягу паса або навантаження на шестерню.
Роздільна здатність на осі з енкодером 1000 ліній
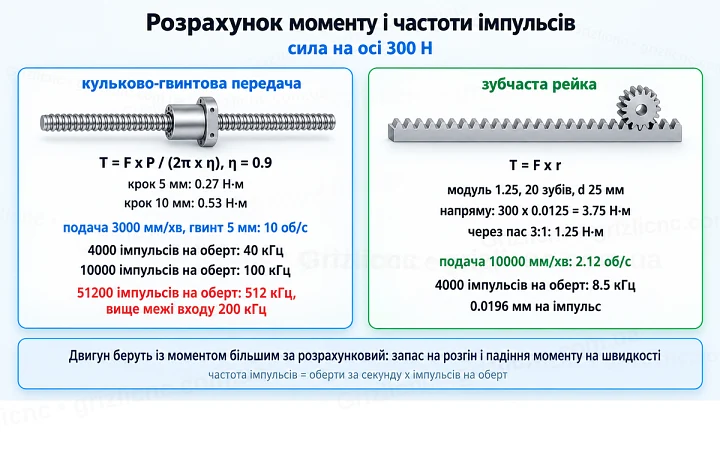
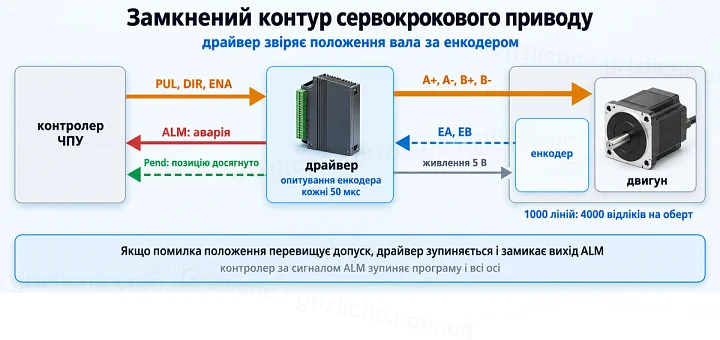
Енкодер на 1000 ліній дає драйверу 4000 відліків на оберт. На рейці з шестернею d 25 мм коло 78.54 мм, це 0.0196 мм переміщення на відлік. Пасова передача 3:1 зменшує це значення втричі, до 0.0065 мм, і втричі збільшує силу на осі. Кількість імпульсів на оберт на драйвері обирають з урахуванням цього кроку, велике значення не робить вісь точнішою за відлік енкодера.
Оберти на подачі для рейки
Подача 10000 мм/хв на шестерні d 25 мм це 127 об/хв двигуна і 8.5 кГц імпульсів при 4000 імпульсах на оберт. Через пас 3:1 та сама подача це 382 об/хв і 25.5 кГц. Оберти вищі, і момент на них нижчий за утримувальний, тому під час вибору передаточного числа перевіряють і силу на осі, і момент на робочих обертах.
Живлення HBS86H: блок живлення або трансформатор
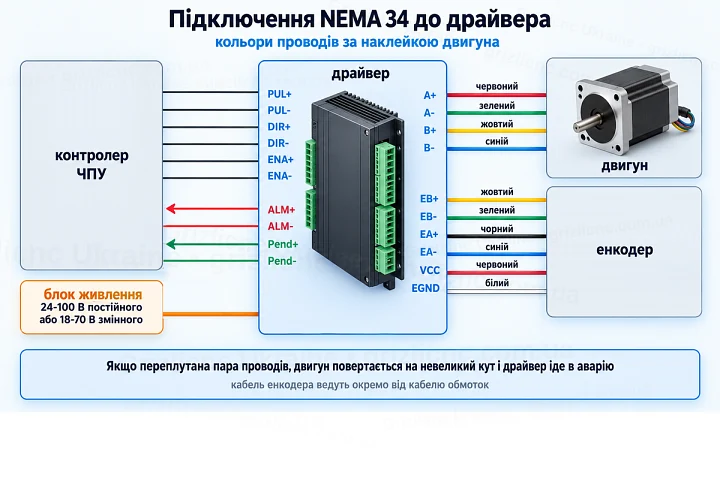
За маркуванням на корпусі драйвер HBS86H живиться від 24-100 В постійного або 18-70 В змінного струму. Це дає два варіанти.
- Імпульсний блок живлення постійного струму. Напругу обирають із запасом до 100 В на підйом напруги під час гальмування важкого порталу.
- Трансформатор із вторинною обмоткою на 18-70 В змінного струму, підключений до драйвера напряму. Напруга вторинної обмотки без навантаження вища за номінальну, і в межах 70 В тримають саме її.
Двигуни на 12 Н·м беруть струм фази 6 А, тому переріз проводів живлення і обмоток обирають за цим струмом, а при кількох осях кожен драйвер підключають до джерела окремими проводами.
Кабелі на великому верстаті
У комплектів NEMA 34 на 8.5 і 12 Н·м кабелі двигуна і енкодера довжиною 8 м. Потрібну довжину рахують за трасою кабель-каналу з урахуванням ходу порталу, а не по прямій від двигуна до шафи. Якщо шафа стоїть далі, кабель енкодера подовжують екранованим кабелем з витими парами. У кабель-каналі кабелі обмоток і енкодера розділяють перегородкою або вкладають у різні ряди.
Виходи ALM і Pend
У HBS86H два виходи для контролера. ALM повідомляє про аварію, його підключають до входу аварії, щоб контролер зупинив усі осі. Pend повідомляє, що вал прийшов у задане положення. Цей сигнал використовують там, де наступна дія починається тільки після зупинки осі, наприклад під час зміни інструмента або перед опусканням плазмового різака.
Часті помилки з NEMA 34 з енкодером
- Двигун на 4.5 Н·м поставили на рейку без редуктора, і портал іде в аварію за помилкою положення на розгоні.
- Трансформатор на 70 В номіналу дає без навантаження понад 70 В, і драйвер вимикається через перенапругу.
- Кабель енкодера довжиною 8 м змотаний бухтою поруч із кабелем обмоток у шафі.
- Моторна плита тонка, і натяг паса перекошує фланець.
- Шпонка або затискна втулка шестерні не розрахована на момент 12 Н·м, і шестерня прослизає на валу.