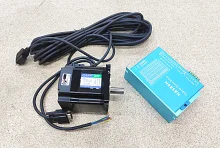
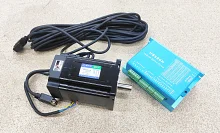
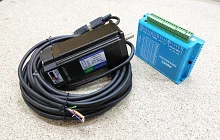
Що таке сервокроковий двигун
Сервокроковий двигун (його називають також кроковим двигуном зі зворотним зв’язком, closed loop або hybrid servo) це звичайний двофазний гібридний кроковий двигун, на задньому торці якого встановлений оптичний енкодер, і спеціальний драйвер, який читає цей енкодер. Двигун, як і раніше, робить 200 повних кроків на оберт по 1.8°, а драйвер приймає від контролера ЧПУ ті самі сигнали кроку і напрямку, що і звичайний кроковий драйвер.
Різниця в тому, що звичайний кроковий драйвер не знає, де перебуває вал. Якщо навантаження більше за момент двигуна, ротор проскакує кроки, і контролер і далі вважає, що вісь стоїть там, куди її відправили. Деталь іде в брак, а верстат про це не повідомляє. Драйвер зі зворотним зв’язком бачить відставання вала, наздоганяє його і, якщо наздогнати не вдалося, зупиняється і видає сигнал аварії.
Як працює замкнений контур
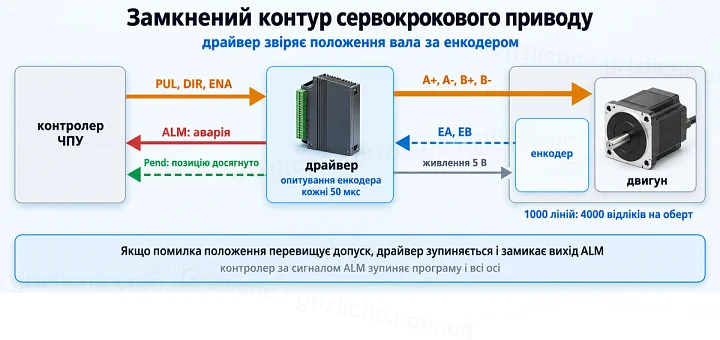
Драйвер порівнює задане положення, яке він нарахував за імпульсами від контролера, з реальним положенням вала за енкодером. За інструкціями драйверів цього типу опитування енкодера йде кожні 50 мкс. Якщо вал відстав, драйвер збільшує струм і повертає його в задану точку. Якщо помилка положення перевищує допустиме значення, задане параметром, спрацьовує захист.
- Струм залежить від навантаження. На холостому ходу і під час зупинки драйвер дає менший струм, двигун і драйвер менше гріються.
- Вал не втрачає кроки непомітно. При перевантаженні, заклинюванні осі або обриві фази драйвер зупиняється і замикає вихід ALM.
- Вихід ALM підключають до входу контролера, і контролер зупиняє програму разом з усіма осями.
- За інструкціями драйверів вібрація на низьких обертах у такого приводу менша, а розгін і гальмування плавні: їх формує сам драйвер.
Кроковий, сервокроковий і серводвигун: порівняння
Усі три типи приводів керуються імпульсами кроку і напрямку і ставляться на ті самі верстати. Відрізняються вони будовою двигуна, зворотним зв’язком і поведінкою при перевантаженні.
| Параметр | Кроковий без енкодера | Сервокроковий | Серводвигун змінного струму |
|---|
| Двигун | Гібридний кроковий, 200 кроків | Гібридний кроковий, 200 кроків | Синхронний з постійними магнітами |
| Зворотний зв’язок | Немає | Енкодер на валу | Енкодер на валу |
| Пропуск кроків | Непомітний для контролера | Виправляється, при перевищенні помилки аварія | Виправляється, при перевищенні помилки аварія |
| Струм | Постійний, не залежить від навантаження | За навантаженням | За навантаженням |
| Момент на низьких обертах | Високий | Високий | Номінальний у всьому діапазоні до номінальної швидкості |
| Момент на високих обертах | Падає зі зростанням швидкості | Падає зі зростанням швидкості | Зберігається до номінальної швидкості |
| Налаштування | Струм і мікрокрок | Струм і мікрокрок, контури налаштовані із заводу | Налаштування коефіцієнтів контурів під навантаження |
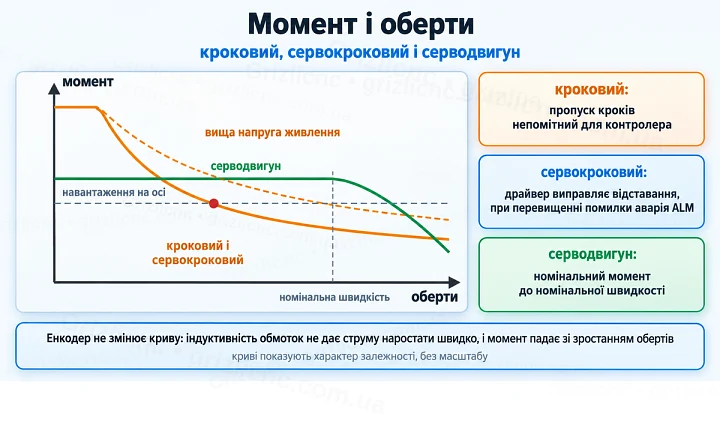
Сервокроковий привід займає місце між двома іншими. Від крокового він бере великий момент на низьких обертах і просте підключення, від серво контроль положення і сигнал аварії. Момент крокового двигуна зі зростанням швидкості все одно падає: індуктивність обмоток не дає струму наростати швидко, і енкодер цього не змінює. Якщо вісь має тримати момент на високих обертах, потрібен серводвигун.
Енкодер: роздільна здатність і підключення
На двигунах NEMA 34 у цій категорії стоять оптичні енкодери на 1000 ліній, це число нанесене на плату енкодера. Енкодер видає два сигнали A і B, зсунуті на чверть періоду. Драйвер рахує всі фронти обох сигналів, тому на оберт припадає 1000 x 4 = 4000 відліків, це 0.09° на відлік. Драйвери цього типу працюють з енкодерами на 1000 і 2500 ліній, кількість ліній обирають параметром.
Сигнали енкодера йдуть парами: EA+ і EA-, EB+ і EB-. Драйвер живить енкодер напругою 5 В проводами VCC і EGND, струм до 80 мА. Кабель енкодера екранований, на двигуні він закінчується роз’ємом, а подовжувальний кабель з’єднує його з клемами драйвера.
Розрахунок моменту: гвинт і рейка
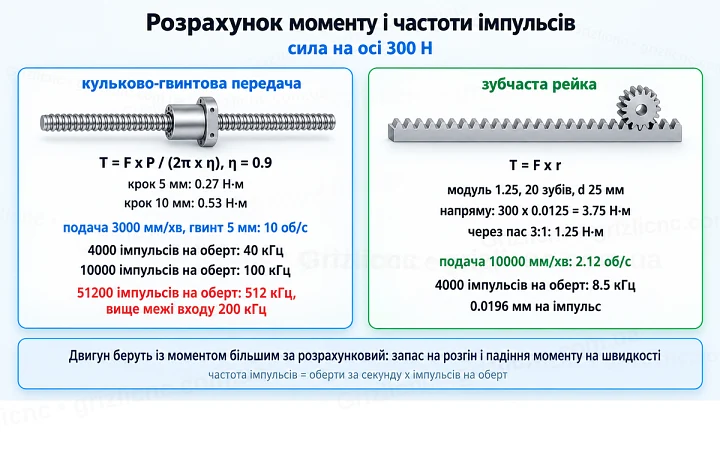
Момент на валу рахують від сили, яку двигун має розвинути на осі. Для кульково-гвинтової передачі T = F x P / (2π x η), де F сила, P крок гвинта, η ККД передачі. Для зубчастої рейки T = F x r, де r радіус ділильного кола шестерні.
| Передача | Розрахунок | Момент при силі 300 Н |
|---|
| Гвинт із кроком 5 мм, ККД 0.9 | 300 x 0.005 / (2π x 0.9) | 0.27 Н·м |
| Гвинт із кроком 10 мм, ККД 0.9 | 300 x 0.010 / (2π x 0.9) | 0.53 Н·м |
| Рейка модуль 1.25, шестерня 20 зубів, d 25 мм | 300 x 0.0125 | 3.75 Н·м |
| Та сама рейка через пасову передачу 3:1 | 3.75 / 3 | 1.25 Н·м |
Розрахунок показує, чому портал на рейці без редуктора потребує NEMA 34 з моментом 8.5 або 12 Н·м, а вісь на гвинті обходиться NEMA 23. До статичної сили додають момент на розгін маси порталу і запас на падіння моменту зі зростанням швидкості, тому двигун беруть з моментом більшим за розрахунковий.
Мікрокрок і частота імпульсів
Кількість імпульсів на оберт задають перемикачами драйвера: від 800 до 51200, а також круглі значення 1000, 2000, 4000, 5000, 8000, 10000, 20000 і 40000. Частота імпульсів, яку має видати контролер, дорівнює швидкості обертання в обертах за секунду, помноженій на кількість імпульсів на оберт. Частота входу драйверів цього типу до 200 кГц.
| Вісь | Імпульсів на оберт | Переміщення на імпульс | Частота при подачі |
|---|
| Гвинт 5 мм, подача 3000 мм/хв (10 об/с) | 4000 | 0.00125 мм | 40 кГц |
| Гвинт 5 мм, подача 3000 мм/хв (10 об/с) | 10000 | 0.0005 мм | 100 кГц |
| Гвинт 5 мм, подача 3000 мм/хв (10 об/с) | 51200 | 0.0001 мм | 512 кГц, вище межі входу |
| Рейка, шестерня d 25 мм, 10000 мм/хв (2.12 об/с) | 4000 | 0.0196 мм | 8.5 кГц |
Велика кількість імпульсів на оберт не робить вісь точнішою за енкодер і механіку, а частоту піднімає вище того, що вміє видати контролер. Значення підбирають так, щоб на максимальній подачі частота залишалася в межах можливостей контролера і входу драйвера.
Підключення двигуна і драйвера
- Обмотки двигуна: A+, A-, B+, B- на силові клеми драйвера, кольори проводів за наклейкою двигуна. У двигунів цієї категорії A+ червоний, A- зелений, B+ жовтий, B- синій.
- Енкодер: роз’єм кабелю енкодера до роз’єму або клем EA+, EA-, EB+, EB-, VCC, EGND драйвера.
- Сигнали контролера: PUL+ і PUL-, DIR+ і DIR-, ENA+ і ENA-. За інструкціями входи працюють з рівнями 5 і 24 В. За інструкцією драйвера для NEMA 23 сигнал DIR має випереджати фронт імпульсу PUL не менше ніж на 6 мкс, тривалість імпульсу від 2.5 мкс.
- Вихід ALM на вхід аварії контролера. У драйвера для NEMA 34 є також вихід Pend: «позицію досягнуто».
- Живлення драйвера на клеми живлення з дотриманням полярності.
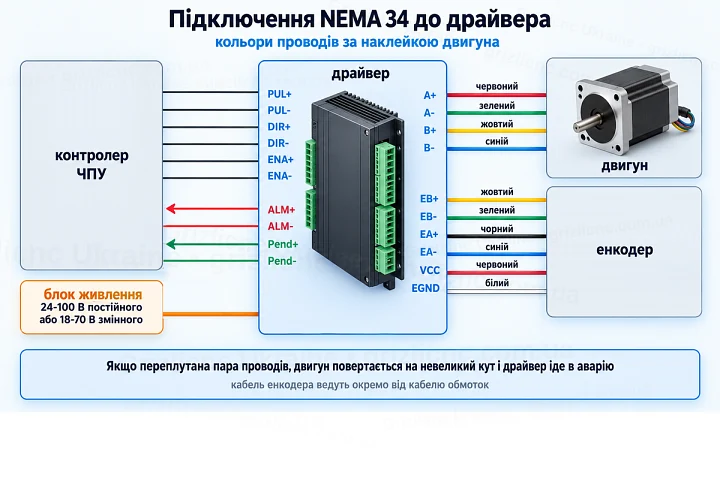
Якщо обмотки підключені в неправильному порядку або переплутана одна пара, двигун повертається на невеликий кут і драйвер іде в аварію: напрямок за енкодером не збігається з напрямком поля. У цьому разі перевіряють кольори проводів за наклейкою і підключення енкодера.
Живлення драйвера
Драйвер для NEMA 23 живиться напругою 16-70 В постійного струму, в інструкції типове значення 36 В. Драйвер для NEMA 34 за маркуванням на корпусі живиться від 24-100 В постійного або 18-70 В змінного струму. Чим вища напруга в допустимих межах, тим швидше наростає струм в обмотках і тим менше падає момент на швидкості.
Напругу джерела обирають із запасом до верхньої межі драйвера: під час гальмування двигун працює як генератор і піднімає напругу на шині живлення. Якщо напруга перевищить межу, драйвер вимкнеться за захистом від перенапруги.
Налаштування драйвера
Із заводу контури струму і положення налаштовані під двигуни свого комплекту, і в звичайних застосуваннях за інструкцією параметри змінювати не потрібно. На корпусі перемикачі: SW1-SW4 задають кількість імпульсів на оберт, SW5 напрямок обертання. У драйвера для NEMA 34 SW6 обирає активний фронт імпульсу.
Інші параметри змінюють через послідовний порт драйвера і програму налаштування: коефіцієнти контуру струму, допустиму помилку положення, кількість ліній енкодера, кількість імпульсів для положення Default перемикачів. Кількість ліній у параметрах має збігатися з енкодером двигуна, інакше драйвер неправильно рахує положення і йде в аварію.
Індикація і аварії
Зелений індикатор світиться під час роботи, червоний при спрацюванні захисту. Драйвер для NEMA 23 показує причину кількістю спалахів червоного індикатора.
| Спалахів | Причина |
|---|
| 1 | Перевантаження за струмом в обмотках |
| 2 | Помилка опорної напруги |
| 3 | Помилка завантаження параметрів |
| 4 | Перевищення напруги живлення |
| 5 | Перевищення допустимої помилки положення |
| 6 | Обрив фази |
Кабелі і завади
Кабель обмоток двигуна випромінює завади від ШІМ драйвера, а кабель енкодера несе слабкі сигнали, тому їх ведуть окремо і не укладають впритул до кабелю шпинделя. Кабелі в кабель-каналі беруть гнучкі, екрановані. Екран кабелю двигуна підключають з боку драйвера, екран кабелю енкодера з боку шафи. Подовжують кабель енкодера тільки екранованим кабелем з витими парами для сигналів A і B.
Як обрати сервокроковий двигун
- Момент: за розрахунком сили на осі із запасом на розгін і падіння моменту на швидкості.
- Фланець: NEMA 23 (57 мм) для осей на гвинті і легких порталів, NEMA 34 (86 мм) для порталів на рейці, важких осей Z і плазмових балок.
- Струм фази за наклейкою двигуна має вкладатися в діапазон драйвера.
- Живлення: напруга блока живлення в межах драйвера із запасом на гальмування.
- Контролер: частота імпульсів на максимальній подачі не вища за можливості контролера і 200 кГц входу драйвера; вхід аварії для сигналу ALM.
- Довжина кабелів до шафи: кабель енкодера і кабель обмоток у комплекті або подовжувачі потрібної довжини.
Часті помилки
- Переплутані проводи обмоток, і драйвер іде в аварію після першого повороту.
- Вихід ALM не підключений до контролера: драйвер зупинився, а програма продовжує роботу на інших осях.
- Кількість імпульсів на оберт обрана завеликою, і контролер не видає потрібну частоту на подачі.
- Сигнал DIR змінюється одночасно з імпульсом PUL, і вісь робить крок у хибний бік.
- Напруга блока живлення біля верхньої межі драйвера, і при різкому гальмуванні спрацьовує захист від перенапруги.
- Кабель енкодера прокладений впритул до кабелю шпинделя без екрана.