
- Головна →
- Усі статті →
- Сервокроковий двигун з енкодером: HBS57, HBS86H, підключення
Сервокроковий двигун з енкодером: як працює, підключення драйверів HBS57 і HBS86H
Опубліковано:
Кроковий двигун без зворотного зв’язку не знає, де знаходиться його вал: драйвер подає імпульси і вважає, що кожен крок виконано. Якщо фреза вперлася або вісь розігнали занадто різко, двигун пропускає кроки, і деталь іде в брак без жодного сигналу про помилку. Сервокроковий двигун, він же гібридний або кроковий з енкодером, закриває цю проблему зворотним зв’язком. Нижче розібрано, як він працює, чим відрізняється від сервоприводу, як підключити драйвер HBS57 або HBS86H і як читати його коди помилок.
Як працює замкнений контур
На задньому торці двигуна стоїть оптичний енкодер на 1000 ліній. Драйвер рахує фронти обох каналів, це 4000 відліків на оберт, або 0,09° на відлік. Кожні 50 мкс драйвер порівнює задане положення з фактичним і, якщо вал відстав, збільшує струм і наздоганяє його. Якщо неузгодженість перевищила допустиму, драйвер зупиняє двигун і виставляє сигнал аварії ALM, який контролер може використати для зупинки програми.
Другий наслідок зворотного зв’язку: драйвер подає струм за навантаженням, а не постійно повний. Двигун на холостому ходу і в утриманні гріється менше, ніж кроковий у відкритому контурі, і менше шумить.
Кроковий, сервокроковий і сервопривід
| Параметр | Кроковий | Сервокроковий | Сервопривід AC |
|---|---|---|---|
| Зворотний зв’язок | немає | енкодер | енкодер |
| Пропуск кроків | непомітний | компенсується або дає ALM | компенсується або дає аварію |
| Момент на високих обертах | падає | падає, як у крокового | тримається до номіналу |
| Керування | STEP/DIR | STEP/DIR | STEP/DIR |
| Налаштування | струм і мікрокрок | DIP-перемикачі | параметри, підбір підсилень |
Сервокроковий двигун залишається кроковим за конструкцією, тому крива моменту в нього та сама: на високих обертах момент падає. Він не замінює сервопривід там, де потрібна висока швидкість, але усуває головний недолік крокового приводу, непомічений пропуск кроків. Керується він тими самими сигналами STEP/DIR, тому міняється на кроковий без заміни контролера.
Драйвери HBS57 і HBS86H
| Параметр | HBS57 | HBS86H |
|---|---|---|
| Двигуни | NEMA 23 | NEMA 34 |
| Живлення | 16-70 V DC | 24-100 V DC / 18-70 V AC |
| Частота вхідних імпульсів | до 200 кГц | до 200 кГц |
| Імпульсів на оберт (SW1-4) | 800-51200 | 800-51200 |
| Виходи | ALM, Pend | ALM, Pend |
Комплекти в каталозі: NEMA 23 на 3 Н·м з драйвером HBS57 у розділі гібридних двигунів NEMA 23 і NEMA 34 на 8,5 Н·м з драйвером HBS86H у розділі NEMA 34 з енкодером. Вихід Pend повідомляє, що вал дійшов до заданого положення; ALM повідомляє про аварію.
Підключення
Силові дроти і енкодер
| Коло | Вивід | Колір дроту |
|---|---|---|
| Фаза A | A+ / A- | червоний / зелений |
| Фаза B | B+ / B- | жовтий / синій |
| Енкодер, канал A | EA+ / EA- | чорний / синій |
| Енкодер, канал B | EB+ / EB- | жовтий / зелений |
| Живлення енкодера | VCC (на HBS57 клемма +5V) / EGND | червоний / білий |
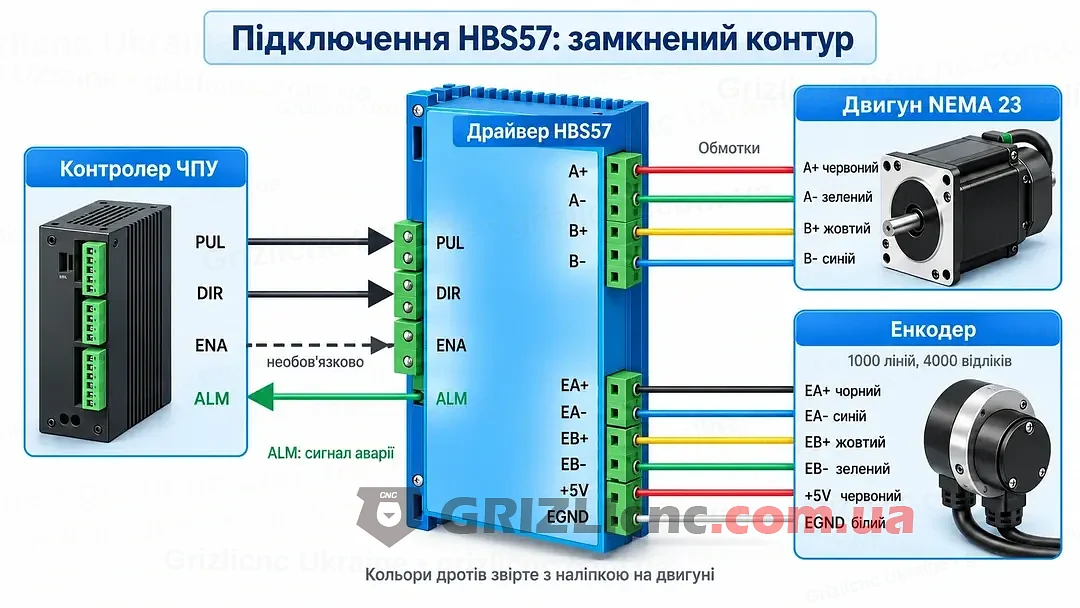
Кольори взято з опису комплектів NEMA 34 з HBS86H у каталозі; в інших двигунів вони можуть відрізнятися, тому перед підключенням звірте їх з наліпкою на двигуні. Кабель енкодера прокладають окремо від силових дротів двигуна і шпинделя, екран підключають до землі з боку драйвера.
Сигнали керування
Входи PUL, DIR і ENA підключають до контролера так само, як у драйвера крокового двигуна. Вхід ENA за посібником HBS57 можна залишити непідключеним. Порядок і налаштування входів описано в статті драйвер TB6600: налаштування струму і мікрокроку. Відмінність у налаштуванні: струму на DIP-перемикачах немає, драйвер керує ним сам; перемикачами SW1-4 задають лише кількість імпульсів на оберт.
Приклад: вісь на ШГП з кроком 5 мм і драйвер на 4000 імпульсів на оберт. Контролеру задають 4000 / 5 = 800 імпульсів на мм.
Коди помилок
Червоний світлодіод драйвера блимає серіями. Кількість спалахів у серії це код помилки:
| Спалахів | Причина | Що перевірити |
|---|---|---|
| 1 | перевантаження за струмом в обмотках | дроти фаз, ізоляцію, КЗ |
| 2 | помилка опорної напруги | живлення драйвера; при повторі драйвер у ремонт |
| 3 | помилка завантаження параметрів | перезапуск живлення |
| 4 | перевищення напруги живлення | блок живлення, гальмування важкої осі |
| 5 | перевищено допустиму помилку положення | механіку на заклинювання, прискорення, кабель енкодера |
| 6 | обрив фази | роз’єм і дроти двигуна |
Зелений світлодіод світиться при нормальній роботі. Код 5 на практиці найпоказовіший: двигун не встигає за завданням, і драйвер зупиняє вісь замість того, щоб мовчки пропустити кроки.
Часті запитання
Чи потрібен контролер зі зворотним зв’язком?
Ні. Замкнений контур працює всередині драйвера, контролер подає звичайні STEP/DIR. Вхід для сигналу ALM корисний, але не обов’язковий.
Чи можна підключити двигун з енкодером до драйвера без зворотного зв’язку?
Можна, використовуючи лише силові дроти; енкодер тоді не бере участі, і двигун працює як звичайний кроковий. Підбір драйвера до двигуна описано в розділі драйверів крокового двигуна.
Коментарі
Ваш коментар буде першим!