
- Главная →
- Все статьи →
- Сервошаговый двигатель с энкодером: HBS57, HBS86H, подключение
Сервошаговый двигатель с энкодером: как работает, подключение драйверов HBS57 и HBS86H
Опубликовано:
Шаговый двигатель без обратной связи не знает, где находится его вал: драйвер подаёт импульсы и считает, что каждый шаг выполнен. Если фреза упёрлась или ось разогнали слишком резко, двигатель пропускает шаги, и деталь уходит в брак без единого сигнала об ошибке. Сервошаговый двигатель, он же гибридный или шаговый с энкодером, закрывает эту проблему обратной связью. Ниже разобрано, как он работает, чем отличается от сервопривода, как подключить драйвер HBS57 или HBS86H и как читать его коды ошибок.
Как работает замкнутый контур
На заднем торце двигателя стоит оптический энкодер на 1000 линий. Драйвер считает фронты обоих каналов, это 4000 отсчётов на оборот, или 0,09° на отсчёт. Каждые 50 мкс драйвер сравнивает заданное положение с фактическим и, если вал отстал, увеличивает ток и догоняет его. Если рассогласование превысило допустимое, драйвер останавливает двигатель и выставляет сигнал аварии ALM, который контроллер может использовать для остановки программы.
Второе следствие обратной связи: драйвер подаёт ток по нагрузке, а не постоянно полный. Двигатель на холостом ходу и в удержании греется меньше, чем шаговый в открытом контуре, и меньше шумит.
Шаговый, сервошаговый и сервопривод
| Параметр | Шаговый | Сервошаговый | Сервопривод AC |
|---|---|---|---|
| Обратная связь | нет | энкодер | энкодер |
| Пропуск шагов | незаметен | компенсируется или даёт ALM | компенсируется или даёт аварию |
| Момент на высоких оборотах | падает | падает, как у шагового | держится до номинала |
| Управление | STEP/DIR | STEP/DIR | STEP/DIR |
| Настройка | ток и микрошаг | DIP-переключатели | параметры, подбор усилений |
Сервошаговый двигатель остаётся шаговым по конструкции, поэтому кривая момента у него та же: на высоких оборотах момент падает. Он не заменяет сервопривод там, где нужна высокая скорость, но убирает главный недостаток шагового привода, незамеченный пропуск шагов. Управляется он теми же сигналами STEP/DIR, поэтому меняется на шаговый без замены контроллера.
Драйверы HBS57 и HBS86H
| Параметр | HBS57 | HBS86H |
|---|---|---|
| Двигатели | NEMA 23 | NEMA 34 |
| Питание | 16-70 V DC | 24-100 V DC / 18-70 V AC |
| Частота входных импульсов | до 200 кГц | до 200 кГц |
| Импульсов на оборот (SW1-4) | 800-51200 | 800-51200 |
| Выходы | ALM, Pend | ALM, Pend |
Комплекты в каталоге: NEMA 23 на 3 Н·м с драйвером HBS57 в разделе гибридных двигателей NEMA 23 и NEMA 34 на 8,5 Н·м с драйвером HBS86H в разделе NEMA 34 с энкодером. Выход Pend сообщает, что вал дошёл до заданного положения; ALM сообщает об аварии.
Подключение
Силовые провода и энкодер
| Цепь | Вывод | Цвет провода |
|---|---|---|
| Фаза A | A+ / A- | красный / зелёный |
| Фаза B | B+ / B- | жёлтый / синий |
| Энкодер, канал A | EA+ / EA- | чёрный / синий |
| Энкодер, канал B | EB+ / EB- | жёлтый / зелёный |
| Питание энкодера | VCC (на HBS57 клемма +5V) / EGND | красный / белый |
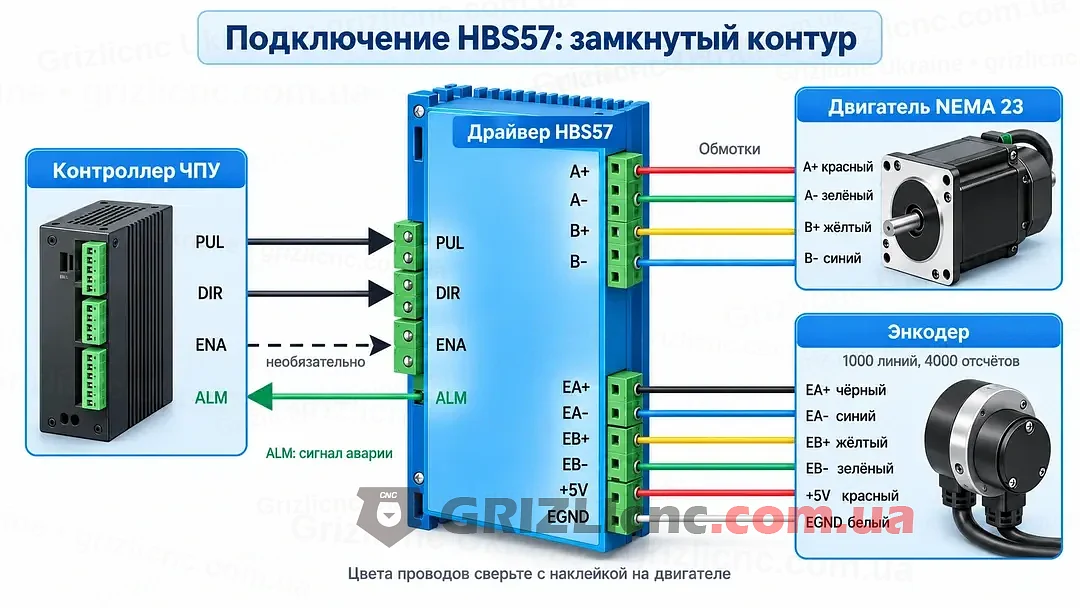
Цвета взяты из описания комплектов NEMA 34 с HBS86H в каталоге; у других двигателей они могут отличаться, поэтому перед подключением сверьте их с наклейкой на двигателе. Кабель энкодера прокладывают отдельно от силовых проводов двигателя и шпинделя, экран подключают к земле со стороны драйвера.
Сигналы управления
Входы PUL, DIR и ENA подключают к контроллеру так же, как у драйвера шагового двигателя. Вход ENA по руководству HBS57 можно оставить неподключённым. Порядок и настройка входов описаны в статье драйвер TB6600: настройка тока и микрошага. Отличие в настройке: тока на DIP-переключателях нет, драйвер управляет им сам; переключателями SW1-4 задают только число импульсов на оборот.
Пример: ось на ШВП с шагом 5 мм и драйвер на 4000 импульсов на оборот. Контроллеру задают 4000 / 5 = 800 импульсов на мм.
Коды ошибок
Красный светодиод драйвера мигает сериями. Число вспышек в серии это код ошибки:
| Вспышек | Причина | Что проверить |
|---|---|---|
| 1 | перегрузка по току в обмотках | провода фаз, изоляцию, КЗ |
| 2 | ошибка опорного напряжения | питание драйвера; при повторе драйвер в ремонт |
| 3 | ошибка загрузки параметров | перезапуск питания |
| 4 | превышение напряжения питания | блок питания, торможение тяжёлой оси |
| 5 | превышена допустимая ошибка положения | механику на заклинивание, ускорение, кабель энкодера |
| 6 | обрыв фазы | разъём и провода двигателя |
Зелёный светодиод горит при нормальной работе. Код 5 на практике наиболее показательный: двигатель не успевает за заданием, и драйвер останавливает ось вместо того, чтобы молча пропустить шаги.
Частые вопросы
Нужен ли контроллер с обратной связью?
Нет. Замкнутый контур работает внутри драйвера, контроллер подаёт стандартные STEP/DIR. Вход для сигнала ALM полезен, но не обязателен.
Можно ли подключить двигатель с энкодером к драйверу без обратной связи?
Можно, используя только силовые провода; энкодер тогда не участвует, и двигатель работает как шаговый без энкодера. Подбор драйвера к двигателю описан в разделе драйверов шагового двигателя.
Комментарии
Ваш комментарий будет первым!