
- Головна →
- Усі статті →
- Драйвер TB6600: налаштування струму і мікрокроку, схема підключення
Драйвер TB6600: налаштування струму і мікрокроку, схема підключення
29.09.2026
Контролер верстата ЧПУ видає лише логічні сигнали: імпульс кроку і рівень напрямку. Струм в обмотки крокового двигуна подає драйвер. TB6600 отримує імпульс на вході PUL, повертає вал на крок або мікрокрок і тримає в обмотках заданий струм. Від налаштування струму, мікрокроку і підключення сигналів залежать точність переміщень, нагрів і те, чи буде вісь втрачати кроки.
Що таке TB6600 і чим відрізняються дві версії
TB6600 це драйвер двофазного біполярного крокового двигуна в корпусі з алюмінієвим радіатором. Струм і мікрокрок задаються шістьма DIP-перемикачами SW1-SW6 збоку корпусу, таблиця положень надрукована на кришці. Версій дві, і таблиці в них різні:
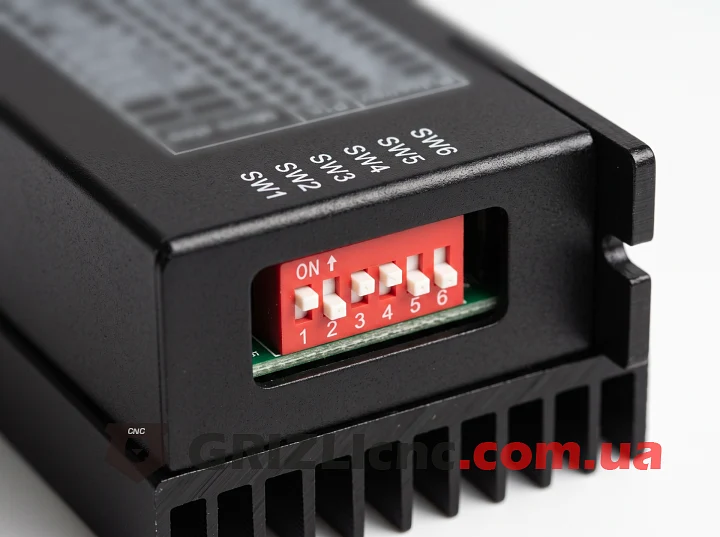
- TB6600 на 3,5 А. Живлення 9-42 В постійного струму (напис DC:9~42VDC на корпусі), струм 0,5-3,5 А (піковий до 4,0 А), мікрокрок до 32, це 200-6400 імпульсів на оберт. SW1-SW3 задають мікрокрок, SW4-SW6 струм.
- TB6600 HY-DIV268N-5A. Струм 0,2-5,0 А, мікрокрок 1, 1/2, 1/4, 1/8, 1/16. Тут навпаки: SW1-SW3 задають струм, SW4-SW6 мікрокрок.
Однакове положення перемикачів на двох версіях дає різні режими, тому драйвер налаштовують лише за таблицею на його власному корпусі.
Таблиця мікрокроку HY-DIV268N-5A збігається з режимами мікросхеми Toshiba TB6600HG. Для TB6600HG документація виробника вказує: робоча напруга 8-42 В, вихідний струм до 4,5 А на фазу (абсолютний максимум 5,0 А піковий), частота імпульсів CLK до 200 кГц, мінімальна тривалість імпульсу 2,2 мкс, захист від перегріву, перевантаження за струмом і зниженої напруги. Режиму 1/32 у цій документації немає, тому для версії на 3,5 А орієнтуйтеся на написи на корпусі.
Клеми і схема підключення
| Призначення | TB6600 (3,5 А) | HY-DIV268N-5A |
|---|---|---|
| Імпульси кроку | PUL+, PUL- | PUL+, PUL- |
| Напрямок | DIR+, DIR- | DIR+, DIR- |
| Дозвіл роботи | ENA+, ENA- | EN+, EN- |
| Обмотка A | A+, A- | A+, A- |
| Обмотка B | B+, B- | B+, B- |
| Живлення | VCC (+), GND (-) | DC+, DC- |
| Індикатори | PWR/ALARM | PWR, RUN |
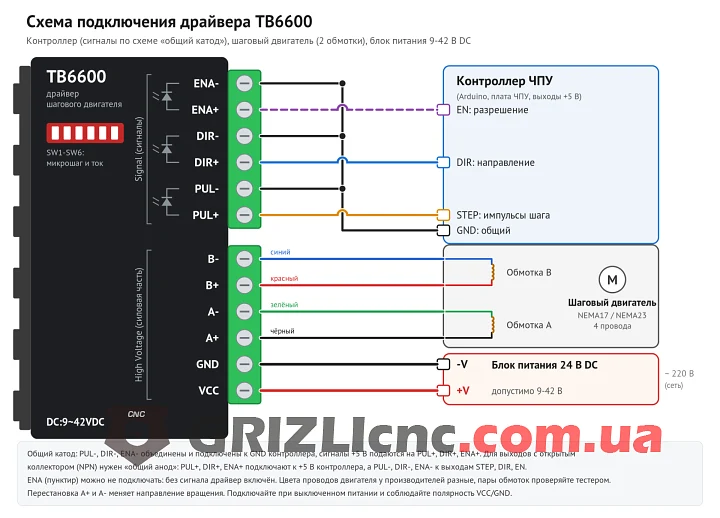
Порядок клем у версій різний. На версії 3,5 А: ENA-, ENA+, DIR-, DIR+, PUL-, PUL+, B-, B+, A-, A+, GND, VCC. На HY-DIV268N-5A: DIR-, DIR+, PUL-, PUL+, EN-, EN+, A+, A-, B+, B-, DC-, DC+. При заміні версії дроти переносять за написами, а не за місцем у колодці.
Сигнали керування: спільний анод і спільний катод
Поруч із парами PUL, DIR і ENA на корпусі намальовано світлодіод: кожен вхід це світлодіод оптопари між клемами «+» і «-», вхід спрацьовує при струмі від «+» до «-». Звідси дві схеми:
- Спільний анод. PUL+, DIR+, ENA+ з’єднують і подають на плюс сигнального живлення контролера, PUL-, DIR-, ENA- підключають до виходів. Для виходів, що замикають лінію на спільний провід (відкритий колектор, NPN).
- Спільний катод. PUL-, DIR-, ENA- з’єднують з GND контролера, PUL+, DIR+, ENA+ підключають до виходів. Для виходів, що видають напругу (PNP, виходи мікроконтролера).
Номінальна напруга керуючих входів на корпусах не вказана. При виходах контролера 12 або 24 В струм світлодіода оптопари обмежують послідовним резистором.
Вхід ENA знімає струм з обмоток. Якщо після подачі живлення без сигналу ENA вал не провертається рукою, драйвер увімкнений, і пару ENA можна не підключати.
Обмотки двигуна
A+ і A- це одна обмотка, B+ і B- друга. У чотирипровідного двигуна пари знаходять мультиметром: між виводами однієї обмотки прилад показує опір, між різними обмотками коло розімкнене. Другий спосіб: замкнути два дроти і повернути вал. Якщо це одна обмотка, вал обертається помітно тугіше.
Якщо вісь їде не в той бік, міняють місцями дроти однієї обмотки (A+ і A-) або інвертують напрямок у програмі. Двигун не підключають і не відключають під напругою: розрив кола обмотки під струмом дає викид напруги на вихідних ключах.
Живлення
Постійну напругу подають на VCC і GND (у HY на DC+ і DC-) з дотриманням полярності. Для версії 3,5 А діапазон 9-42 В надрукований на корпусі. На корпусі HY-DIV268N-5A напруга не вказана; за документацією TB6600HG вище 42 В мікросхема нормально не працює.
Струм в обмотці наростає зі швидкістю U/L, тому вища напруга в межах діапазону зберігає момент на високих обертах. При гальмуванні двигун працює як генератор і піднімає напругу живлення, тому потрібен запас до 42 В: блок 24 В залишає 18 В, блок 36 В залишає 6 В.
Налаштування струму
Струм обирають за номінальним струмом фази з паспорта двигуна: рядок таблиці не повинен перевищувати номінал. Перемикачі змінюють при вимкненому живленні.
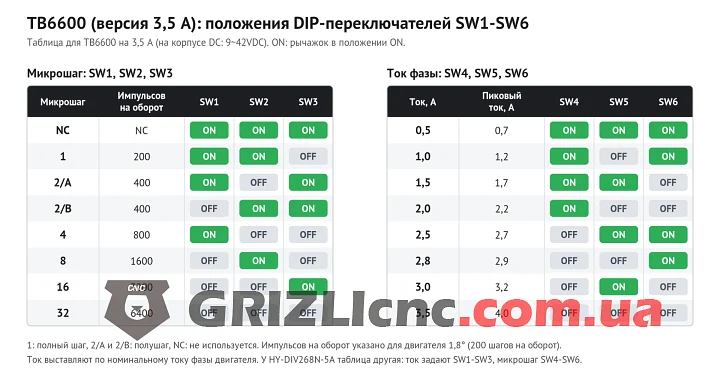
TB6600 (3,5 А), перемикачі SW4-SW6:
| Струм, А | Піковий струм, А | SW4 | SW5 | SW6 |
|---|---|---|---|---|
| 0,5 | 0,7 | ON | ON | ON |
| 1,0 | 1,2 | ON | OFF | ON |
| 1,5 | 1,7 | ON | ON | OFF |
| 2,0 | 2,2 | ON | OFF | OFF |
| 2,5 | 2,7 | OFF | ON | ON |
| 2,8 | 2,9 | OFF | OFF | ON |
| 3,0 | 3,2 | OFF | ON | OFF |
| 3,5 | 4,0 | OFF | OFF | OFF |
TB6600 HY-DIV268N-5A, перемикачі SW1-SW3:
| Струм, А | SW1 | SW2 | SW3 |
|---|---|---|---|
| 0,2 | ON | ON | ON |
| 0,6 | OFF | ON | ON |
| 1,2 | ON | OFF | ON |
| 1,8 | OFF | OFF | ON |
| 2,5 | ON | ON | OFF |
| 3,3 | OFF | ON | OFF |
| 4,2 | ON | OFF | OFF |
| 5,0 | OFF | OFF | OFF |
Приклад: двигун на 2,8 А. На версії 3,5 А це рядок 2,8 А: SW4 OFF, SW5 OFF, SW6 ON. На HY-DIV268N-5A найближче значення без перевищення 2,5 А: SW1 ON, SW2 ON, SW3 OFF.
При струмі нижче потрібного двигуну не вистачає моменту на навантаження і розгін, вісь втрачає кроки. При струмі вище номіналу нагрів обмотки зростає як квадрат струму (P = I² × R): струм у 1,4 раза більший дає в 1,96 раза більше тепла, а момент через насичення магнітопроводу зростає слабше за струм. Положення 5,0 А на HY-DIV268N-5A вище робочої межі TB6600HG 4,5 А і дорівнює її абсолютному максимуму.
Налаштування мікрокроку
Двигун із кроком 1,8° робить 360 / 1,8 = 200 повних кроків на оберт. Імпульсів на оберт: 200 × дільник мікрокроку.
TB6600 (3,5 А), перемикачі SW1-SW3:
| Мікрокрок | Імпульсів на оберт | SW1 | SW2 | SW3 |
|---|---|---|---|---|
| NC | NC | ON | ON | ON |
| 1 | 200 | ON | ON | OFF |
| 2/A | 400 | ON | OFF | ON |
| 2/B | 400 | OFF | ON | ON |
| 4 | 800 | ON | OFF | OFF |
| 8 | 1600 | OFF | ON | OFF |
| 16 | 3200 | OFF | OFF | ON |
| 32 | 6400 | OFF | OFF | OFF |
TB6600 HY-DIV268N-5A, перемикачі SW4-SW6 (імпульси на оберт розраховані для двигуна 1,8°, на корпусі їх немає):
| Мікрокрок | Імпульсів на оберт | SW4 | SW5 | SW6 |
|---|---|---|---|---|
| NC | NC | ON | ON | ON |
| 1 | 200 | OFF | ON | ON |
| 1/2 | 400 | ON | OFF | ON |
| 1/2 | 400 | OFF | OFF | ON |
| 1/4 | 800 | ON | ON | OFF |
| 1/8 | 1600 | OFF | ON | OFF |
| 1/16 | 3200 | ON | OFF | OFF |
| NC | NC | OFF | OFF | OFF |
Положення NC не робочі. У HY-DIV268N-5A вони збігаються з режимом очікування TB6600HG, у якому виходи вимкнені. Два рядки 1/2 відповідають двом типам півкроку TB6600HG: 1/2A (струм фази 0, 71, 100 %) і 1/2B (0, 100 %).
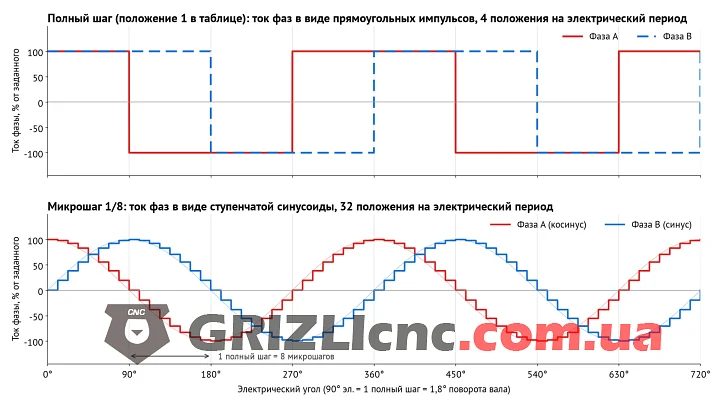
Дрібний мікрокрок дає плавний рух і знижує резонанс і шум на низьких обертах, але не додає моменту і не підвищує точність під навантаженням. Момент, що зсуває ротор на один мікрокрок, дорівнює моменту утримання × sin(90° / N), де N це кількість мікрокроків на повний крок. При 1/8 це sin(11,25°) = 0,195, тобто 19,5 % моменту утримання, при 1/16 вже 9,8 %.
Розрахунок імпульсів на міліметр
Приклад: кульково-гвинтова передача з кроком 5 мм, двигун з’єднаний з гвинтом напряму, мікрокрок 1/8.
- Імпульсів на оберт: 200 × 8 = 1600.
- Імпульсів на міліметр: 1600 / 5 = 320.
- Переміщення за імпульс: 5 / 1600 = 0,003125 мм.
У Mach3 значення 320 вводять у поле Steps per (Config > Motor Tuning) при одиницях у міліметрах. У NC Studio задають еквівалент імпульсу 0,003125 мм.
Частота імпульсів дорівнює імпульсам на міліметр × подача (мм/хв) / 60. При подачі 3000 мм/хв: 320 × 3000 / 60 = 16 000 Гц, гвинт обертається зі швидкістю 600 об/хв. Mach3 за замовчуванням працює з частотою ядра 25 000 Гц. При мікрокроці 1/16 та сама подача потребує 32 000 Гц, і швидкість осі обмежиться значенням 25 000 × 60 / 640 = 2343,75 мм/хв. Мікрокрок 32 на версії 3,5 А потребуватиме 64 000 Гц. Мікрокрок обирають так, щоб частота на максимальній подачі не перевищувала можливості контролера.
Після зміни мікрокроку перераховують кроки на міліметр: при переході з 1/8 на 1/16 без виправлення 320 імп/мм вісь пройде половину заданої відстані.
Чому кроковий двигун пропускає кроки
- Струм нижче потрібного. Моменту не вистачає на навантаження і розгін. Звірте перемикачі з таблицею своєї версії.
- Занадто високі швидкість або прискорення. Момент крокового двигуна падає зі зростанням обертів, а розгін потребує додаткового моменту. Знайдіть значення Velocity і Acceleration (Mach3), при яких починається зрив, і виставте робочі нижче.
- Низька напруга або слабкий блок живлення. При низькій напрузі струм на високих обертах не встигає дійти до заданого, момент падає. Блок без запасу потужності просідає під навантаженням.
- Короткий імпульс або висока частота. Занадто короткий імпульс оптопара не передає. Для TB6600HG мінімум 2,2 мкс і до 200 кГц. У Mach3 тривалість імпульсу і затримку напрямку задають полями Step Pulse і Dir Pulse; якщо вісь втрачає кроки, їх збільшують.
- Резонанс на низьких обертах. У режимі повного кроку він сильніший, режими 1/4 і 1/8 його знижують.
- Завади. Сигнальні дроти поруч із дротами двигуна ловлять наведення. Потрібні екранований кабель і роздільне прокладання.
- Перегрів драйвера. Захист TB6600HG за документацією спрацьовує при 160 °C і вимикає виходи.
- Механіка і налаштування. Заїдання напрямних, прослизання муфти і неправильні кроки на міліметр виглядають як втрата кроків.
Чому кроковий двигун і драйвер сильно гріються
Драйвер тримає струм в обмотках і при нерухомому роторі, тому двигун гріється і без руху. Тепло в обмотці пропорційне квадрату струму: при 2,8 А замість 2,0 А виділяється в (2,8 / 2,0)² = 1,96 раза більше тепла. Головна причина сильного нагріву це струм вище номіналу двигуна, часта помилка це налаштування за таблицею іншої версії. На версії 3,5 А положення OFF, OFF, OFF на SW4-SW6 це максимальні 3,5 А.
Втрати в ключах драйвера теж зростають як квадрат струму. Для TB6600HG типовий опір відкритих ключів (верхній плюс нижній) за документацією 0,4 Ом. При синусоїдальному мікрокроці сума квадратів струмів фаз дорівнює квадрату амплітуди, тому втрати провідності дорівнюють I² × 0,4: при 2,5 А це 2,5 Вт, при 4,2 А вже 7,06 Вт, без урахування втрат на перемикання. Без радіатора мікросхема за документацією розсіює не більше 3,2 Вт при 25 °C. Драйвер ставлять ребрами вертикально із зазором для повітря, у закритій шафі з кількома драйверами потрібен вентилятор.
Напруга живлення в межах діапазону не підвищує струм обмотки: його обмежує драйвер.
Порядок налаштування
- Визначте версію за корпусом і працюйте лише з її таблицею.
- При вимкненому живленні виставте струм не вище номіналу фази двигуна.
- Оберіть мікрокрок і перевірте, що імпульси на міліметр × максимальна подача / 60 не перевищують можливості контролера.
- Знайдіть пари обмоток і підключіть їх до A+/A- і B+/B-.
- Підключіть PUL, DIR, ENA за схемою спільний анод або спільний катод під тип виходів контролера.
- Подайте живлення з дотриманням полярності: 9-42 В для версії 3,5 А, не вище 42 В для HY-DIV268N-5A.
- Введіть кроки на міліметр (Steps per у Mach3, еквівалент імпульсу в NC Studio), задайте переміщення 100 мм і виміряйте фактичне.
- Знайдіть швидкість і прискорення зриву, виставте робочі нижче і перевірте нагрів після роботи під навантаженням.
Коментарі