
- Главная →
- Все статьи →
- Драйвер TB6600: настройка тока и микрошага, схема подключения
Драйвер TB6600: настройка тока и микрошага, схема подключения
29.09.2026
Контроллер станка ЧПУ выдаёт только логические сигналы: импульс шага и уровень направления. Ток в обмотки шагового двигателя подаёт драйвер. TB6600 получает импульс на входе PUL, поворачивает вал на шаг или микрошаг и держит в обмотках заданный ток. От настройки тока, микрошага и подключения сигналов зависят точность перемещений, нагрев и то, будет ли ось терять шаги.
Что такое TB6600 и чем отличаются две версии
TB6600 это драйвер двухфазного биполярного шагового двигателя в корпусе с алюминиевым радиатором. Ток и микрошаг задаются шестью DIP-переключателями SW1-SW6 сбоку корпуса, таблица положений напечатана на крышке. Версии две, и таблицы у них разные:
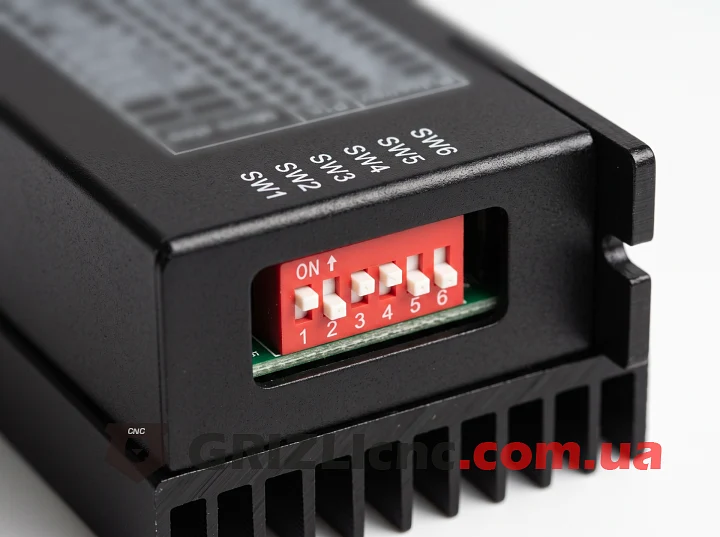
- TB6600 на 3,5 А. Питание 9-42 В постоянного тока (надпись DC:9~42VDC на корпусе), ток 0,5-3,5 А (пиковый до 4,0 А), микрошаг до 32, это 200-6400 импульсов на оборот. SW1-SW3 задают микрошаг, SW4-SW6 ток.
- TB6600 HY-DIV268N-5A. Ток 0,2-5,0 А, микрошаг 1, 1/2, 1/4, 1/8, 1/16. Здесь наоборот: SW1-SW3 задают ток, SW4-SW6 микрошаг.
Одинаковое положение переключателей на двух версиях даёт разные режимы, поэтому драйвер настраивают только по таблице на его собственном корпусе.
Таблица микрошага HY-DIV268N-5A совпадает с режимами микросхемы Toshiba TB6600HG. Для TB6600HG документация производителя указывает: рабочее напряжение 8-42 В, выходной ток до 4,5 А на фазу (абсолютный максимум 5,0 А пиковый), частоту импульсов CLK до 200 кГц, минимальную длительность импульса 2,2 мкс, защиты от перегрева, перегрузки по току и пониженного напряжения. Режима 1/32 в этой документации нет, поэтому для версии на 3,5 А ориентируйтесь на надписи на корпусе.
Клеммы и схема подключения
| Назначение | TB6600 (3,5 А) | HY-DIV268N-5A |
|---|---|---|
| Импульсы шага | PUL+, PUL- | PUL+, PUL- |
| Направление | DIR+, DIR- | DIR+, DIR- |
| Разрешение работы | ENA+, ENA- | EN+, EN- |
| Обмотка A | A+, A- | A+, A- |
| Обмотка B | B+, B- | B+, B- |
| Питание | VCC (+), GND (-) | DC+, DC- |
| Индикаторы | PWR/ALARM | PWR, RUN |
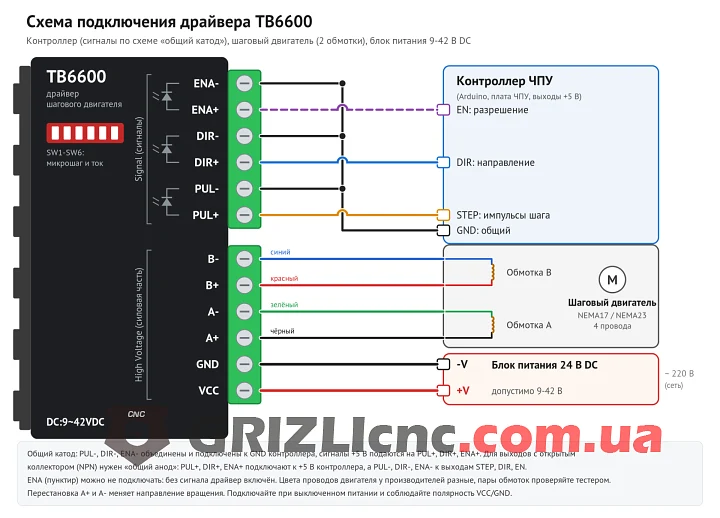
Порядок клемм у версий разный. На версии 3,5 А: ENA-, ENA+, DIR-, DIR+, PUL-, PUL+, B-, B+, A-, A+, GND, VCC. На HY-DIV268N-5A: DIR-, DIR+, PUL-, PUL+, EN-, EN+, A+, A-, B+, B-, DC-, DC+. При замене версии провода переносят по надписям, а не по месту в колодке.
Сигналы управления: общий анод и общий катод
Рядом с парами PUL, DIR и ENA на корпусе нарисован светодиод: каждый вход это светодиод оптопары между клеммами «+» и «-», вход срабатывает при токе от «+» к «-». Отсюда две схемы:
- Общий анод. PUL+, DIR+, ENA+ соединяют и подают на плюс сигнального питания контроллера, PUL-, DIR-, ENA- подключают к выходам. Для выходов, замыкающих линию на общий провод (открытый коллектор, NPN).
- Общий катод. PUL-, DIR-, ENA- соединяют с GND контроллера, PUL+, DIR+, ENA+ подключают к выходам. Для выходов, выдающих напряжение (PNP, выходы микроконтроллера).
Номинальное напряжение управляющих входов на корпусах не указано. При выходах контроллера 12 или 24 В ток светодиода оптопары ограничивают последовательным резистором.
Вход ENA снимает ток с обмоток. Если после подачи питания без сигнала ENA вал не проворачивается рукой, драйвер включён, и пару ENA можно не подключать.
Обмотки двигателя
A+ и A- это одна обмотка, B+ и B- вторая. У четырёхпроводного двигателя пары находят мультиметром: между выводами одной обмотки прибор показывает сопротивление, между разными обмотками цепь разомкнута. Второй способ: замкнуть два провода и повернуть вал. Если это одна обмотка, вал вращается заметно туже.
Если ось едет не в ту сторону, меняют местами провода одной обмотки (A+ и A-) или инвертируют направление в программе. Двигатель не подключают и не отключают под напряжением: разрыв цепи обмотки под током даёт выброс напряжения на выходных ключах.
Питание
Постоянное напряжение подают на VCC и GND (у HY на DC+ и DC-) с соблюдением полярности. Для версии 3,5 А диапазон 9-42 В напечатан на корпусе. На корпусе HY-DIV268N-5A напряжение не указано; по документации TB6600HG выше 42 В микросхема нормально не работает.
Ток в обмотке нарастает со скоростью U/L, поэтому более высокое напряжение в пределах диапазона сохраняет момент на высоких оборотах. При торможении двигатель работает как генератор и поднимает напряжение питания, поэтому нужен запас до 42 В: блок 24 В оставляет 18 В, блок 36 В оставляет 6 В.
Настройка тока
Ток выбирают по номинальному току фазы из паспорта двигателя: строка таблицы не должна превышать номинал. Переключатели меняют при выключенном питании.
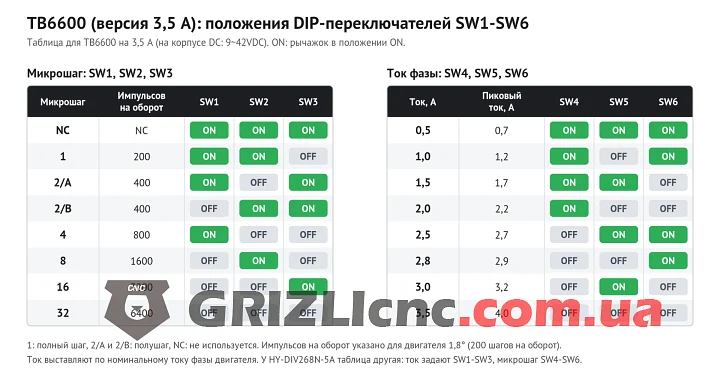
TB6600 (3,5 А), переключатели SW4-SW6:
| Ток, А | Пиковый ток, А | SW4 | SW5 | SW6 |
|---|---|---|---|---|
| 0,5 | 0,7 | ON | ON | ON |
| 1,0 | 1,2 | ON | OFF | ON |
| 1,5 | 1,7 | ON | ON | OFF |
| 2,0 | 2,2 | ON | OFF | OFF |
| 2,5 | 2,7 | OFF | ON | ON |
| 2,8 | 2,9 | OFF | OFF | ON |
| 3,0 | 3,2 | OFF | ON | OFF |
| 3,5 | 4,0 | OFF | OFF | OFF |
TB6600 HY-DIV268N-5A, переключатели SW1-SW3:
| Ток, А | SW1 | SW2 | SW3 |
|---|---|---|---|
| 0,2 | ON | ON | ON |
| 0,6 | OFF | ON | ON |
| 1,2 | ON | OFF | ON |
| 1,8 | OFF | OFF | ON |
| 2,5 | ON | ON | OFF |
| 3,3 | OFF | ON | OFF |
| 4,2 | ON | OFF | OFF |
| 5,0 | OFF | OFF | OFF |
Пример: двигатель на 2,8 А. На версии 3,5 А это строка 2,8 А: SW4 OFF, SW5 OFF, SW6 ON. На HY-DIV268N-5A ближайшее значение без превышения 2,5 А: SW1 ON, SW2 ON, SW3 OFF.
При токе ниже нужного двигателю не хватает момента на нагрузку и разгон, ось теряет шаги. При токе выше номинала нагрев обмотки растёт как квадрат тока (P = I² × R): ток в 1,4 раза больше даёт в 1,96 раза больше тепла, а момент из-за насыщения магнитопровода растёт слабее тока. Положение 5,0 А на HY-DIV268N-5A выше рабочего предела TB6600HG 4,5 А и равно её абсолютному максимуму.
Настройка микрошага
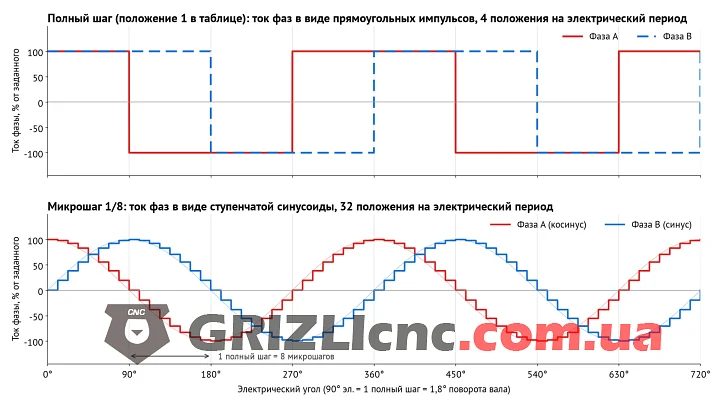
Двигатель с шагом 1,8° делает 360 / 1,8 = 200 полных шагов на оборот. Импульсов на оборот: 200 × делитель микрошага.
TB6600 (3,5 А), переключатели SW1-SW3:
| Микрошаг | Импульсов на оборот | SW1 | SW2 | SW3 |
|---|---|---|---|---|
| NC | NC | ON | ON | ON |
| 1 | 200 | ON | ON | OFF |
| 2/A | 400 | ON | OFF | ON |
| 2/B | 400 | OFF | ON | ON |
| 4 | 800 | ON | OFF | OFF |
| 8 | 1600 | OFF | ON | OFF |
| 16 | 3200 | OFF | OFF | ON |
| 32 | 6400 | OFF | OFF | OFF |
TB6600 HY-DIV268N-5A, переключатели SW4-SW6 (импульсы на оборот рассчитаны для двигателя 1,8°, на корпусе их нет):
| Микрошаг | Импульсов на оборот | SW4 | SW5 | SW6 |
|---|---|---|---|---|
| NC | NC | ON | ON | ON |
| 1 | 200 | OFF | ON | ON |
| 1/2 | 400 | ON | OFF | ON |
| 1/2 | 400 | OFF | OFF | ON |
| 1/4 | 800 | ON | ON | OFF |
| 1/8 | 1600 | OFF | ON | OFF |
| 1/16 | 3200 | ON | OFF | OFF |
| NC | NC | OFF | OFF | OFF |
Положения NC не рабочие. У HY-DIV268N-5A они совпадают с режимом ожидания TB6600HG, в котором выходы отключены. Две строки 1/2 соответствуют двум типам полушага TB6600HG: 1/2A (ток фазы 0, 71, 100 %) и 1/2B (0, 100 %).
Мелкий микрошаг даёт плавное движение и снижает резонанс и шум на низких оборотах, но не добавляет момента и не повышает точность под нагрузкой. Момент, сдвигающий ротор на один микрошаг, равен моменту удержания × sin(90° / N), где N это число микрошагов на полный шаг. При 1/8 это sin(11,25°) = 0,195, то есть 19,5 % момента удержания, при 1/16 уже 9,8 %.
Расчёт импульсов на миллиметр
Пример: ШВП с шагом 5 мм, двигатель соединён с винтом напрямую, микрошаг 1/8.
- Импульсов на оборот: 200 × 8 = 1600.
- Импульсов на миллиметр: 1600 / 5 = 320.
- Перемещение за импульс: 5 / 1600 = 0,003125 мм.
В Mach3 значение 320 вводят в поле Steps per (Config > Motor Tuning) при единицах в миллиметрах. В NC Studio задают эквивалент импульса 0,003125 мм.
Частота импульсов равна импульсам на миллиметр × подача (мм/мин) / 60. При подаче 3000 мм/мин: 320 × 3000 / 60 = 16 000 Гц, винт вращается со скоростью 600 об/мин. Mach3 по умолчанию работает с частотой ядра 25 000 Гц. При микрошаге 1/16 та же подача требует 32 000 Гц, и скорость оси ограничится значением 25 000 × 60 / 640 = 2343,75 мм/мин. Микрошаг 32 на версии 3,5 А потребует 64 000 Гц. Микрошаг выбирают так, чтобы частота на максимальной подаче не превышала возможности контроллера.
После смены микрошага пересчитывают шаги на миллиметр: при переходе с 1/8 на 1/16 без правки 320 имп/мм ось пройдёт половину заданного расстояния.
Почему шаговый двигатель пропускает шаги
- Ток ниже нужного. Момента не хватает на нагрузку и разгон. Сверьте переключатели с таблицей своей версии.
- Слишком высокие скорость или ускорение. Момент шагового двигателя падает с ростом оборотов, а разгон требует дополнительного момента. Найдите значения Velocity и Acceleration (Mach3), при которых начинается срыв, и выставьте рабочие ниже.
- Низкое напряжение или слабый блок питания. При низком напряжении ток на высоких оборотах не успевает дойти до заданного, момент падает. Блок без запаса по мощности проседает под нагрузкой.
- Короткий импульс или высокая частота. Слишком короткий импульс оптопара не передаёт. Для TB6600HG минимум 2,2 мкс и до 200 кГц. В Mach3 длительность импульса и задержку направления задают полями Step Pulse и Dir Pulse; если ось теряет шаги, их увеличивают.
- Резонанс на низких оборотах. В режиме полного шага он сильнее, режимы 1/4 и 1/8 его снижают.
- Помехи. Сигнальные провода рядом с проводами двигателя ловят наводки. Нужны экранированный кабель и раздельная прокладка.
- Перегрев драйвера. Защита TB6600HG по документации срабатывает при 160 °C и отключает выходы.
- Механика и настройки. Заедание направляющих, проскальзывание муфты и неверные шаги на миллиметр выглядят как потеря шагов.
Почему шаговый двигатель и драйвер сильно греются
Драйвер держит ток в обмотках и при неподвижном роторе, поэтому двигатель греется и без движения. Тепло в обмотке пропорционально квадрату тока: при 2,8 А вместо 2,0 А выделяется в (2,8 / 2,0)² = 1,96 раза больше тепла. Главная причина сильного нагрева это ток выше номинала двигателя, частая ошибка это настройка по таблице другой версии. На версии 3,5 А положение OFF, OFF, OFF на SW4-SW6 это максимальные 3,5 А.
Потери в ключах драйвера тоже растут как квадрат тока. Для TB6600HG типовое сопротивление открытых ключей (верхний плюс нижний) по документации 0,4 Ом. При синусоидальном микрошаге сумма квадратов токов фаз равна квадрату амплитуды, поэтому потери проводимости равны I² × 0,4: при 2,5 А это 2,5 Вт, при 4,2 А уже 7,06 Вт, без учёта потерь на переключение. Без радиатора микросхема по документации рассеивает не более 3,2 Вт при 25 °C. Драйвер ставят рёбрами вертикально с зазором для воздуха, в закрытом шкафу с несколькими драйверами нужен вентилятор.
Напряжение питания в пределах диапазона не повышает ток обмотки: его ограничивает драйвер.
Порядок настройки
- Определите версию по корпусу и работайте только с её таблицей.
- При выключенном питании выставьте ток не выше номинала фазы двигателя.
- Выберите микрошаг и проверьте, что импульсы на миллиметр × максимальная подача / 60 не превышают возможности контроллера.
- Найдите пары обмоток и подключите их к A+/A- и B+/B-.
- Подключите PUL, DIR, ENA по схеме общий анод или общий катод под тип выходов контроллера.
- Подайте питание с соблюдением полярности: 9-42 В для версии 3,5 А, не выше 42 В для HY-DIV268N-5A.
- Введите шаги на миллиметр (Steps per в Mach3, эквивалент импульса в NC Studio), задайте перемещение 100 мм и измерьте фактическое.
- Найдите скорость и ускорение срыва, выставьте рабочие ниже и проверьте нагрев после работы под нагрузкой.
Комментарии