
- Головна →
- Усі статті →
- Частотник векторний чи скалярний: який режим обрати для шпинделя
Частотник векторний чи скалярний: чим відрізняються і який режим обрати для шпинделя
13.10.2026
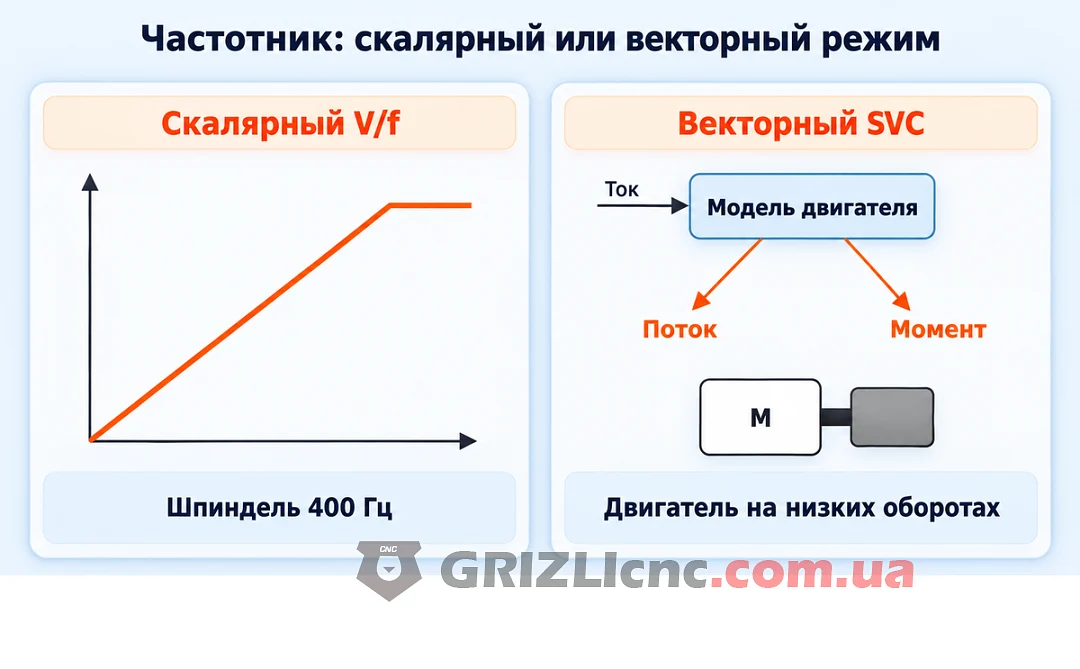
У меню частотника є вибір режиму керування: скалярний V/f або векторний без датчика (SVC, sensorless vector). У YINGSHIDA AE200 це параметр P-001, у Delta VFD-M параметр Pr.105. Режим впливає на те, як частотник рахує напругу для двигуна, скільки моменту двигун дасть на низьких обертах і які дані двигуна потрібно ввести перед пуском. Нижче розібрано, як працюють обидва режими, чому шпиндель верстата ЧПУ на 400 Гц запускають у V/f, де векторний режим дає реальний виграш, як провести автоналаштування (самонавчання) на AE200 і Delta VFD-M та які помилки призводять до перегріву і вимкнення за струмом.
Що робить частотник із двигуном
Асинхронний двигун обертається з частотою, яку задає напруга живлення. Синхронна швидкість рахується за формулою n = 60 × f / p, де f це частота в герцах, а p кількість пар полюсів. Двигун із чотирма полюсами (p = 2) на 50 Гц має синхронну швидкість 1500 об/хв, шпиндель із двома полюсами (p = 1) на 400 Гц має 24000 об/хв. Ротор відстає від поля на величину ковзання: що більше навантаження, то більше ковзання і то нижчі реальні оберти.
Частотник змінює частоту, щоб змінювати оберти. Але разом із частотою він мусить змінювати і напругу. Магнітний потік у двигуні пропорційний відношенню напруги до частоти U/f. Якщо зменшити частоту і залишити напругу, потік зросте, сталь піде в насичення, струм різко збільшиться. Якщо підняти частоту і не підняти напругу, потік впаде разом із моментом. Різниця між режимами в тому, яким способом частотник вирішує, яку напругу видати на кожній частоті.
Скалярний режим V/f: як він працює
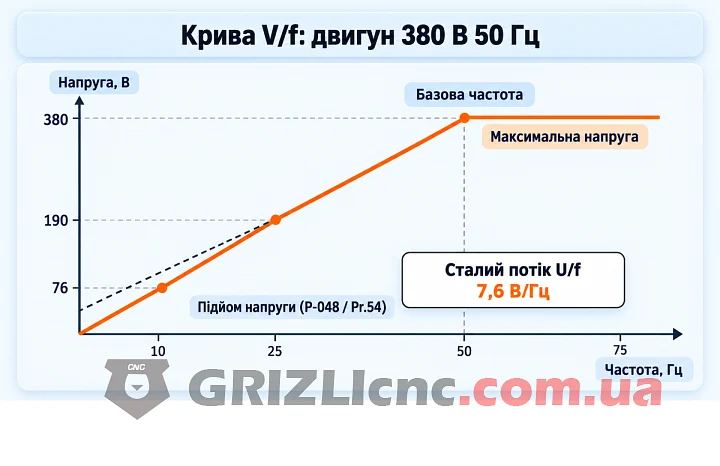
У режимі V/f частотник тримає відношення напруги до частоти за заданою кривою. Криву задають кількома точками: максимальна напруга і базова частота, на якій вона досягається, плюс одна або дві точки в зоні низьких частот. Для двигуна 380 В 50 Гц відношення дорівнює 7,6 В/Гц: на 25 Гц частотник видає 190 В, на 10 Гц 76 В. Для шпинделя 220 В 400 Гц відношення 0,55 В/Гц: на 200 Гц він отримує 110 В, на 100 Гц 55 В.
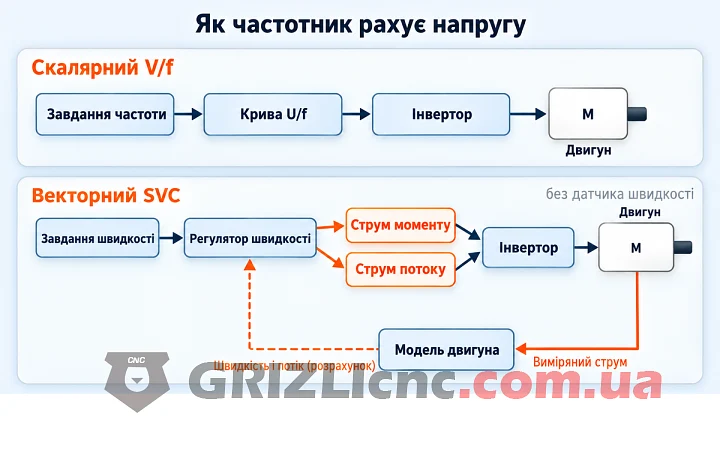
Частотник у цьому режимі не рахує, що відбувається всередині двигуна. Він видає напругу і частоту за таблицею, а струм і момент встановлюються самі за навантаженням. Тому режим V/f не потребує точної моделі двигуна: достатньо номінальної напруги, номінальної частоти і номінального струму для захисту. З тієї ж причини один частотник у режимі V/f може живити кілька двигунів одночасно, це прямо вказано в описі P-001 у AE200.
Слабке місце V/f: низькі частоти
Частина напруги втрачається на активному опорі обмотки статора. За того самого струму ця втрата у вольтах однакова на будь-якій частоті, а напруга на двигуні падає разом із частотою. На 5 Гц двигун 380 В 50 Гц отримує 38 В, це десята частина номіналу, і частка втрат на опорі обмотки в 10 разів більша, ніж на 50 Гц. Потік просідає, і двигун втрачає момент саме там, де треба зрушити важке навантаження з місця.
Для цього в режимі V/f є підйом напруги на низьких частотах (torque boost, компенсація моменту). У AE200 це P-048 (0,1-30,0%) і межа його дії P-049. У Delta VFD-M це Pr.54 (значення 00-10): за інструкцією Delta параметр змушує частотник підняти вихідну напругу під час пуску, щоб отримати більший пусковий момент. Крім того, у VFD-M криву V/f можна підняти безпосередньо точками Pr.06-Pr.09 (середня і мінімальна частота та напруга).
Підйом має ціну. В описі P-048 YINGSHIDA попереджає: надмірна компенсація призводить до перезбудження двигуна, перегріву, великого вихідного струму і зниження ККД. Підйом виставляють під навантаження, а не на максимум.
Компенсація ковзання
Під навантаженням ротор відстає сильніше, і оберти падають. У режимі V/f це виправляє компенсація ковзання: частотник за струмом навантаження оцінює ковзання і трохи піднімає вихідну частоту. У AE200 це P-050 (межа компенсації ковзання V/f), значення за інструкцією має відповідати номінальній частоті ковзання двигуна. У Delta VFD-M це Pr.55 (0,00-10,00). Номінальну частоту ковзання рахують за шильдиком: для чотириполюсного двигуна 50 Гц із номінальними обертами 1430 об/хв вона дорівнює 50 - 1430 / 30 = 2,33 Гц. Delta в описі Pr.106 наводить такий самий розрахунок для двигуна 60 Гц із 1710 об/хв: 3 Гц.
Векторний режим без датчика (SVC): як він працює
Векторне керування розглядає струм статора як суму двох складових: одна створює магнітний потік, інша створює момент. Частотник регулює їх окремо, як струм збудження і струм якоря в двигуні постійного струму. Щоб так робити, йому потрібно знати, де перебуває потік ротора і з якою швидкістю обертається вал. Датчика швидкості (енкодера) в режимі SVC немає, тому частотник обчислює швидкість і потік за виміряними струмами і напругами, використовуючи математичну модель двигуна.
Модель будується з параметрів двигуна: опір статора, опір ротора, індуктивності, струм холостого ходу. У AE200 це P-034-P-038, плюс паспортні дані P-029-P-033. Точність векторного режиму прямо залежить від того, наскільки ці числа відповідають реальному двигуну. Тому перед роботою в SVC проводять автоналаштування: частотник сам вимірює параметри і записує їх у пам’ять.
YINGSHIDA описує режим SVC у P-001 так: підходить для високопродуктивних застосувань без енкодера, де один частотник керує лише одним двигуном; приклади навантаження: верстати, центрифуги, ливарні машини. У посібнику AE200 окремо сказано, що алгоритм серії дає великий вихідний момент на низьких частотах у векторному режимі без датчика швидкості. У Delta VFD-M у характеристиках вказано, що з автоматичною компенсацією моменту і ковзання пусковий момент може досягати 150% на 5,0 Гц.
Які параметри відповідають за SVC
У AE200, крім даних двигуна, у векторному режимі працюють регулятори швидкості. P-039 і P-040 задають підсилення та інтегральний час контуру швидкості на низьких частотах, P-042 і P-043 на високих, P-041 і P-044 частоти перемикання між цими наборами (за замовчуванням 5 Гц і 10 Гц). P-045 задає коефіцієнт компенсації ковзання у векторному режимі (50-200%), за інструкцією він підвищує точність підтримання швидкості. P-046 обмежує момент (0-200% номінального струму частотника, за замовчуванням 150%).
У Delta VFD-M векторний режим вмикає Pr.105 = 01 (Sensor-less Control), Pr.105 = 00 повертає V/f. Для моделі потрібні Pr.52 (номінальний струм двигуна), Pr.53 (струм холостого ходу), Pr.104 (опір статора R1, його вводять вручну або вимірюють автоналаштуванням) і Pr.106 (номінальне ковзання в герцах, заводське значення 3,00).
Чим відрізняються режими на практиці
| Ознака | Скалярний V/f | Векторний без датчика (SVC) |
|---|---|---|
| Як рахується напруга | За заданою кривою U/f, без урахування процесів у двигуні | За моделлю двигуна і виміряним струмом, окремо для потоку і моменту |
| Дані двигуна | Номінальні напруга, частота і струм | Паспортні дані плюс опори, індуктивності і струм холостого ходу |
| Автоналаштування | Не потрібне | Потрібне для точної моделі |
| Момент на низьких частотах | Просідає, піднімається підйомом напруги з ризиком перегріву | Високий, частотник тримає потік за моделлю |
| Стабільність обертів під навантаженням | Оберти падають на величину ковзання, частково виправляє компенсація ковзання | Ковзання компенсується за моделлю, падіння обертів менше |
| Кілька двигунів на одному частотнику | Можна | Не можна, один частотник на один двигун |
| Двигун набагато менший за частотник | Працює | Модель втрачає точність (ABB: скалярний режим, якщо струм двигуна менший за 1/6 струму частотника) |
| Робота без двигуна (перевірка частотника) | Можна | Не можна |
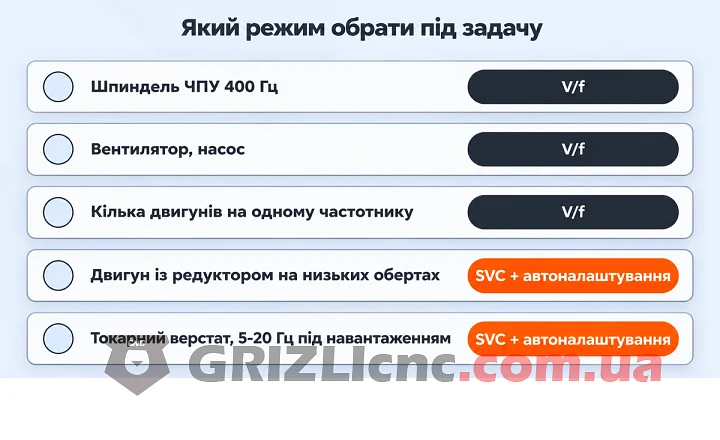
| Типові навантаження за інструкцією AE200 | Вентилятори, насоси, група двигунів | Верстати, центрифуги, ливарні машини, один двигун |
ABB у посібниках до своїх приводів формулює ту саму логіку явно. Скалярний режим рекомендовано, якщо до одного приводу підключено кілька двигунів і їхня кількість змінюється, якщо номінальний струм двигуна менший за 1/6 номінального струму приводу і якщо привод перевіряють без підключеного двигуна. Ідентифікаційний прогін (аналог автоналаштування) ABB радить, коли двигун працює біля нульової швидкості або коли потрібен момент вище номінального в широкому діапазоні швидкостей без датчика швидкості. У скалярному режимі ідентифікаційний прогін у ABB не виконується зовсім: модель двигуна цьому режиму не потрібна.
Який режим обрати для шпинделя ЧПУ
Шпиндель фрезерного верстата це високообертовий асинхронний двигун. Він працює на сотнях герц, у робочому діапазоні обертів, а під час різання тримає сталу швидкість, задану програмою або вручну. Це умови, у яких сильна сторона векторного режиму, момент на низьких частотах, не використовується.
Чому V/f для шпинделя
- Робоча зона шпинделя це високі частоти. На 300-400 Гц напруга на двигуні близька до номінальної, і частка втрат на опорі обмотки статора мала. Головний недолік V/f, просідання моменту на низьких частотах, на цих частотах не проявляється.
- Режиму V/f не потрібна модель двигуна. Достатньо ввести номінальну напругу, номінальну частоту і номінальний струм із шильдика шпинделя. Помилка в опорах та індуктивностях, яка в SVC дає нестабільні оберти і вимкнення за струмом, у V/f ні на що не впливає.
- Шпиндель розганяють і гальмують плавно за часом розгону і гальмування. Пусковий момент на низькій частоті для нього не головне: фреза входить у матеріал уже на робочих обертах.
- Компенсація ковзання у V/f (P-050 у AE200, Pr.55 у Delta) зменшує падіння обертів під навантаженням, якщо його потрібно зменшити.
Тому для шпинделя базовий режим V/f: у AE200 P-001 = 1, у Delta VFD-M Pr.105 = 00 (заводське значення). Режим SVC на шпинделі допустимий лише після успішного автоналаштування, і рішення про нього ухвалюють за результатом перевірки: шпиндель стабільно тримає оберти, струм на холостому ходу не вищий, ніж у V/f, частотник не вимикається під час розгону і гальмування.
Які параметри V/f задати для шпинделя 400 Гц
Базова частота кривої V/f для шпинделя дорівнює його номінальній частоті з шильдика, а не 50 Гц. Якщо залишити базову частоту 50 Гц і підняти лише максимальну частоту до 400 Гц, частотник видасть повну напругу вже на 50 Гц. Шпиндель на 400 Гц отримає на 50 Гц у 8 разів більше напруги, ніж вимагає його відношення U/f, потік піде далеко в насичення, і частотник вимкнеться за струмом.
| Що задати | YINGSHIDA AE200 | Delta VFD-M | Значення для шпинделя 220 В 400 Гц |
|---|---|---|---|
| Режим керування | P-001 = 1 (V/f) | Pr.105 = 00 (V/f) | V/f |
| Максимальна вихідна частота | P-004 (10-600 Гц) | Pr.03 (50-400 Гц) | 400 Гц |
| Верхня межа частоти | P-005 | Pr.36 | 400 Гц |
| Номінальна (базова) частота | P-030 | Pr.04 (10-400 Гц) | 400 Гц |
| Номінальна напруга | P-032 | Pr.05 | 220 В |
| Номінальний струм | P-033 | Pr.52 | Із шильдика шпинделя |
| Форма кривої V/f | P-047 = 0 (пряма) | Pr.06-Pr.09 | Пряма лінія |
| Підйом напруги | P-048 | Pr.54 | Мінімальний, під навантаження |
Параметр P-047 у AE200 обирає форму кривої: 0 це пряма лінія, 1 це крива зі зниженим моментом для вентиляторів і насосів. Для шпинделя потрібна пряма: момент опору фрези не падає з обертами так, як у вентилятора. Точна послідовність введення частоти 400 Гц в AE200 розібрана в інструкції із запуску AE200, а призначення кожного параметра в списку функцій AE200.
У Delta VFD-M діапазон Pr.03 і Pr.04 обмежений 400 Гц. Шпиндель із номінальною частотою вище 400 Гц на цій серії на номінальні оберти не вийде. У AE200 P-004 допускає до 600 Гц.
Потужність шпинделя на знижених обертах
Нижче номінальної частоти частотник у будь-якому режимі тримає потік сталим, тому шпиндель може розвивати не більше номінального моменту. Потужність дорівнює моменту, помноженому на швидкість, і падає пропорційно обертам. Шпиндель 2,2 кВт на 24000 об/хв на 12000 об/хв віддає не більше 1,1 кВт, на 6000 об/хв не більше 0,55 кВт. Векторний режим цього обмеження не знімає: він краще тримає номінальний момент на низьких частотах, але не піднімає його вище номіналу за нагрівом двигуна. Якщо потрібне велике знімання матеріалу на знижених обертах, рішення у виборі шпинделя або фрези, а не в режимі частотника.
Коли векторний режим справді потрібен
Векторний режим без датчика виправданий, коли двигун працює на низьких частотах під навантаженням і потрібна стабільна швидкість або великий момент. У верстатному обладнанні це:
- Асинхронний двигун головного руху токарного або свердлильного верстата, який працює на 5-20 Гц із повним навантаженням різання.
- Привод через редуктор: конвеєр, подача, мішалка, підйомний механізм. Двигун зрушує важке навантаження з місця і довго працює на малій швидкості.
- Навантаження з різкими накидами моменту, де падіння обертів у режимі V/f помітне на результаті.
Умови для SVC спільні для всіх виробників: до частотника підключено один двигун, його потужність відповідає потужності частотника, паспортні дані введено точно і автоналаштування пройшло без помилок. Підключення трифазного двигуна 220/380 В до частотника і введення даних шильдика розібрано в статті про частотник 220 на 380 і схеми зірка та трикутник.
Автоналаштування (самонавчання): покроково
Автоналаштування вимірює параметри моделі двигуна. Для режиму V/f воно не обов’язкове, для SVC обов’язкове.
YINGSHIDA AE200: параметр P-013
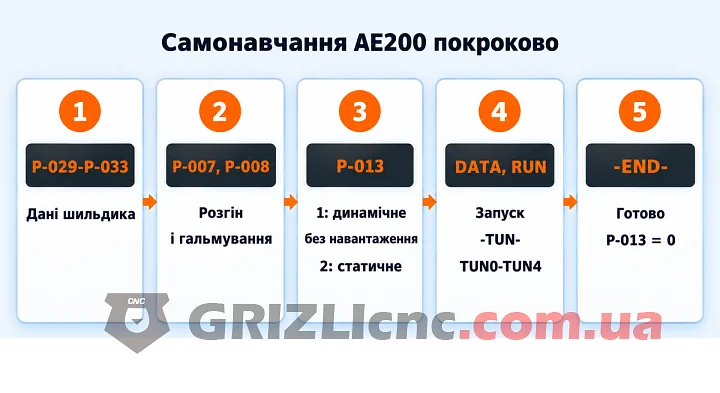
- Ввести паспортні дані двигуна: P-029 потужність, P-030 номінальна частота, P-031 номінальні оберти, P-032 номінальна напруга, P-033 номінальний струм. Інструкція вимагає зробити це до запуску самонавчання.
- Задати час розгону P-007 і гальмування P-008 відповідно до інерції двигуна.
- Обрати тип самонавчання в P-013. Значення 1 це динамічне самонавчання: двигун обертається, тому його треба від’єднати від навантаження. Значення 2 це статичне самонавчання: двигун не обертається, навантаження від’єднувати не потрібно.
- Натиснути DATA: на дисплеї заблимає «-TUN-». Натиснути RUN: на табло по черзі з’являться «TUN0»-«TUN4».
- Дочекатися «-END-». Після завершення P-013 сам повертається в 0. Поки блимає «-TUN-», вийти із самонавчання можна кнопкою PROG, а в процесі зупинити його кнопкою STOP. Запуск і зупинка самонавчання можливі лише з клавіатури.
Статичне самонавчання за інструкцією AE200 визначає опір статора, опір ротора та індуктивність розсіювання, але не вимірює взаємну індуктивність і струм холостого ходу: їх вводять вручну. Тому для режиму SVC краще підходить динамічне самонавчання на двигуні без навантаження.
Delta VFD-M: параметр Pr.103
- Ввести Pr.52 номінальний струм двигуна і Pr.106 номінальне ковзання в герцах.
- Встановити Pr.103 = 01 (вимірювання опору статора R1) або Pr.103 = 02 (R1 і перевірка на холостому ходу).
- Натиснути RUN. За значення 02 двигун має бути без навантаження.
- Якщо автоналаштування провести не можна, опір R1 можна ввести вручну в Pr.104 (у міліомах).
- Увімкнути векторний режим: Pr.105 = 01.
Типові помилки
Векторний режим без автоналаштування
Режим SVC використовує параметри моделі P-034-P-038. Якщо двигун не пройшов самонавчання, у них залишаються значення, що не стосуються цього двигуна. Модель помиляється в оцінці потоку і швидкості, і двигун працює з ривками, гуде, тягне зайвий струм або частотник вимикається через перевантаження. У AE200 значення P-001 за замовчуванням 0, тобто SVC: під час підключення шпинделя або двигуна без самонавчання режим варто перевірити першим.
Динамічне самонавчання з навантаженням на валу
За P-013 = 1 на AE200 двигун має бути від’єднаний від навантаження, за Pr.103 = 02 на Delta VFD-M теж. Якщо на валу залишається редуктор або механізм, виміряні струм холостого ходу та індуктивності вийдуть неправильними, і модель працюватиме з помилкою. Якщо навантаження зняти не можна, на AE200 обирають статичне самонавчання P-013 = 2.
Базова частота 50 Гц для шпинделя на 400 Гц
Частотник видає повну напругу на 50 Гц, шпиндель перезбуджується у 8 разів, струм різко зростає, частотник вимикається на розгоні або шпиндель гріється. Номінальну частоту (P-030 у AE200, Pr.04 у Delta VFD-M) ставлять рівною частоті із шильдика шпинделя.
Підйом напруги на максимум
Якщо двигун погано рушає в режимі V/f, перше бажання збільшити P-048 або Pr.54. Надмірний підйом перезбуджує двигун на низьких частотах, і він гріється навіть без навантаження. Підйом піднімають ступенями і перевіряють струм на малій частоті. Якщо моменту на низьких обертах не вистачає і за помірного підйому, це привід перейти на SVC з автоналаштуванням, а не піднімати напругу далі.
Векторний режим на кілька двигунів
Один частотник у SVC керує лише одним двигуном: модель будується під конкретні параметри. Для двох і більше двигунів на одному виході режим лише V/f, це вказано в описі P-001 AE200 і в рекомендаціях ABB.
Двигун набагато слабший за частотник
Якщо двигун 0,25 кВт підключено до частотника 5,5 кВт, струми двигуна малі порівняно з діапазоном вимірювання частотника, і модель втрачає точність. ABB рекомендує скалярний режим, якщо номінальний струм двигуна менший за 1/6 номінального струму приводу.
Очікування точних обертів без датчика
Ні V/f, ні SVC не підтримують оберти так точно, як привод з енкодером. Режим SVC обчислює швидкість за моделлю, а не вимірює її. Компенсація ковзання (P-045 у SVC, P-050 у V/f у AE200, Pr.55 у Delta VFD-M) зменшує просідання обертів під навантаженням, але не перетворює частотник на сервопривод.
Часті запитання
Що краще, векторний чи скалярний частотник?
Жоден режим не кращий у загальному сенсі. V/f простіший, не потребує моделі двигуна, допускає кілька двигунів і стабільно працює на високих частотах. SVC дає більший момент і стабільнішу швидкість на низьких частотах, але лише з одним двигуном і після автоналаштування. AE200 і Delta VFD-M вміють працювати в обох режимах, режим обирається параметром.
Чим векторний частотник відрізняється від скалярного?
«Векторний частотник» означає, що в ньому є режим векторного керування. AE200 називається векторним перетворювачем загального призначення, у Delta VFD-M векторний режим вмикається Pr.105. Скалярний режим V/f є і у векторних частотниках, тому вибір режиму роблять у параметрах, а не під час покупки.
Чи можна шпиндель запускати у векторному режимі?
Можна, якщо частотник підтримує потрібну частоту і пройшов автоналаштування на цьому шпинделі. Базовий режим для шпинделя V/f: він не залежить від точності моделі і закриває робочий діапазон обертів. SVC залишають, якщо перевірка показала стабільні оберти і струм не вищий, ніж у V/f.
Чи потрібне автоналаштування в режимі V/f?
Ні. У V/f частотник не використовує модель двигуна, тому виміряні опори та індуктивності на роботу не впливають. Потрібні номінальні напруга, частота і струм.
Чому у векторному режимі двигун гуде і гріється?
Модель не відповідає двигуну: не проведено автоналаштування, введено неправильні паспортні дані, автоналаштування йшло з навантаженням на валу або до частотника підключено кілька двигунів. Перевіряють дані P-029-P-033, проводять самонавчання заново або переходять на V/f.
Підсумки
Скалярний режим V/f тримає задане відношення напруги до частоти і не потребує моделі двигуна. Векторний режим без датчика обчислює потік і швидкість за моделлю і дає більший момент на низьких частотах, але лише з одним двигуном і після автоналаштування. Для шпинделя ЧПУ на 400 Гц базовий режим V/f: P-001 = 1 у AE200, Pr.105 = 00 у Delta VFD-M, номінальна частота дорівнює частоті шпинделя, крива пряма, підйом напруги мінімальний. Векторний режим обирають для одного асинхронного двигуна, який працює під навантаженням на низьких обертах: самонавчання на AE200 через P-013, на Delta VFD-M через Pr.103, потім перевірка струму і обертів. Частотники з режимами V/f і SVC зібрано в розділі частотних перетворювачів.
Коментарі