
- Главная →
- Все статьи →
- Частотник векторный или скалярный: какой режим выбрать для шпинделя
Частотник векторный или скалярный: чем отличаются и какой режим выбрать для шпинделя
13.10.2026
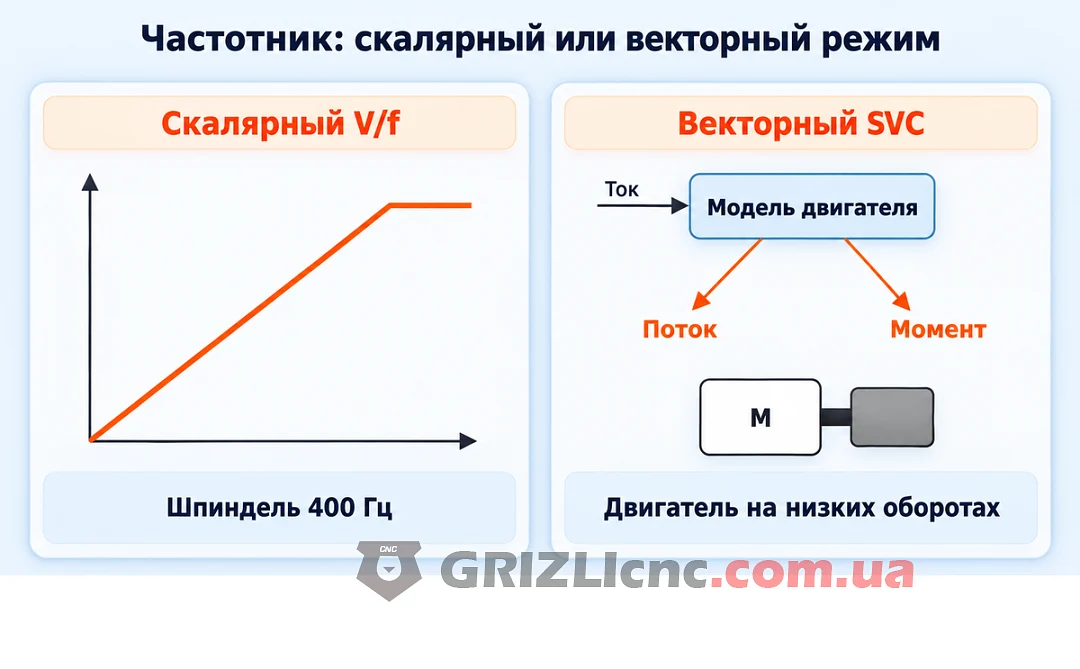
В меню частотника есть выбор режима управления: скалярный V/f или векторный без датчика (SVC, sensorless vector). У YINGSHIDA AE200 это параметр P-001, у Delta VFD-M параметр Pr.105. Режим влияет на то, как частотник считает напряжение для двигателя, сколько момента двигатель даст на низких оборотах и какие данные двигателя нужно ввести перед пуском. Ниже разобрано, как работают оба режима, почему шпиндель станка ЧПУ на 400 Гц запускают в V/f, где векторный режим даёт реальный выигрыш, как провести автонастройку (самообучение) на AE200 и Delta VFD-M и какие ошибки приводят к перегреву и отключению по току.
Что делает частотник с двигателем
Асинхронный двигатель вращается с частотой, которую задаёт питающее напряжение. Синхронная скорость считается по формуле n = 60 × f / p, где f это частота в герцах, а p число пар полюсов. Двигатель с четырьмя полюсами (p = 2) на 50 Гц имеет синхронную скорость 1500 об/мин, шпиндель с двумя полюсами (p = 1) на 400 Гц имеет 24000 об/мин. Ротор отстаёт от поля на величину скольжения: чем больше нагрузка, тем больше скольжение и тем ниже реальные обороты.
Частотник меняет частоту, чтобы менять обороты. Но вместе с частотой он обязан менять и напряжение. Магнитный поток в двигателе пропорционален отношению напряжения к частоте U/f. Если уменьшить частоту и оставить напряжение, поток вырастет, сталь уйдёт в насыщение, ток резко увеличится. Если поднять частоту и не поднять напряжение, поток упадёт вместе с моментом. Разница между режимами в том, каким способом частотник решает, какое напряжение выдать на каждой частоте.
Скалярный режим V/f: как он работает
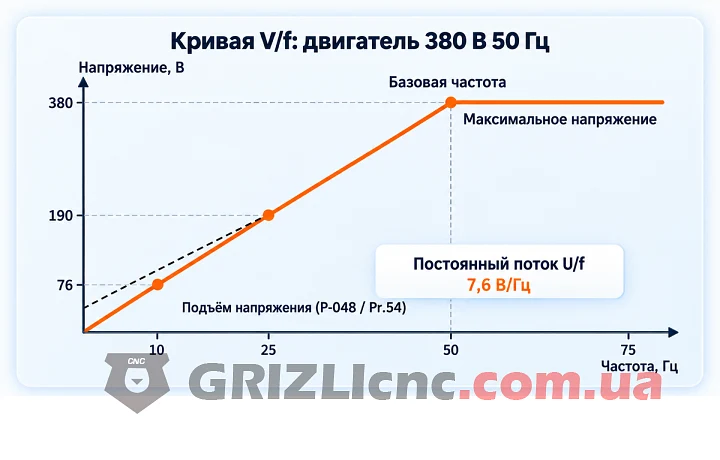
В режиме V/f частотник держит отношение напряжения к частоте по заданной кривой. Кривую задают несколькими точками: максимальное напряжение и базовая частота, на которой оно достигается, плюс одна или две точки в зоне низких частот. Для двигателя 380 В 50 Гц отношение равно 7,6 В/Гц: на 25 Гц частотник выдаёт 190 В, на 10 Гц 76 В. Для шпинделя 220 В 400 Гц отношение 0,55 В/Гц: на 200 Гц он получает 110 В, на 100 Гц 55 В.
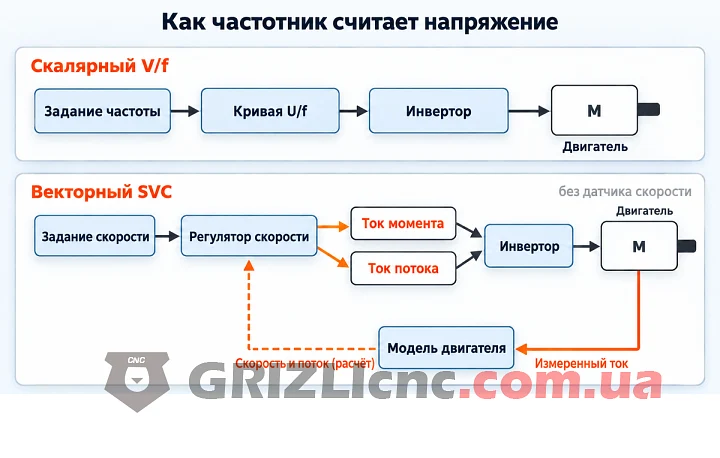
Частотник в этом режиме не считает, что происходит внутри двигателя. Он выдаёт напряжение и частоту по таблице, а ток и момент устанавливаются сами по нагрузке. Поэтому режим V/f не требует точной модели двигателя: достаточно номинального напряжения, номинальной частоты и номинального тока для защиты. По этой же причине один частотник в режиме V/f может питать несколько двигателей сразу, это прямо указано в описании P-001 у AE200.
Слабое место V/f: низкие частоты
Часть напряжения теряется на активном сопротивлении обмотки статора. При том же токе эта потеря в вольтах одинакова на любой частоте, а напряжение на двигателе падает вместе с частотой. На 5 Гц двигатель 380 В 50 Гц получает 38 В, это десятая часть номинала, и доля потерь на сопротивлении обмотки в 10 раз больше, чем на 50 Гц. Поток проседает, и двигатель теряет момент именно там, где нужно тронуть тяжёлую нагрузку с места.
Для этого в режиме V/f есть подъём напряжения на низких частотах (torque boost, компенсация момента). У AE200 это P-048 (0,1-30,0%) и граница его действия P-049. У Delta VFD-M это Pr.54 (значения 00-10): по инструкции Delta параметр заставляет частотник поднять выходное напряжение при пуске, чтобы получить больший пусковой момент. Кроме того, у VFD-M кривую V/f можно поднять напрямую точками Pr.06-Pr.09 (средняя и минимальная частота и напряжение).
У подъёма есть цена. В описании P-048 YINGSHIDA предупреждает: избыточная компенсация приводит к перевозбуждению двигателя, перегреву, большому выходному току и снижению КПД. Подъём выставляют под нагрузку, а не на максимум.
Компенсация скольжения
Под нагрузкой ротор отстаёт сильнее, и обороты падают. В режиме V/f это исправляет компенсация скольжения: частотник по току нагрузки оценивает скольжение и немного поднимает выходную частоту. У AE200 это P-050 (предел компенсации скольжения V/f), значение по инструкции должно соответствовать номинальной частоте скольжения двигателя. У Delta VFD-M это Pr.55 (0,00-10,00). Номинальную частоту скольжения считают по шильдику: для четырёхполюсного двигателя 50 Гц с номинальными оборотами 1430 об/мин она равна 50 - 1430 / 30 = 2,33 Гц. Delta в описании Pr.106 приводит такой же расчёт для двигателя 60 Гц с 1710 об/мин: 3 Гц.
Векторный режим без датчика (SVC): как он работает
Векторное управление рассматривает ток статора как сумму двух составляющих: одна создаёт магнитный поток, другая создаёт момент. Частотник регулирует их раздельно, как ток возбуждения и ток якоря в двигателе постоянного тока. Чтобы так делать, ему нужно знать, где находится поток ротора и с какой скоростью вращается вал. Датчика скорости (энкодера) в режиме SVC нет, поэтому частотник вычисляет скорость и поток по измеренным токам и напряжениям, используя математическую модель двигателя.
Модель строится из параметров двигателя: сопротивление статора, сопротивление ротора, индуктивности, ток холостого хода. У AE200 это P-034-P-038, плюс паспортные данные P-029-P-033. Точность векторного режима напрямую зависит от того, насколько эти числа соответствуют реальному двигателю. Поэтому перед работой в SVC проводят автонастройку: частотник сам измеряет параметры и записывает их в память.
YINGSHIDA описывает режим SVC в P-001 так: подходит для высокопроизводительных применений без энкодера, где один частотник управляет только одним двигателем; примеры нагрузки: станки, центрифуги, литьевые машины. В руководстве AE200 отдельно сказано, что алгоритм серии даёт большой выходной момент на низких частотах в векторном режиме без датчика скорости. У Delta VFD-M в характеристиках указано, что с автоматической компенсацией момента и скольжения пусковой момент может достигать 150% на 5,0 Гц.
Какие параметры отвечают за SVC
У AE200, кроме данных двигателя, в векторном режиме работают регуляторы скорости. P-039 и P-040 задают усиление и интегральное время контура скорости на низких частотах, P-042 и P-043 на высоких, P-041 и P-044 частоты переключения между этими наборами (по умолчанию 5 Гц и 10 Гц). P-045 задаёт коэффициент компенсации скольжения в векторном режиме (50-200%), по инструкции он повышает точность поддержания скорости. P-046 ограничивает момент (0-200% номинального тока частотника, по умолчанию 150%).
У Delta VFD-M векторный режим включает Pr.105 = 01 (Sensor-less Control), Pr.105 = 00 возвращает V/f. Для модели нужны Pr.52 (номинальный ток двигателя), Pr.53 (ток холостого хода), Pr.104 (сопротивление статора R1, его вводят вручную или измеряют автонастройкой) и Pr.106 (номинальное скольжение в герцах, заводское значение 3,00).
Чем отличаются режимы на практике
| Признак | Скалярный V/f | Векторный без датчика (SVC) |
|---|---|---|
| Как считается напряжение | По заданной кривой U/f, без учёта процессов в двигателе | По модели двигателя и измеренному току, раздельно для потока и момента |
| Данные двигателя | Номинальные напряжение, частота и ток | Паспортные данные плюс сопротивления, индуктивности и ток холостого хода |
| Автонастройка | Не нужна | Нужна для точной модели |
| Момент на низких частотах | Проседает, поднимается подъёмом напряжения с риском перегрева | Высокий, частотник держит поток по модели |
| Стабильность оборотов под нагрузкой | Обороты падают на величину скольжения, частично исправляет компенсация скольжения | Скольжение компенсируется по модели, падение оборотов меньше |
| Несколько двигателей на одном частотнике | Можно | Нельзя, один частотник на один двигатель |
| Двигатель много меньше частотника | Работает | Модель теряет точность (ABB: скалярный режим, если ток двигателя меньше 1/6 тока частотника) |
| Работа без двигателя (проверка частотника) | Можно | Нельзя |
| Типовые нагрузки по инструкции AE200 | Вентиляторы, насосы, группа двигателей | Станки, центрифуги, литьевые машины, один двигатель |
ABB в руководствах по своим приводам формулирует ту же логику явно. Скалярный режим рекомендован, если к одному приводу подключено несколько двигателей и их число меняется, если номинальный ток двигателя меньше 1/6 номинального тока привода и если привод проверяют без подключённого двигателя. Идентификационный прогон (аналог автонастройки) ABB советует, когда двигатель работает рядом с нулевой скоростью или когда нужен момент выше номинального в широком диапазоне скоростей без датчика скорости. В скалярном режиме идентификационный прогон у ABB не выполняется совсем: модель двигателя этому режиму не нужна.
Какой режим выбрать для шпинделя ЧПУ
Шпиндель фрезерного станка это высокооборотный асинхронный двигатель. Он работает на сотнях герц, в рабочем диапазоне оборотов, а при резании держит постоянную скорость, заданную программой или вручную. Это условия, в которых сильная сторона векторного режима, момент на низких частотах, не используется.
Почему V/f для шпинделя
- Рабочая зона шпинделя это высокие частоты. На 300-400 Гц напряжение на двигателе близко к номинальному, и доля потерь на сопротивлении обмотки статора мала. Главный недостаток V/f, просадка момента на низких частотах, на этих частотах не проявляется.
- Режиму V/f не нужна модель двигателя. Достаточно ввести номинальное напряжение, номинальную частоту и номинальный ток с шильдика шпинделя. Ошибка в сопротивлениях и индуктивностях, которая в SVC даёт нестабильные обороты и отключения по току, в V/f ни на что не влияет.
- Шпиндель разгоняют и тормозят плавно по времени разгона и торможения. Пусковой момент на низкой частоте для него не главное: фреза входит в материал уже на рабочих оборотах.
- Компенсация скольжения в V/f (P-050 у AE200, Pr.55 у Delta) уменьшает падение оборотов под нагрузкой, если его нужно уменьшить.
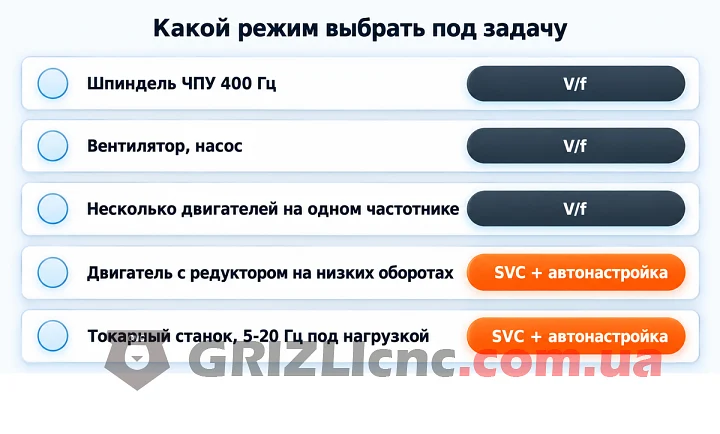
Поэтому для шпинделя базовый режим V/f: у AE200 P-001 = 1, у Delta VFD-M Pr.105 = 00 (заводское значение). Режим SVC на шпинделе допустим только после успешной автонастройки, и решение о нём принимают по результату проверки: шпиндель стабильно держит обороты, ток на холостом ходу не выше, чем в V/f, частотник не отключается при разгоне и торможении.
Какие параметры V/f задать для шпинделя 400 Гц
Базовая частота кривой V/f для шпинделя равна его номинальной частоте с шильдика, а не 50 Гц. Если оставить базовую частоту 50 Гц и поднять только максимальную частоту до 400 Гц, частотник выдаст полное напряжение уже на 50 Гц. Шпиндель на 400 Гц получит на 50 Гц в 8 раз больше напряжения, чем требует его отношение U/f, поток уйдёт далеко в насыщение, и частотник отключится по току.
| Что задать | YINGSHIDA AE200 | Delta VFD-M | Значение для шпинделя 220 В 400 Гц |
|---|---|---|---|
| Режим управления | P-001 = 1 (V/f) | Pr.105 = 00 (V/f) | V/f |
| Максимальная выходная частота | P-004 (10-600 Гц) | Pr.03 (50-400 Гц) | 400 Гц |
| Верхний предел частоты | P-005 | Pr.36 | 400 Гц |
| Номинальная (базовая) частота | P-030 | Pr.04 (10-400 Гц) | 400 Гц |
| Номинальное напряжение | P-032 | Pr.05 | 220 В |
| Номинальный ток | P-033 | Pr.52 | С шильдика шпинделя |
| Форма кривой V/f | P-047 = 0 (прямая) | Pr.06-Pr.09 | Прямая линия |
| Подъём напряжения | P-048 | Pr.54 | Минимальный, под нагрузку |
Параметр P-047 у AE200 выбирает форму кривой: 0 это прямая линия, 1 это кривая с пониженным моментом для вентиляторов и насосов. Для шпинделя нужна прямая: момент сопротивления фрезы не падает с оборотами так, как у вентилятора. Точная последовательность ввода частоты 400 Гц в AE200 разобрана в инструкции по запуску AE200, а назначение каждого параметра в списке функций AE200.
У Delta VFD-M диапазон Pr.03 и Pr.04 ограничен 400 Гц. Шпиндель с номинальной частотой выше 400 Гц на этой серии на номинальные обороты не выйдет. У AE200 P-004 допускает до 600 Гц.
Мощность шпинделя на пониженных оборотах
Ниже номинальной частоты частотник в любом режиме держит поток постоянным, поэтому шпиндель может развивать не больше номинального момента. Мощность равна моменту, умноженному на скорость, и падает пропорционально оборотам. Шпиндель 2,2 кВт на 24000 об/мин на 12000 об/мин отдаёт не больше 1,1 кВт, на 6000 об/мин не больше 0,55 кВт. Векторный режим этого ограничения не снимает: он лучше держит номинальный момент на низких частотах, но не поднимает его выше номинала по нагреву двигателя. Если нужен большой съём на пониженных оборотах, решение в выборе шпинделя или фрезы, а не в режиме частотника.
Когда векторный режим действительно нужен
Векторный режим без датчика оправдан, когда двигатель работает на низких частотах под нагрузкой и нужна стабильная скорость или большой момент. В станочном оборудовании это:
- Асинхронный двигатель главного движения токарного станка или сверлильного станка, который работает на 5-20 Гц с полной нагрузкой резания.
- Привод через редуктор: конвейер, подача, мешалка, подъёмный механизм. Двигатель трогает тяжёлую нагрузку с места и долго работает на малой скорости.
- Нагрузка с резкими набросами момента, где падение оборотов в режиме V/f заметно на результате.
Условия для SVC общие для всех производителей: к частотнику подключён один двигатель, его мощность соответствует мощности частотника, паспортные данные введены точно и автонастройка прошла без ошибок. Подключение трёхфазного двигателя 220/380 В к частотнику и ввод данных шильдика разобраны в статье о частотнике 220 на 380 и схемах звезда и треугольник.
Автонастройка (самообучение): пошагово
Автонастройка измеряет параметры модели двигателя. Для режима V/f она не обязательна, для SVC обязательна.
YINGSHIDA AE200: параметр P-013
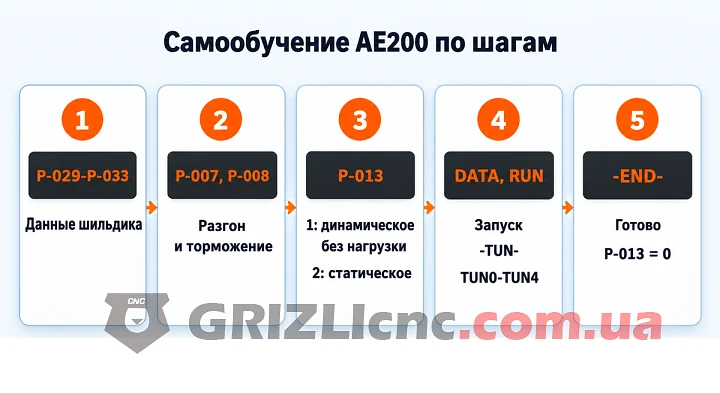
- Ввести паспортные данные двигателя: P-029 мощность, P-030 номинальная частота, P-031 номинальные обороты, P-032 номинальное напряжение, P-033 номинальный ток. Инструкция требует сделать это до запуска самообучения.
- Задать время разгона P-007 и торможения P-008 в соответствии с инерцией двигателя.
- Выбрать тип самообучения в P-013. Значение 1 это динамическое самообучение: двигатель вращается, поэтому его нужно отсоединить от нагрузки. Значение 2 это статическое самообучение: двигатель не вращается, нагрузку отсоединять не нужно.
- Нажать DATA: на дисплее замигает «-TUN-». Нажать RUN: на табло по очереди появятся «TUN0»-«TUN4».
- Дождаться «-END-». После завершения P-013 сам возвращается в 0. Пока мигает «-TUN-», выйти из самообучения можно кнопкой PROG, а в процессе остановить его кнопкой STOP. Запуск и остановка самообучения возможны только с клавиатуры.
Статическое самообучение по инструкции AE200 определяет сопротивление статора, сопротивление ротора и индуктивность рассеяния, но не измеряет взаимную индуктивность и ток холостого хода: их вводят вручную. Поэтому для режима SVC лучше подходит динамическое самообучение на двигателе без нагрузки.
Delta VFD-M: параметр Pr.103
- Ввести Pr.52 номинальный ток двигателя и Pr.106 номинальное скольжение в герцах.
- Установить Pr.103 = 01 (измерение сопротивления статора R1) или Pr.103 = 02 (R1 и проверка на холостом ходу).
- Нажать RUN. При значении 02 двигатель должен быть без нагрузки.
- Если автонастройку провести нельзя, сопротивление R1 можно ввести вручную в Pr.104 (в миллиомах).
- Включить векторный режим: Pr.105 = 01.
Типичные ошибки
Векторный режим без автонастройки
Режим SVC использует параметры модели P-034-P-038. Если двигатель не прошёл самообучение, в них остаются значения, не относящиеся к этому двигателю. Модель ошибается в оценке потока и скорости, и двигатель работает с рывками, гудит, тянет лишний ток или частотник отключается по перегрузке. У AE200 значение P-001 по умолчанию 0, то есть SVC: при подключении шпинделя или двигателя без самообучения режим стоит проверить первым.
Динамическое самообучение с нагрузкой на валу
При P-013 = 1 на AE200 двигатель должен быть отсоединён от нагрузки, при Pr.103 = 02 на Delta VFD-M тоже. Если на валу остаётся редуктор или механизм, измеренный ток холостого хода и индуктивности получатся неверными, и модель будет работать с ошибкой. Если нагрузку снять нельзя, на AE200 выбирают статическое самообучение P-013 = 2.
Базовая частота 50 Гц для шпинделя на 400 Гц
Частотник выдаёт полное напряжение на 50 Гц, шпиндель перевозбуждается в 8 раз, ток резко растёт, частотник отключается на разгоне или шпиндель греется. Номинальную частоту (P-030 у AE200, Pr.04 у Delta VFD-M) ставят равной частоте с шильдика шпинделя.
Подъём напряжения на максимум
Если двигатель плохо трогается в режиме V/f, первое желание увеличить P-048 или Pr.54. Избыточный подъём перевозбуждает двигатель на низких частотах, и он греется даже без нагрузки. Подъём поднимают ступенями и проверяют ток на малой частоте. Если момента на низких оборотах не хватает и при умеренном подъёме, это повод перейти на SVC с автонастройкой, а не поднимать напряжение дальше.
Векторный режим на несколько двигателей
Один частотник в SVC управляет только одним двигателем: модель строится под конкретные параметры. Для двух и более двигателей на одном выходе режим только V/f, это указано в описании P-001 AE200 и в рекомендациях ABB.
Двигатель много слабее частотника
Если двигатель 0,25 кВт подключён к частотнику 5,5 кВт, токи двигателя малы по сравнению с диапазоном измерения частотника, и модель теряет точность. ABB рекомендует скалярный режим, если номинальный ток двигателя меньше 1/6 номинального тока привода.
Ожидание точных оборотов без датчика
Ни V/f, ни SVC не поддерживают обороты так точно, как привод с энкодером. Режим SVC вычисляет скорость по модели, а не измеряет её. Компенсация скольжения (P-045 в SVC, P-050 в V/f у AE200, Pr.55 у Delta VFD-M) уменьшает просадку оборотов под нагрузкой, но не превращает частотник в сервопривод.
Частые вопросы
Что лучше, векторный или скалярный частотник?
Ни один режим не лучше в общем смысле. V/f проще, не требует модели двигателя, допускает несколько двигателей и стабильно работает на высоких частотах. SVC даёт больший момент и стабильнее скорость на низких частотах, но только с одним двигателем и после автонастройки. AE200 и Delta VFD-M умеют работать в обоих режимах, режим выбирается параметром.
Чем векторный частотник отличается от скалярного?
«Векторный частотник» означает, что в нём есть режим векторного управления. У AE200 он называется векторным преобразователем общего назначения, у Delta VFD-M векторный режим включается Pr.105. Скалярный режим V/f есть и в векторных частотниках, поэтому выбор режима делают в параметрах, а не при покупке.
Можно ли шпиндель запускать в векторном режиме?
Можно, если частотник поддерживает нужную частоту и прошёл автонастройку на этом шпинделе. Базовый режим для шпинделя V/f: он не зависит от точности модели и закрывает рабочий диапазон оборотов. SVC оставляют, если проверка показала стабильные обороты и ток не выше, чем в V/f.
Нужна ли автонастройка в режиме V/f?
Нет. В V/f частотник не использует модель двигателя, поэтому измеренные сопротивления и индуктивности на работу не влияют. Нужны номинальные напряжение, частота и ток.
Почему в векторном режиме двигатель гудит и греется?
Модель не соответствует двигателю: не проведена автонастройка, введены неверные паспортные данные, автонастройка шла с нагрузкой на валу или к частотнику подключено несколько двигателей. Проверяют данные P-029-P-033, проводят самообучение заново или переходят на V/f.
Итоги
Скалярный режим V/f держит заданное отношение напряжения к частоте и не требует модели двигателя. Векторный режим без датчика вычисляет поток и скорость по модели и даёт больший момент на низких частотах, но только с одним двигателем и после автонастройки. Для шпинделя ЧПУ на 400 Гц базовый режим V/f: P-001 = 1 у AE200, Pr.105 = 00 у Delta VFD-M, номинальная частота равна частоте шпинделя, кривая прямая, подъём напряжения минимальный. Векторный режим выбирают для одного асинхронного двигателя, который работает под нагрузкой на низких оборотах: самообучение на AE200 через P-013, на Delta VFD-M через Pr.103, затем проверка тока и оборотов. Частотники с режимами V/f и SVC собраны в разделе частотных преобразователей.
Комментарии